Línea CR-NX

Robots cartesianos CR-NX para Automatización Industrial.

Robots cartesianos para recoger, trasladar y paletizar productos. El control delta, las transmisiones configurables y el software desarrollado por Carioli conectan los movimientos con las necesidades del proceso.

Solicitar evaluación y presupuesto

Tecnología cartesiana

Una arquitectura clara.
Una selección técnica para cada operación.

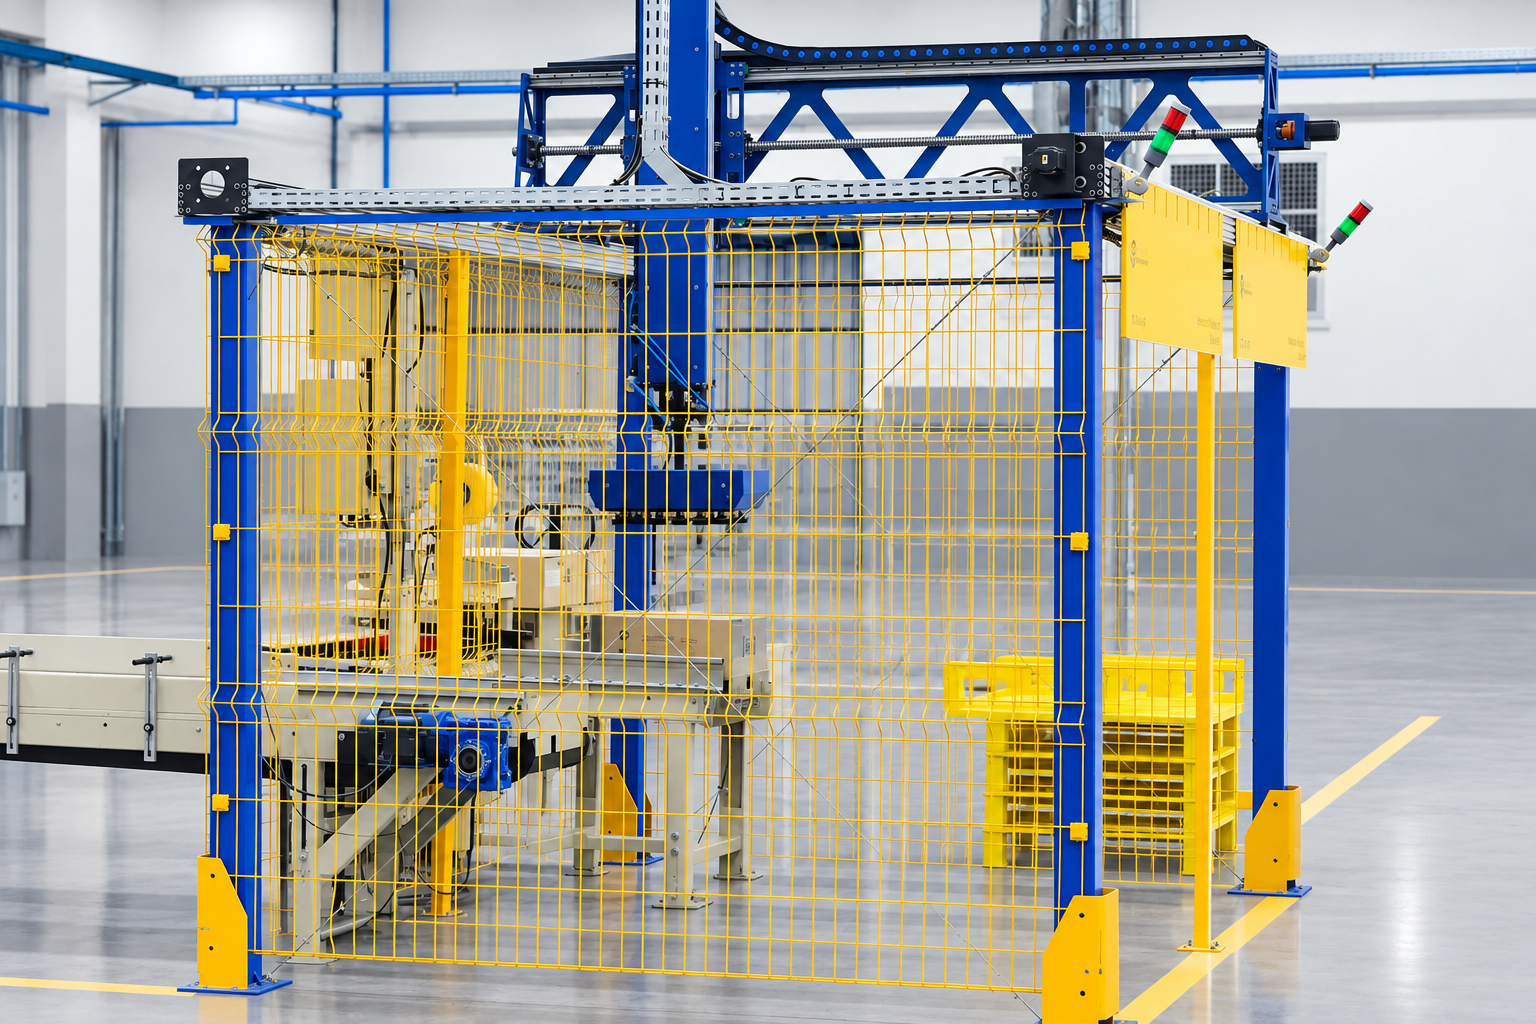
En la configuración paletizado, el CR-NX combina los movimientos lineales X, Y y Z con la rotación de la pinza: cuatro grados de libertad para mover y guiar el producto en la formación del palé.

En la nomenclatura CR-NX, la N indica el número de ejes. La estructura, los recorridos, las transmisiones y la herramienta se definen conjuntamente, considerando la carga y el ciclo. Las guías lineales de bolas recirculantes forman la base mecánica de los ejes.

Configuración robot cartesiano de Carioli Engenharia con ejes lineales y pinza
Representación de una configuración Carioli. La estructura y los dispositivos varían según la selección técnica.

Los modelos de la línea.

Una columna, un pórtico o dos pórticos.

Descubra las tres estructuras y sus principales aplicaciones: CR-NX-1C para salidas de moldeo por inyección, CR-NX-1P para pick & place y CR-NX-2P para paletizado.

Compara los tres modelos CR-NX
CR-NX-1C · 1 columna
Se utiliza principalmente en puntos de venta de moldeo por inyección.
CR-NX-1P · 1 pórtico
Utilizado principalmente en pick & place.
CR-NX-2P · 2 pórticos
Utilizado principalmente en paletizado.

Aplicaciones prioritarias

De la máquina sale al siguiente destino.

Descubra las principales operaciones admitidas y explore los criterios para cada una en la página de Aplicaciones.

Explora todas las aplicaciones

Retirada de productos

Retiro a la salida de máquinas y transportadores, con traslado a embalaje, organización o paletizado. La sincronización con la máquina existente es parte del análisis.

Referencia técnica: retirada de cuadros a la salida de plegadoras-encoladoras de estuches en el sector gráfico, descrito en la guía Carioli.

Movimiento y posicionamiento

Transferencia repetitiva entre posiciones definidas, alimentación de estaciones y organización de producto. La trayectoria, orientación y estabilidad de la carga guían la selección.

Cargas paletizado

Disposición de productos sobre palés, considerando la secuencia de capas, altura de apilamiento y acceso. Una aplicación destinada a reducir el levantamiento manual repetitivo.

Criterios de configuración

Lo que necesitamos saber sobre su operación.

La selección considera el conjunto. No definimos capacidad, velocidad o precisión en función de un único dato aislado.

Producto y carga
Masa, dimensiones, centro de masa y superficie de contacto. El peso de la pinza también se incluye en la evaluación.
Ejes y recorridos
Número de ejes, desplazamientos y orientación necesarios para cumplir con los puntos de recogida y entrega.
Pinza y dispositivo
Forma de apinzar, retener, orientar y soltar el producto, según sus características.
Ciclo y dinámica
Tiempo disponible para movimiento, trayectoria, aceleraciones y sincronización con la producción.
Diseño e integración
Espacio útil, altura, interferencias y comunicación con máquinas, transportadores y sensores existentes.
Operación y seguridad
Accesos, modos de operación, protecciones y funciones de seguridad evaluados para el conjunto de la aplicación.

Tecnología y componentes

La ingeniería detrás de cada movimiento.

Descubra la base tecnológica del CR-NX: controlador de movimiento, servosistema y Delta HMI, sensores inductivos, herramientas de agarre y protección de operación.

La línea combina tecnología Delta e ingeniería Carioli. Las potencias, los recorridos, la herramienta y las funciones habilitadas se definen para la aplicación y se detallan en la propuesta técnica.

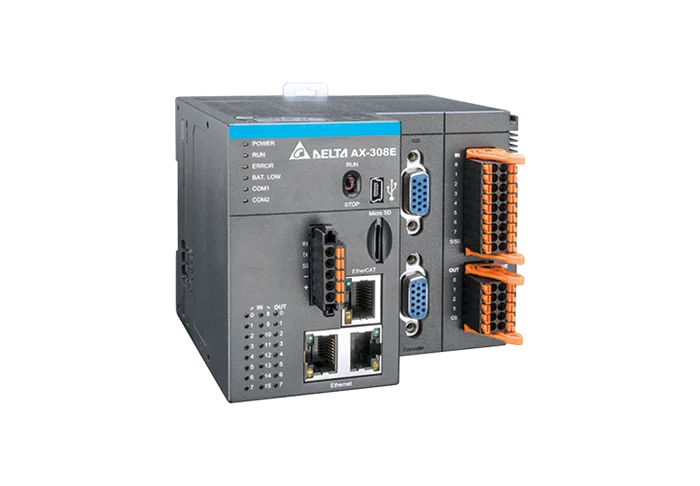
Controlador de movimiento Delta AX-308E con terminales de conexión e interfaces de comunicaciónControlador de movimiento Delta AX-308EMovimiento coordinado en EtherCATControlador Delta AX-308

Controlador de movimiento de la familia AX-3, basado en CODESYS. Coordina los ejes CR-NX y el intercambio de señales con las máquinas de la línea.

Programación
CODESYS, con lenguajes IEC 61131-3 y funciones de movimiento PLCopen.
Sincronización
Hasta 8 servoejes mediante EtherCAT en el controlador. La cantidad utilizada depende de la configuración del robot.
Trayectorias
Interpolación multieje, engranaje electrónico y leva electrónica para coordinar movimientos.
Integración
OPC UA, EtherNet/IP y Modbus para comunicación con supervisores y otros sistemas, según las interfaces del proyecto.
Expansión
16 entradas digitales integradas y 8 salidas, con ampliación mediante módulos de la serie AS.
Documentación Delta · AX-308E
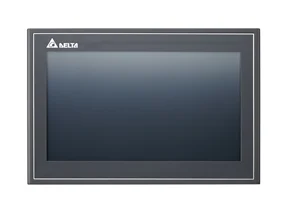
Interfaz de pantalla táctil Delta DOP-110WS, con pantalla panorámica de 10,1 pulgadasDelta DOP-110WS · interfaz de operaciónFuncionamiento con pantalla de 10,1 pulgadasHMI Delta DOP-110WS

La interfaz de pantalla táctil concentra comandos, parámetros e información de proceso. El operador sigue la máquina y configura los datos de la aplicación en la pantalla.

Pantalla
Pantalla panorámica TFT de 10,1 pulgadas, resolución 1024×600 y Ethernet integrado.
Operación
Recetas, gráficos de tendencias e historial de alarmas, según las pantallas y funciones configuradas.
Monitoreo
Monitoreo de servidor VNC y navegador de registradores. El acceso depende de la red y de los permisos configurados.
Acceso remoto
Puede restringirse a monitorización, sin comandos remotos, dependiendo de la configuración de la interfaz.
Registros
Funciones de envío de alarmas por correo electrónico y sincronización horaria vía NTP, cuando estén habilitadas en el proyecto.
Documentación Delta · DOP-110WS
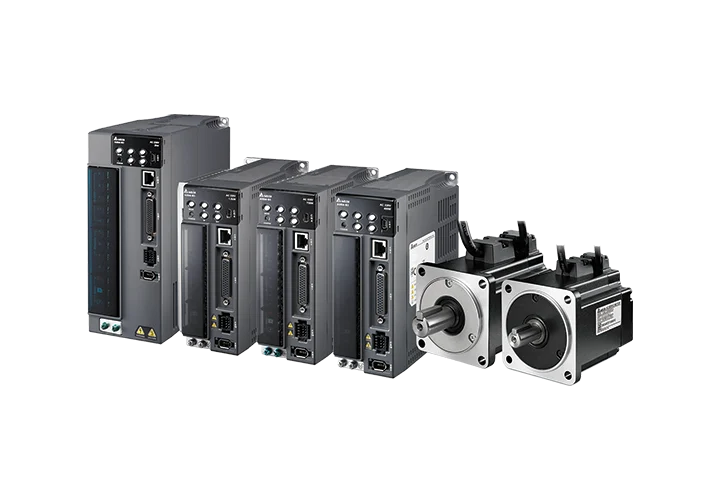
Servovariador y servomotor de la familia Delta ASDA-B3Delta ASDA-B3 · variador y servomotorRetroalimentación de posición de 24 bitsSistema servo delta ASDA-B3

El conjunto de accionamiento y servomotor transforma las trayectorias calculadas en movimiento. Cada eje está dimensionado según la carga, carrera y ciclo de aplicación.

Codificador
Resolución de 24 bits: 16.777.216 posiciones por revolución del motor. La repetibilidad del robot también depende de la mecánica y la aplicación.
Ajuste
Las funciones de autoajuste y supresión de vibraciones permiten ajustar la unidad a la dinámica de carga.
Dimensionamiento
Potencia y par seleccionados para cada eje, considerando el producto, la pinza, la transmisión y la trayectoria.
Seguridad
Función de desconexión segura de par (STO) integrada en la cadena de seguridad, según el accionamiento especificado y el diseño.
Documentación Delta ASDA-B3
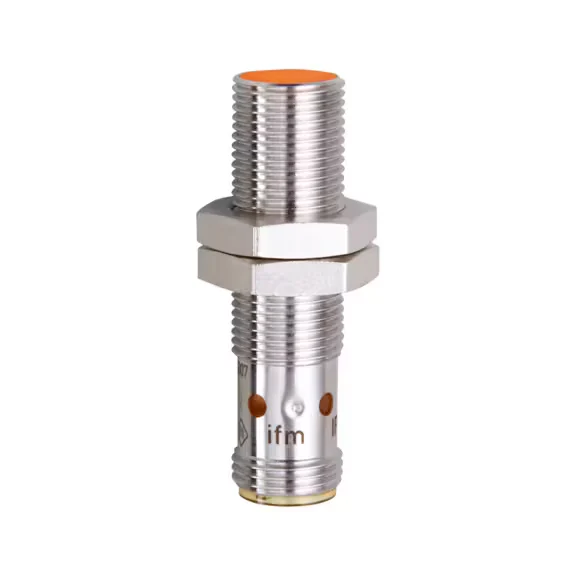
Ejemplo de sensor inductivo cilíndrico con cuerpo metálico roscado y conectorSensor inductivo · imagen de referenciaReferenciado y finales de carreraSensores inductivos

La detección mecánica sin contacto proporciona referencias de posición para los ejes y señales de límite de recorrido al controlador.

Referencia
Homing de eje combinado con lectura de codificador de servomotor.
Límites
Las señales de los finales de carrera y los límites de recorrido por software ayudan a controlar el área de movimiento.
Selección
Modelo, gama y protección ambiental definidas para condiciones de montaje y funcionamiento.
Imagen de referencia · ifm electronic
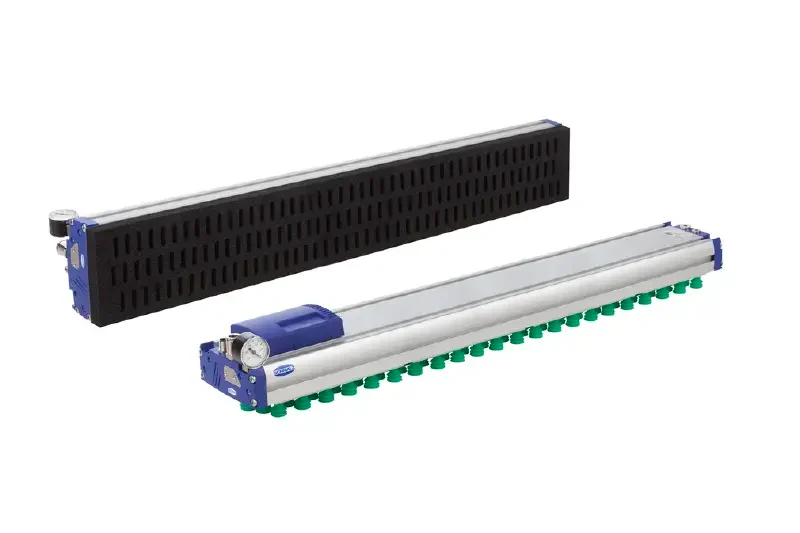
Pinza ejemplo de área de vacío para manipulación de productoPinza de vacío · imagen de referenciaMecánico, neumático o de vacío.Pinzas y herramientas

La herramienta está diseñada para el producto: cajas, bolsas, bandejas, fardos o piezas. La forma de agarre, la retención y la orientación se evalúan juntas.

Mecanica
Accionado por motor o servo, con apertura y fuerza regulable según la herramienta. El mango puede dispensar aire comprimido.
Neumática
Actuadores y válvulas de agarre y liberación; presión y consumo de aire definidos para la aplicación.
Vacío
Ventosas de agarre a la superficie, con valoración de estanqueidad, porosidad, resistencia del embalaje y retención de carga.
Orientación
La rotación de la pinza guía el producto durante el ciclo y formación de capas. El accionamiento y las posiciones se definen en el proyecto.
Imagen de referencia · Schmalz
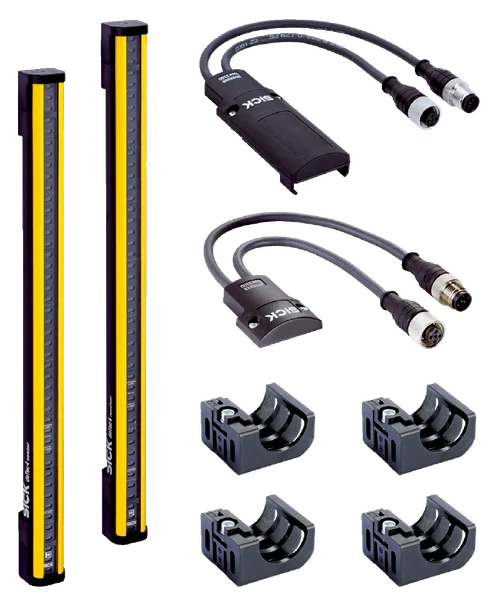
Ejemplo de conjunto de barrera inmaterial con emisor, receptor y soportes de montajeCortina de luz · imagen de referenciaTrazado, acceso y requisitos de la NR-12Protección de operación

Las medidas de protección se definen mediante una evaluación de riesgos, teniendo en cuenta la disposición, el suministro y la frecuencia de acceso a la máquina.

Rejilla
Barreras físicas y accesos entrelazados, según las necesidades de la operación.
Cortina de luz
Detección óptica en accesos previstos. Las distancias, las paradas y los arranques se definen en el análisis de seguridad.
Escáner láser
Monitoreo de áreas con zonas configuradas para el diseño y arquitectura de seguridad elegidos.
Conjunto
Las protecciones, enclavamientos y funciones de parada están integradas y validadas para cumplir con los requisitos NR-12 aplicables.
Imagen de referencia · ENFERMO
Solicita configuración para tu proyecto

Mecánica configurable

La transmisión correcta
en cada eje.

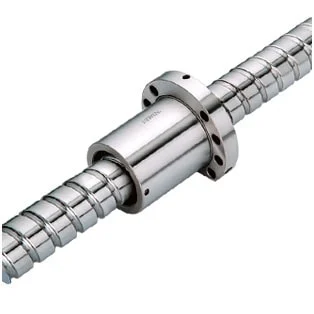
Husillo, cremallera o correa de distribución: recorrido, carga, velocidad y precisión guían la elección. La base común son las guías lineales de bolas de recirculación.

Conjunto de husillo de bolas con eje helicoidal y tuerca
Imagen de referencia · HIWIN

Posicionamiento y rigidez.

Husillo de bolas

Convierte la rotación en movimiento lineal mediante un conjunto de esferas recirculantes. La selección considera la precisión, carga y recorrido requeridos.

Donde tiene sentido

Aplicaciones de posicionamiento y ejes sometidos a mayores esfuerzos, en función del dimensionamiento.

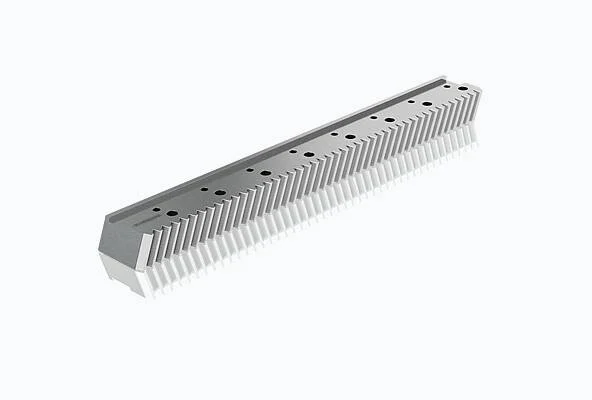
Cremallera metálica con dientes helicoidales y orificios de fijación.
Imagen de referencia · SCHNEEBERGER

Recorridos largos

Cremallera y piñón

Una transmisión modular para recorridos largos, con la rigidez necesaria para la manipulación. Puede combinarse con otras transmisiones en el mismo robot.

Donde tiene sentido

Ejes largos, pórticos y soporte para diferentes posiciones de paletizado.

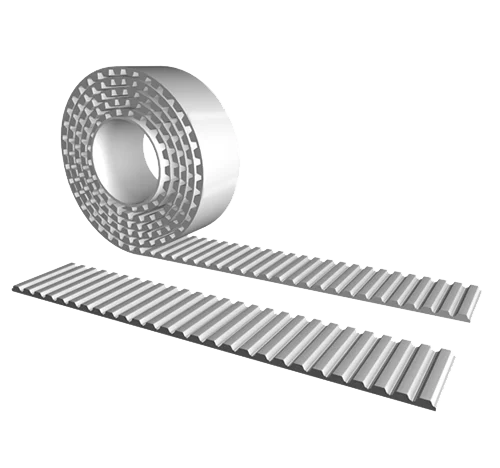
Ejemplos de correas dentadas de poliuretano con perfil dentado
Imagen de referencia · BRECOflex

Agilidad de movimiento

Correa de distribución

Transmisión por correa dentada, seleccionada cuando la masa en movimiento, el recorrido y la cadencia favorecen esta arquitectura.

Donde tiene sentido

Transfer y pick & place, considerando la carga y precisión que requiere el proceso.

Un robot, diferentes transmisiones.

Un CR-NX puede combinar una cremallera en X, una correa en Y y un husillo en Z. La composición sigue las exigencias de cada movimiento; Los Recorridos y el rendimiento se definen para la configuración de la aplicación.

Sistema Carioli paletizado

Tú proporcionas las medidas.
El sistema calcula los movimientos.

Un modelo matemático desarrollado por Carioli transforma las dimensiones del producto en posiciones y trayectorias paletizado. En las configuraciones comentadas, el intercambio de productos se realiza por parámetros, sin necesidad de aprender cada punto manualmente.

  1. Informar el producto

    Las dimensiones del producto se incluyen como parámetros de configuración.

  2. Calcular el palé

    El modelo matemático define posiciones, alturas y alternancia de capas.

  3. Ejecutar el movimiento

    Las trayectorias y posición de depósito consideran el punto de recogida del producto.

El asa guía el depósito.

El sistema considera la posición en la que la pinza recoge la caja y compensa este desplazamiento al posicionarla sobre el palé. Esto reduce la necesidad de centralizar cada producto en el suministro, dentro de las condiciones previstas para la aplicación.

Más configuración en la vida cotidiana.

El operador informa los datos y supervisa el funcionamiento a través del HMI. La base de software ya aplicada en campo permite dar servicio a diferentes productos con la misma lógica paletizado.

Evalúe el paletizado en su línea

Del proceso a la propuesta

Una charla técnica antes de la configuración.

  1. 01

    Entender la operación

    Recopilamos datos de producto, carga, ciclo y diseño.

  2. 02

    Evaluar la adherencia

    Comprobamos configuración, integración y restricciones técnicas.

  3. 03

    Definir el alcance

    Consolidamos supuestos, límites de oferta y propuesta.

Su aplicación comienza con los datos correctos.

Envíe una descripción de la operación y, si está disponible, dimensiones del producto, peso, ciclo y diseño simplificado.

Presenta tu operación

Antes de presupuestar

Respuestas a la decisión técnica.

¿Cuánto cuesta un robot cartesiano CR-NX?

El valor depende de la carga, recorridos, número de ejes, pinza, estructura e integración. El presupuesto comienza con el estudio del producto, ciclo y diseño; No existe un precio único que represente todas las configuraciones.

¿Cuál es la capacidad de carga del tiempo de ciclo?

Están definidos por configuración y trayectoria. La carga incluye el producto y la herramienta; el ciclo incluye recoger, mover, soltar, regresar y esperar. Enviar condiciones de operación a selección técnica.

¿Es posible integrar con máquinas que ya están en funcionamiento?

La evaluación considera las señales disponibles, la comunicación, la sincronización, el espacio y las condiciones de seguridad. Las adaptaciones e interfaces necesarias deben incluirse en el alcance y la propuesta.

¿Cuál es el tiempo de fabricación e instalación?

El cronograma depende de la configuración, la disponibilidad de los componentes, la preparación del sitio y la integración. La fabricación, el montaje, las pruebas y la puesta en marcha son etapas diferentes, con plazos definidos en la propuesta.

¿Cómo se definen la instalación, la formación y el soporte?

Las responsabilidades, la preparación de la infraestructura, la capacitación, la documentación y las condiciones de soporte deben especificarse en la propuesta. El análisis de aplicaciones identifica las necesidades del equipo de operaciones y mantenimiento.

¿Cuándo evaluar un robot cartesiano versus uno de seis ejes?

Los movimientos entre posiciones definidas, recorridos lineales y el área de trabajo guían la evaluación cartesiana. Las orientaciones de herramientas complejas y las trayectorias con muchos ángulos pueden requerir otra arquitectura. La comparación debe utilizar la misma carga, ciclo, rango e integración.

Evalúe también el ROI, el período de recuperación y la rotación de personal ↗

Imagen ampliada