Linha CR-NX
Robôs Cartesianos CR-NX para Automação Industrial.
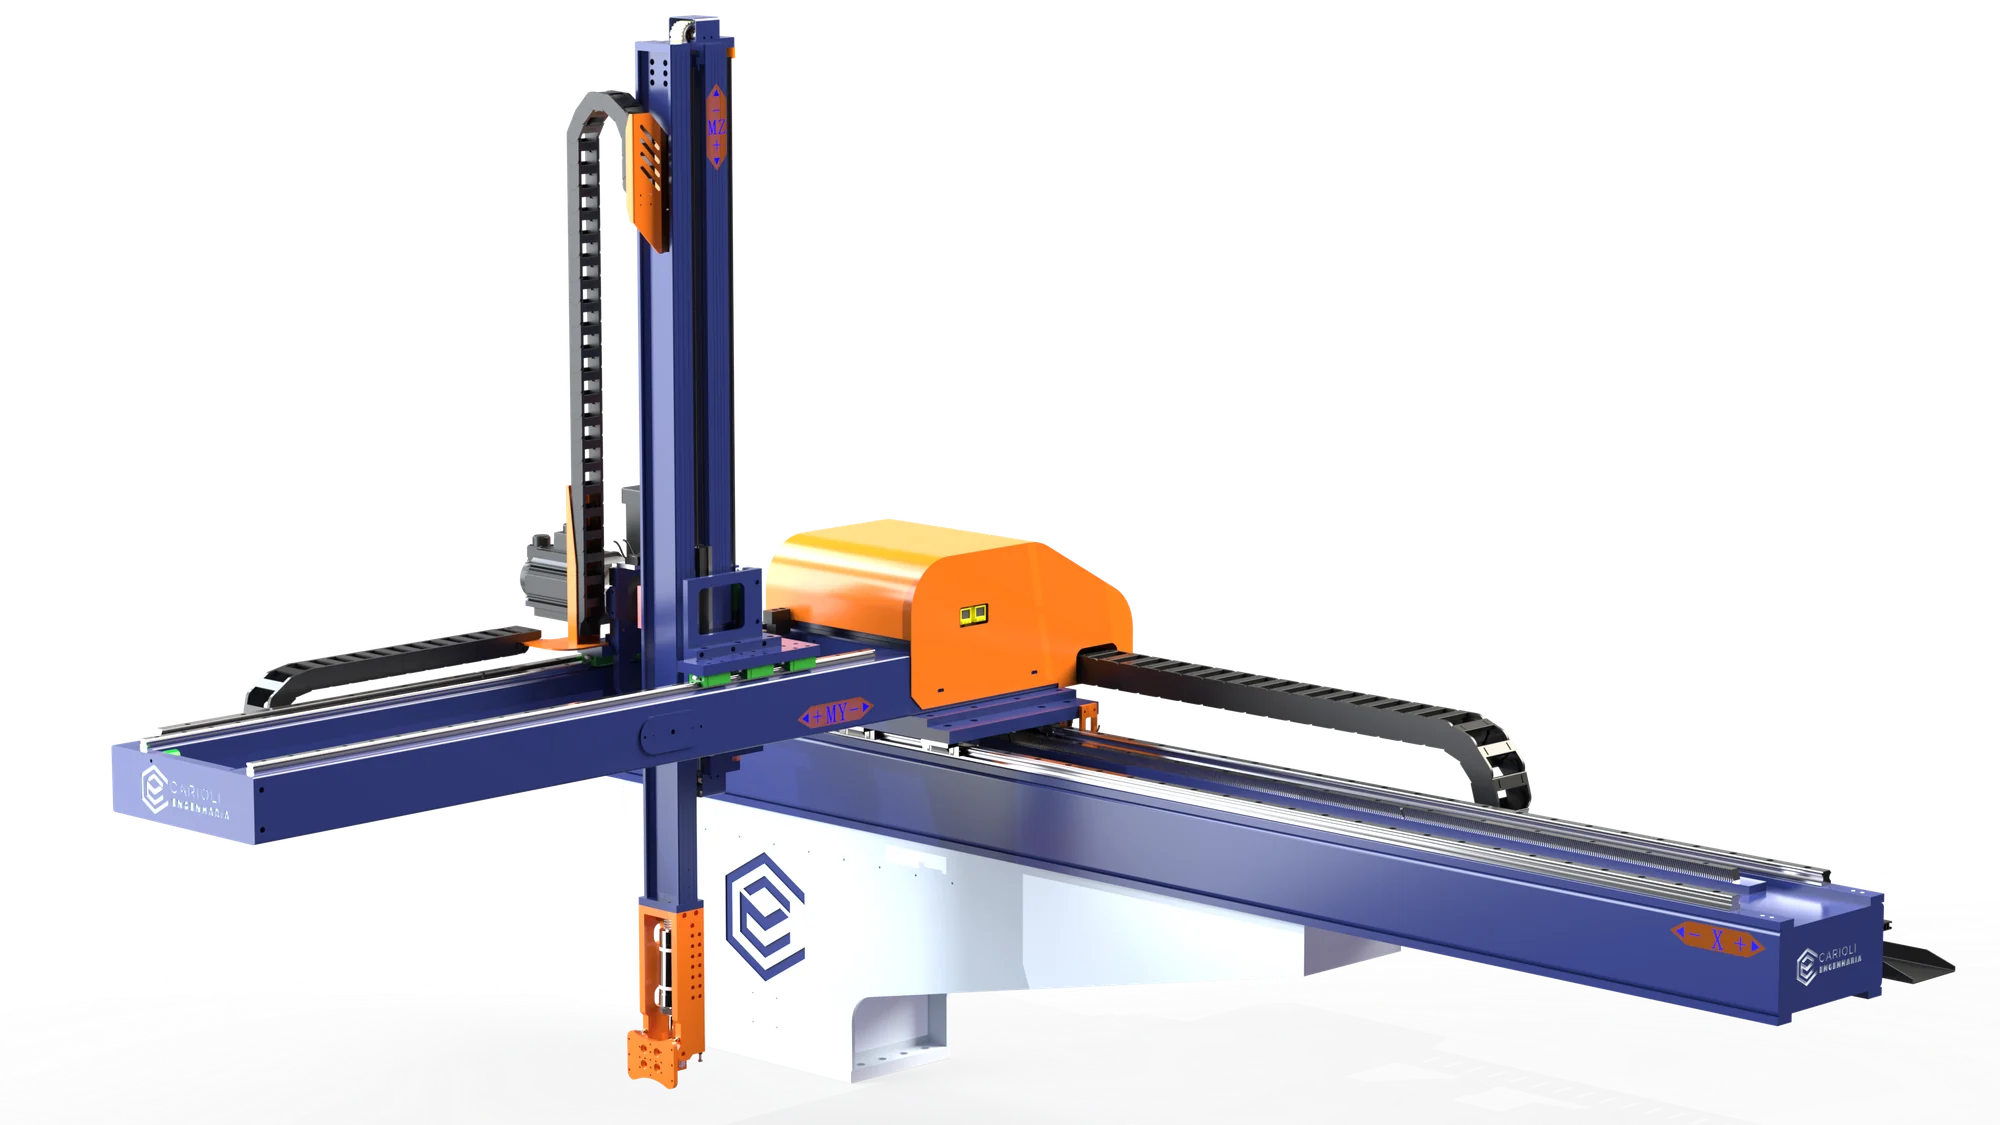
Robôs cartesianos para retirar, transferir e paletizar produtos. Controle Delta, transmissões configuráveis e software desenvolvido pela Carioli conectam os movimentos às necessidades do processo.
Solicitar análise e orçamentoTecnologia cartesiana
Uma arquitetura clara.
Uma seleção técnica para cada operação.
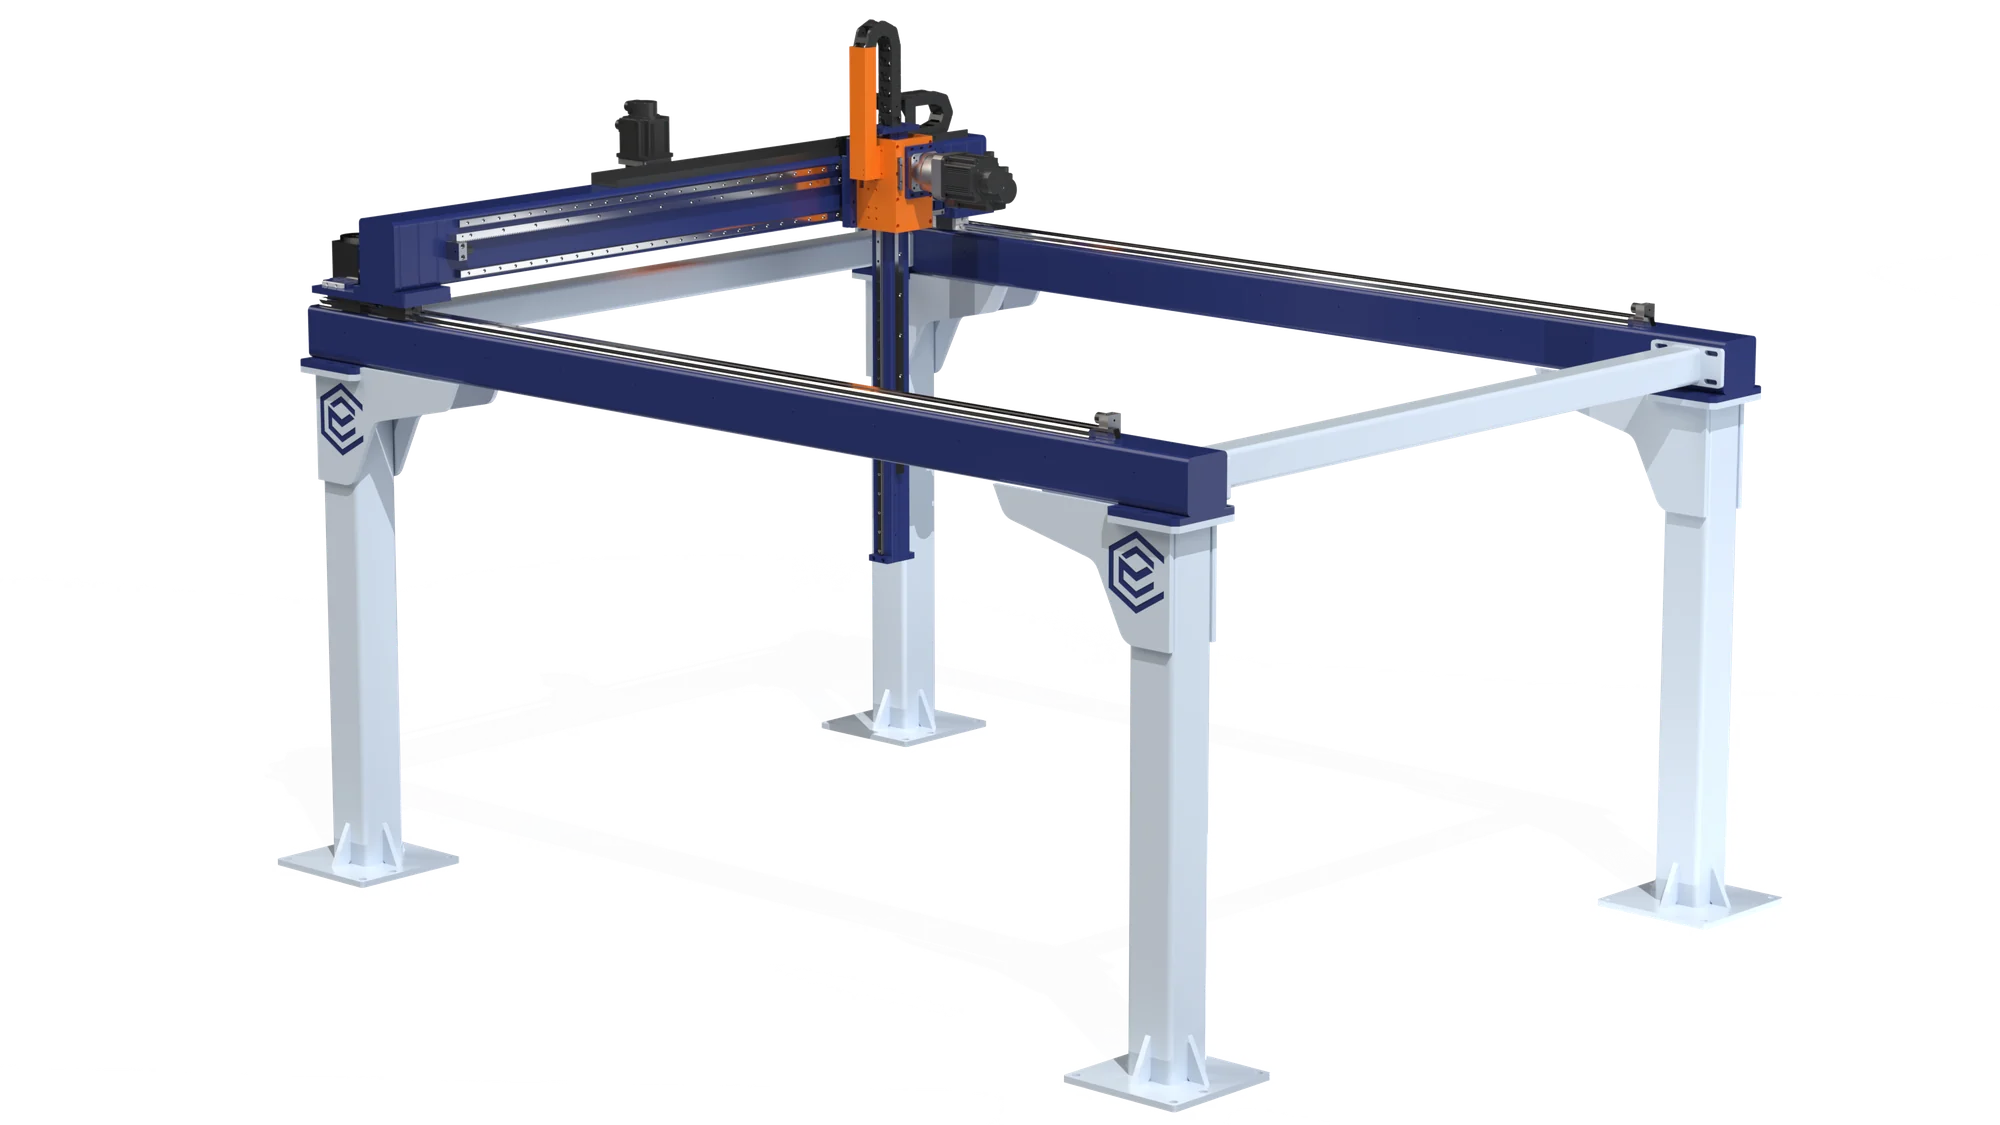
Na configuração de paletização, o CR-NX combina os movimentos lineares X, Y e Z com o giro da garra: quatro graus de liberdade para movimentar e orientar o produto na formação do palete.
Na nomenclatura CR-NX, o N indica o número de eixos. Estrutura, cursos, transmissões e ferramenta são definidos em conjunto, considerando a carga e o ciclo. As guias lineares de esferas recirculantes formam a base mecânica dos eixos.
Os modelos da linha
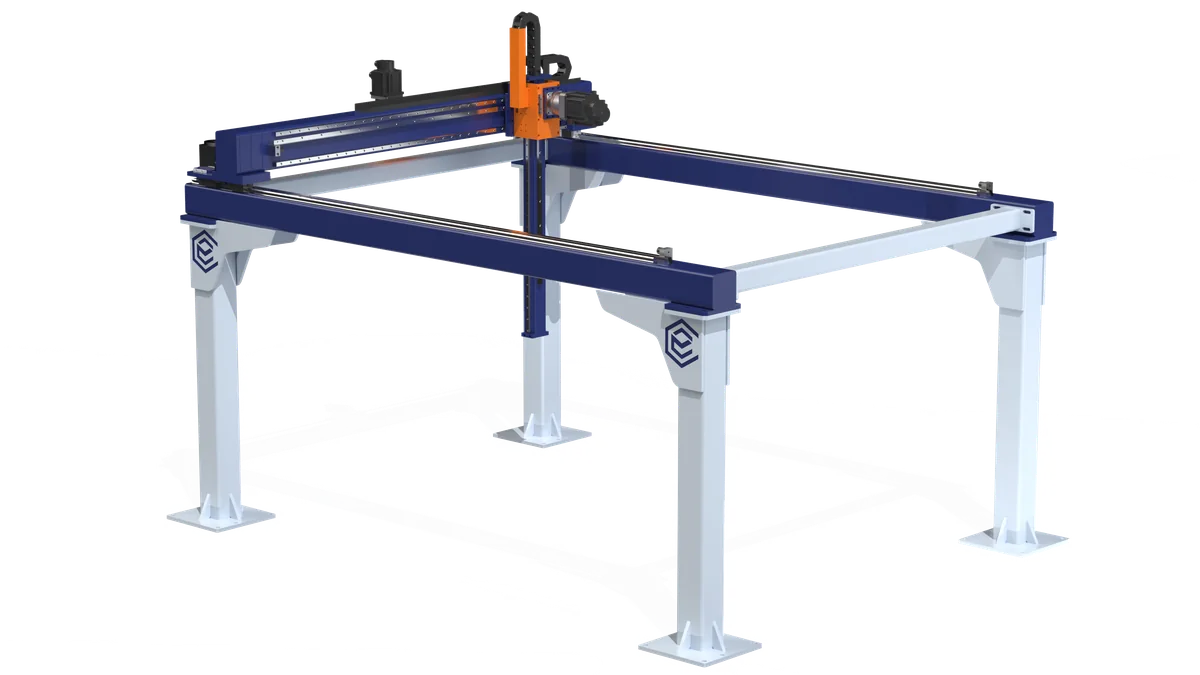
Uma coluna, um pórtico ou dois pórticos.
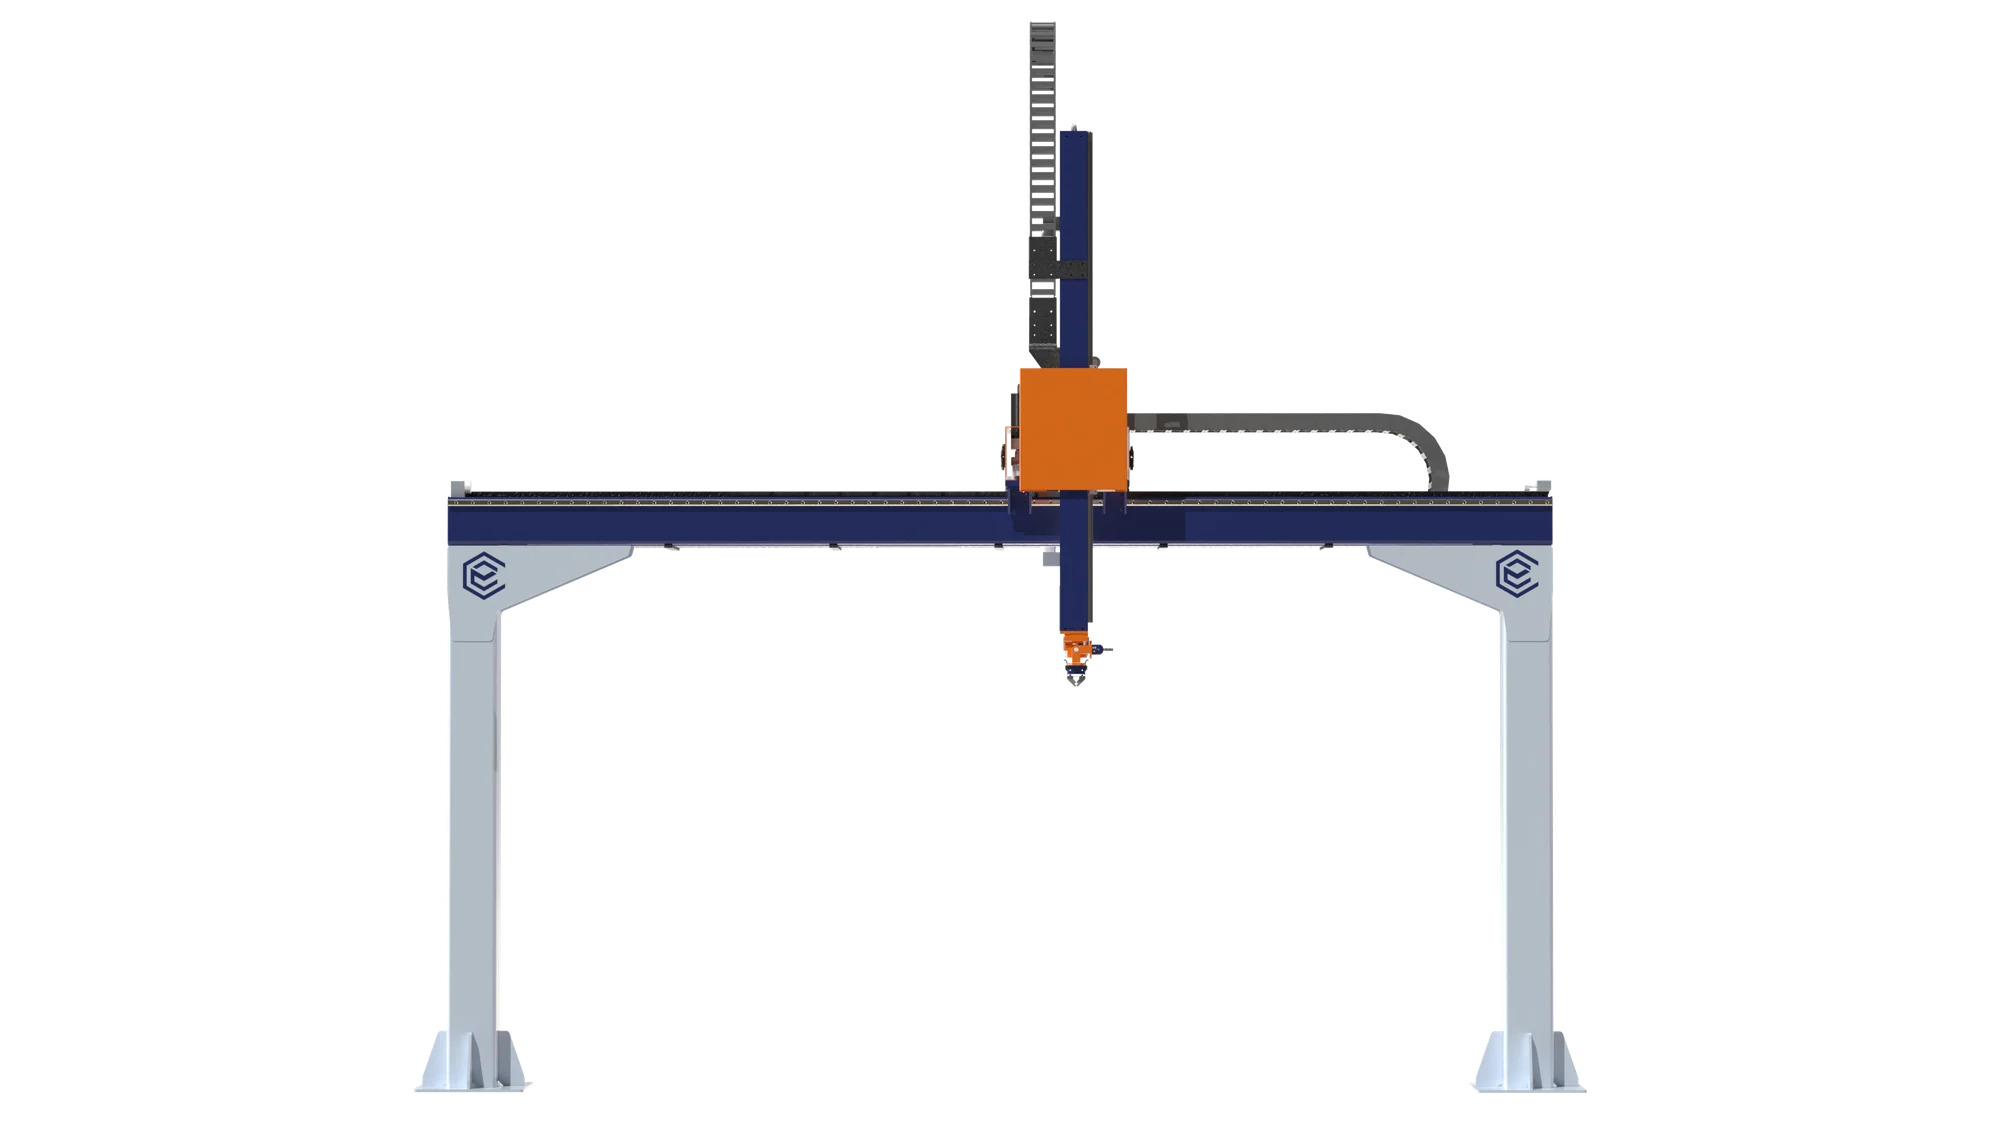
Conheça as três estruturas e suas aplicações principais: CR-NX-1C para saídas de injetoras, CR-NX-1P para pick & place e CR-NX-2P para paletização.
Aplicações prioritárias
Da saída da máquina ao próximo destino.
Conheça as principais operações atendidas e explore os critérios de cada uma na página de Aplicações.
Retirada de produtos
Retirada na saída de máquinas e esteiras, com transferência para embalagem, organização ou paletização. O sincronismo com a máquina existente é parte da análise.
Referência técnica: retirada de caixas na saída de coladeiras de cartucho no setor gráfico, descrita no guia da Carioli.
Movimentação e posicionamento
Transferência repetitiva entre posições definidas, alimentação de estações e organização de produtos. A trajetória, a orientação e a estabilidade da carga orientam a seleção.
Paletização de cargas
Disposição de produtos em paletes, considerando a sequência de camadas, a altura de empilhamento e os acessos. Uma aplicação voltada a reduzir o levantamento manual repetitivo.
Critérios de configuração
O que precisamos conhecer da sua operação.
A seleção considera o conjunto. Não definimos capacidade, velocidade ou precisão a partir de um único dado isolado.
- Produto e carga
- Massa, dimensões, centro de massa e superfície de contato. O peso da garra também entra na avaliação.
- Eixos e cursos
- Quantidade de eixos, deslocamentos e orientação necessários para atender aos pontos de retirada e entrega.
- Garra e dispositivo
- Forma de pega, retenção, orientação e liberação do produto, conforme suas características.
- Ciclo e dinâmica
- Tempo disponível por movimento, trajetória, acelerações e sincronismo com a produção.
- Layout e integração
- Espaço útil, altura, interferências e comunicação com máquinas, esteiras e sensores existentes.
- Operação e segurança
- Acessos, modos de operação, proteções e funções de segurança avaliados para o conjunto da aplicação.
Tecnologia e componentes
A engenharia por trás de cada movimento.
Conheça a base tecnológica do CR-NX: controlador de movimento, servossistema e IHM Delta, sensores indutivos, ferramentas de pega e proteção da operação.
A linha combina tecnologia Delta e engenharia Carioli. Potências, cursos, ferramenta e recursos habilitados são definidos para a aplicação e detalhados na proposta técnica.
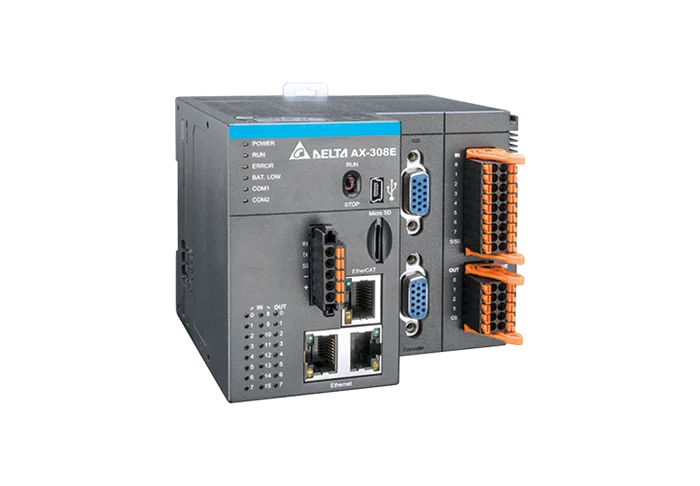 Delta AX-308E · controlador de movimentoMovimento coordenado em EtherCATControlador Delta AX-308
Controlador de movimento da família AX-3, baseado em CODESYS. Coordena os eixos do CR-NX e a troca de sinais com as máquinas da linha.
- Programação
- CODESYS, com linguagens IEC 61131-3 e funções de movimento PLCopen.
- Sincronismo
- Até 8 eixos servo via EtherCAT no controlador. A quantidade utilizada depende da configuração do robô.
- Trajetórias
- Interpolação multieixo, engrenamento eletrônico e came eletrônico para coordenar movimentos.
- Integração
- OPC UA, EtherNet/IP e Modbus para comunicação com supervisórios e outros sistemas, conforme as interfaces do projeto.
- Expansão
- 16 entradas e 8 saídas digitais embarcadas, com expansão por módulos da série AS.
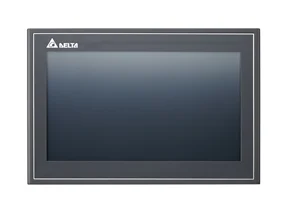 Delta DOP-110WS · interface de operaçãoOperação em tela de 10,1 polegadasIHM Delta DOP-110WS
A interface touchscreen concentra comandos, parâmetros e informações do processo. O operador acompanha a máquina e configura os dados da aplicação pela tela.
- Tela
- TFT widescreen de 10,1 polegadas, resolução de 1024 × 600 e Ethernet integrado.
- Operação
- Receitas, gráficos de tendência e histórico de alarmes, conforme as telas e funções configuradas.
- Monitoramento
- Servidor VNC e monitoramento de registradores pelo navegador. O acesso depende da rede e das permissões configuradas.
- Acesso remoto
- Pode ser restrito a monitoramento, sem comandos remotos, conforme a configuração da interface.
- Registros
- Recursos de envio de alarmes por e-mail e sincronização de horário por NTP, quando habilitados no projeto.
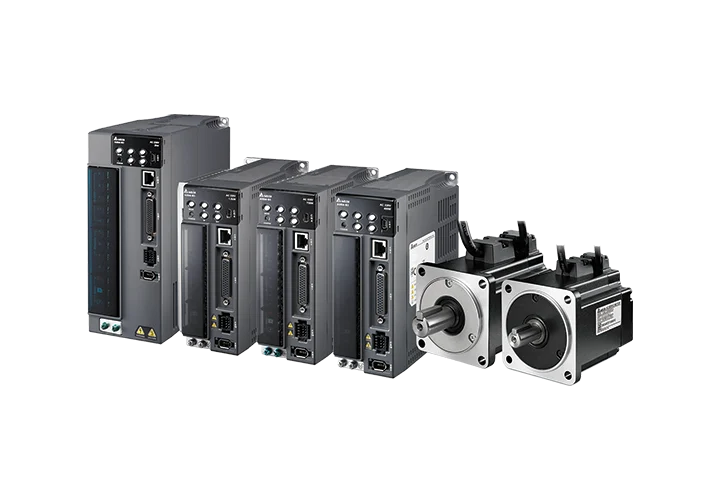 Delta ASDA-B3 · drive e servomotorRealimentação de posição em 24 bitsServossistema Delta ASDA-B3
O conjunto de drive e servomotor transforma as trajetórias calculadas em movimento. Cada eixo é dimensionado conforme a carga, o curso e o ciclo da aplicação.
- Encoder
- Resolução de 24 bits: 16.777.216 posições por volta do motor. A repetibilidade do robô depende também da mecânica e da aplicação.
- Ajuste
- Autotuning e recursos de supressão de vibração apoiam o ajuste do acionamento à dinâmica da carga.
- Dimensionamento
- Potência e torque selecionados por eixo, considerando produto, garra, transmissão e trajetória.
- Segurança
- Função STO de desativação segura de torque integrada à cadeia de segurança, conforme o drive especificado e o projeto.
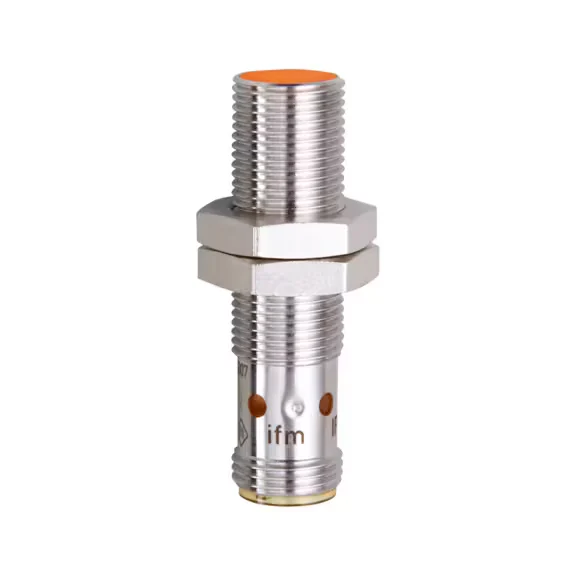 Sensor indutivo · imagem de referênciaReferenciamento e fim de cursoSensores indutivos
A detecção sem contato mecânico fornece referências de posição para os eixos e sinais de limite de deslocamento ao controlador.
- Referência
- Homing dos eixos combinado à leitura do encoder do servomotor.
- Limites
- Sinais de fim de curso e limites por software ajudam a controlar a área de movimento.
- Seleção
- Modelo, alcance e proteção ambiental definidos para a montagem e as condições de operação.
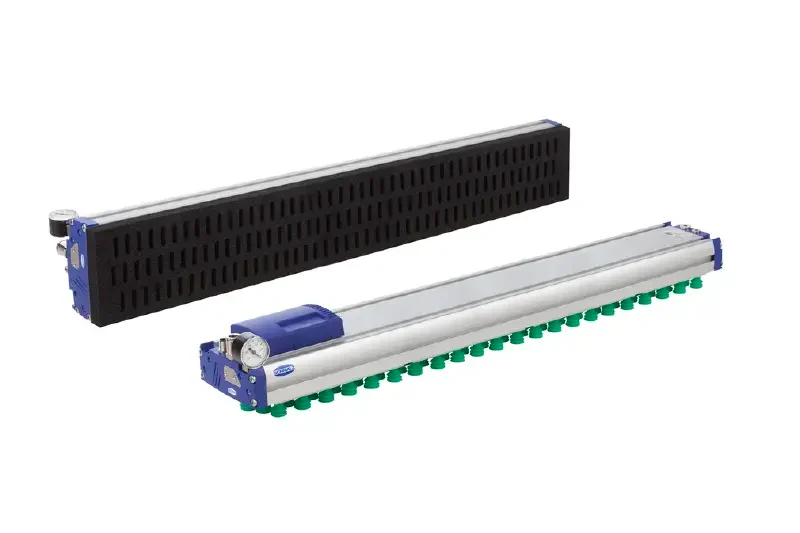 Garra a vácuo · imagem de referênciaMecânica, pneumática ou vácuoGarras e ferramentas
A ferramenta é projetada para o produto: caixas, sacos, bandejas, fardos ou peças. Forma de pega, retenção e orientação são avaliadas em conjunto.
- Mecânica
- Acionamento por motor ou servo, com abertura e força ajustadas conforme a ferramenta. A pega pode dispensar ar comprimido.
- Pneumática
- Atuadores e válvulas para pega e liberação; pressão e consumo de ar definidos para a aplicação.
- Vácuo
- Ventosas para pega pela superfície, com avaliação da vedação, porosidade, resistência da embalagem e retenção da carga.
- Orientação
- O giro da garra orienta o produto durante o ciclo e a formação das camadas. Acionamento e posições são definidos no projeto.
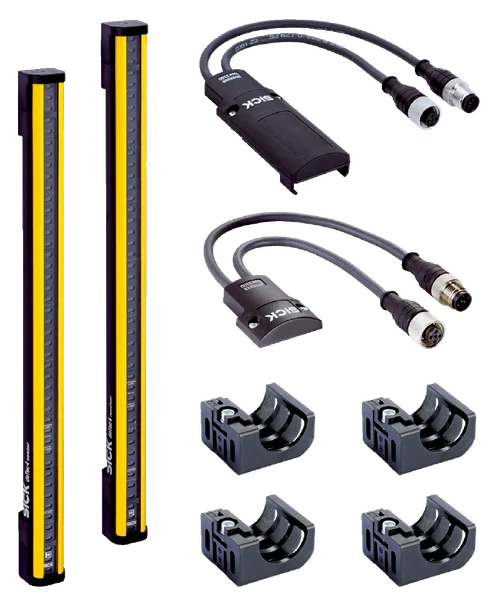 Cortina de luz · imagem de referênciaLayout, acessos e requisitos da NR-12Proteção da operação
As medidas de proteção são definidas pela apreciação de riscos, considerando o layout, o abastecimento e a frequência de acesso à máquina.
- Gradil
- Barreiras físicas e acessos com intertravamento, conforme as necessidades da operação.
- Cortina de luz
- Detecção óptica nos acessos previstos. Distâncias, parada e rearme são definidos na análise de segurança.
- Scanner laser
- Monitoramento de áreas com zonas configuradas para o layout e a arquitetura de segurança escolhida.
- Conjunto
- Proteções, intertravamentos e funções de parada são integrados e validados para atender aos requisitos aplicáveis da NR-12.
Mecânica configurável
A transmissão certa
em cada eixo.
Fuso, cremalheira ou correia sincronizadora: curso, carga, velocidade e precisão orientam a escolha. A base comum são as guias lineares de esferas recirculantes.
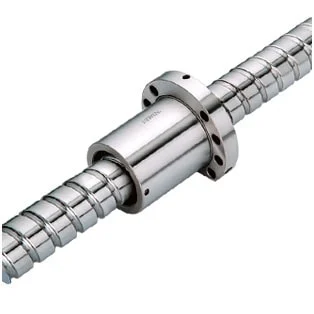
Posicionamento e rigidez
Fuso de esferas
Converte rotação em movimento linear por um conjunto de esferas recirculantes. A seleção considera a precisão requerida, a carga e o curso.
Onde faz sentido
Aplicações de posicionamento e eixos sujeitos a maiores esforços, conforme o dimensionamento.
Cursos longos
Pinhão e cremalheira
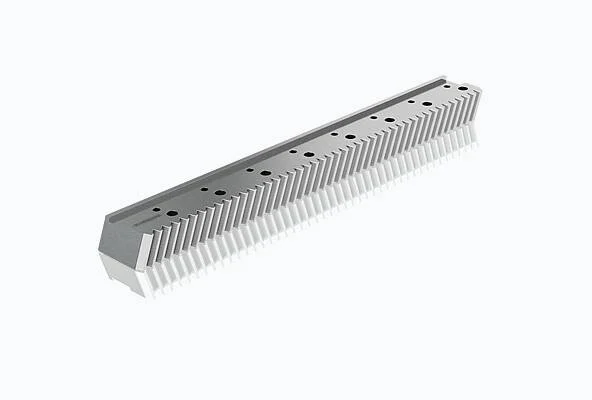
Uma transmissão modular para percursos extensos, com a rigidez necessária à movimentação. Pode ser combinada a outras transmissões no mesmo robô.
Onde faz sentido
Eixos longos, pórticos e atendimento a diferentes posições de paletização.
Agilidade de movimento
Correia sincronizadora
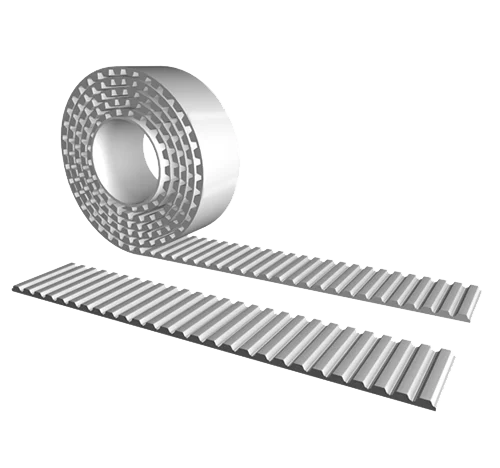
Transmissão por correia dentada, selecionada quando massa em movimento, curso e cadência favorecem essa arquitetura.
Onde faz sentido
Transferência e pick & place, considerando a carga e a precisão exigidas pelo processo.
Um robô, diferentes transmissões.
Um CR-NX pode combinar cremalheira no X, correia no Y e fuso no Z. A composição acompanha as exigências de cada movimento; cursos e desempenho são definidos para a configuração da aplicação.
Sistema Carioli de paletização
Você informa as medidas.
O sistema calcula os movimentos.
Um modelo matemático desenvolvido pela Carioli transforma as dimensões do produto em posições e trajetórias de paletização. Nas configurações atendidas, a troca de produto acontece por parâmetros, sem ensinar cada ponto manualmente.
Informe o produto
As dimensões do produto entram como parâmetros da configuração.
Calcule o palete
O modelo matemático define posições, alturas e alternância das camadas.
Execute o movimento
As trajetórias e a posição de depósito consideram o ponto de pega do produto.
A pega orienta o depósito.
O sistema considera a posição em que a garra pega a caixa e compensa esse deslocamento ao posicioná-la no palete. Isso reduz a necessidade de centralizar cada produto na alimentação, dentro das condições previstas para a aplicação.
Mais configuração no dia a dia.
O operador informa os dados e acompanha a operação pela IHM. A base de software já aplicada em campo permite atender diferentes produtos com a mesma lógica de paletização.
Avalie a paletização da sua linhaDo processo à proposta
Uma conversa técnica antes da configuração.
- 01
Entender a operação
Reunimos dados de produto, carga, ciclo e layout.
- 02
Avaliar a aderência
Verificamos a configuração, a integração e as restrições técnicas.
- 03
Definir o escopo
Consolidamos premissas, limites de fornecimento e proposta.
Sua aplicação começa com os dados certos.
Envie uma descrição da operação e, se disponíveis, dimensões do produto, peso, ciclo e um layout simplificado.
Antes de orçar
Respostas para a decisão técnica.
Quanto custa um robô cartesiano CR-NX?
O valor depende de carga, cursos, número de eixos, garra, estrutura e integração. O orçamento começa pelo levantamento do produto, do ciclo e do layout; não há um preço único que represente todas as configurações.
Qual é a capacidade de carga e o tempo de ciclo?
São definidos para a configuração e a trajetória. A carga inclui o produto e a ferramenta; o ciclo inclui pega, deslocamento, liberação, retorno e esperas. Envie as condições da operação para a seleção técnica.
É possível integrar a máquinas que já estão em operação?
A avaliação considera sinais disponíveis, comunicação, sincronismo, espaço e condições de segurança. Adaptações e interfaces necessárias devem constar do escopo e da proposta.
Qual é o prazo de fabricação e instalação?
O cronograma depende da configuração, disponibilidade de componentes, preparação do local e integração. Fabricação, montagem, testes e comissionamento são etapas diferentes, com prazos definidos na proposta.
Como são definidos instalação, treinamento e suporte?
Responsabilidades, preparação da infraestrutura, treinamento, documentação e condições de suporte precisam ser especificados na proposta. A análise da aplicação identifica as necessidades da equipe de operação e manutenção.
Quando avaliar um cartesiano em vez de um robô de seis eixos?
Movimentos entre posições definidas, cursos lineares e a área de trabalho orientam a avaliação cartesiana. Orientações complexas da ferramenta e trajetórias com muitos ângulos podem exigir outra arquitetura. A comparação deve usar a mesma carga, ciclo, alcance e integração.