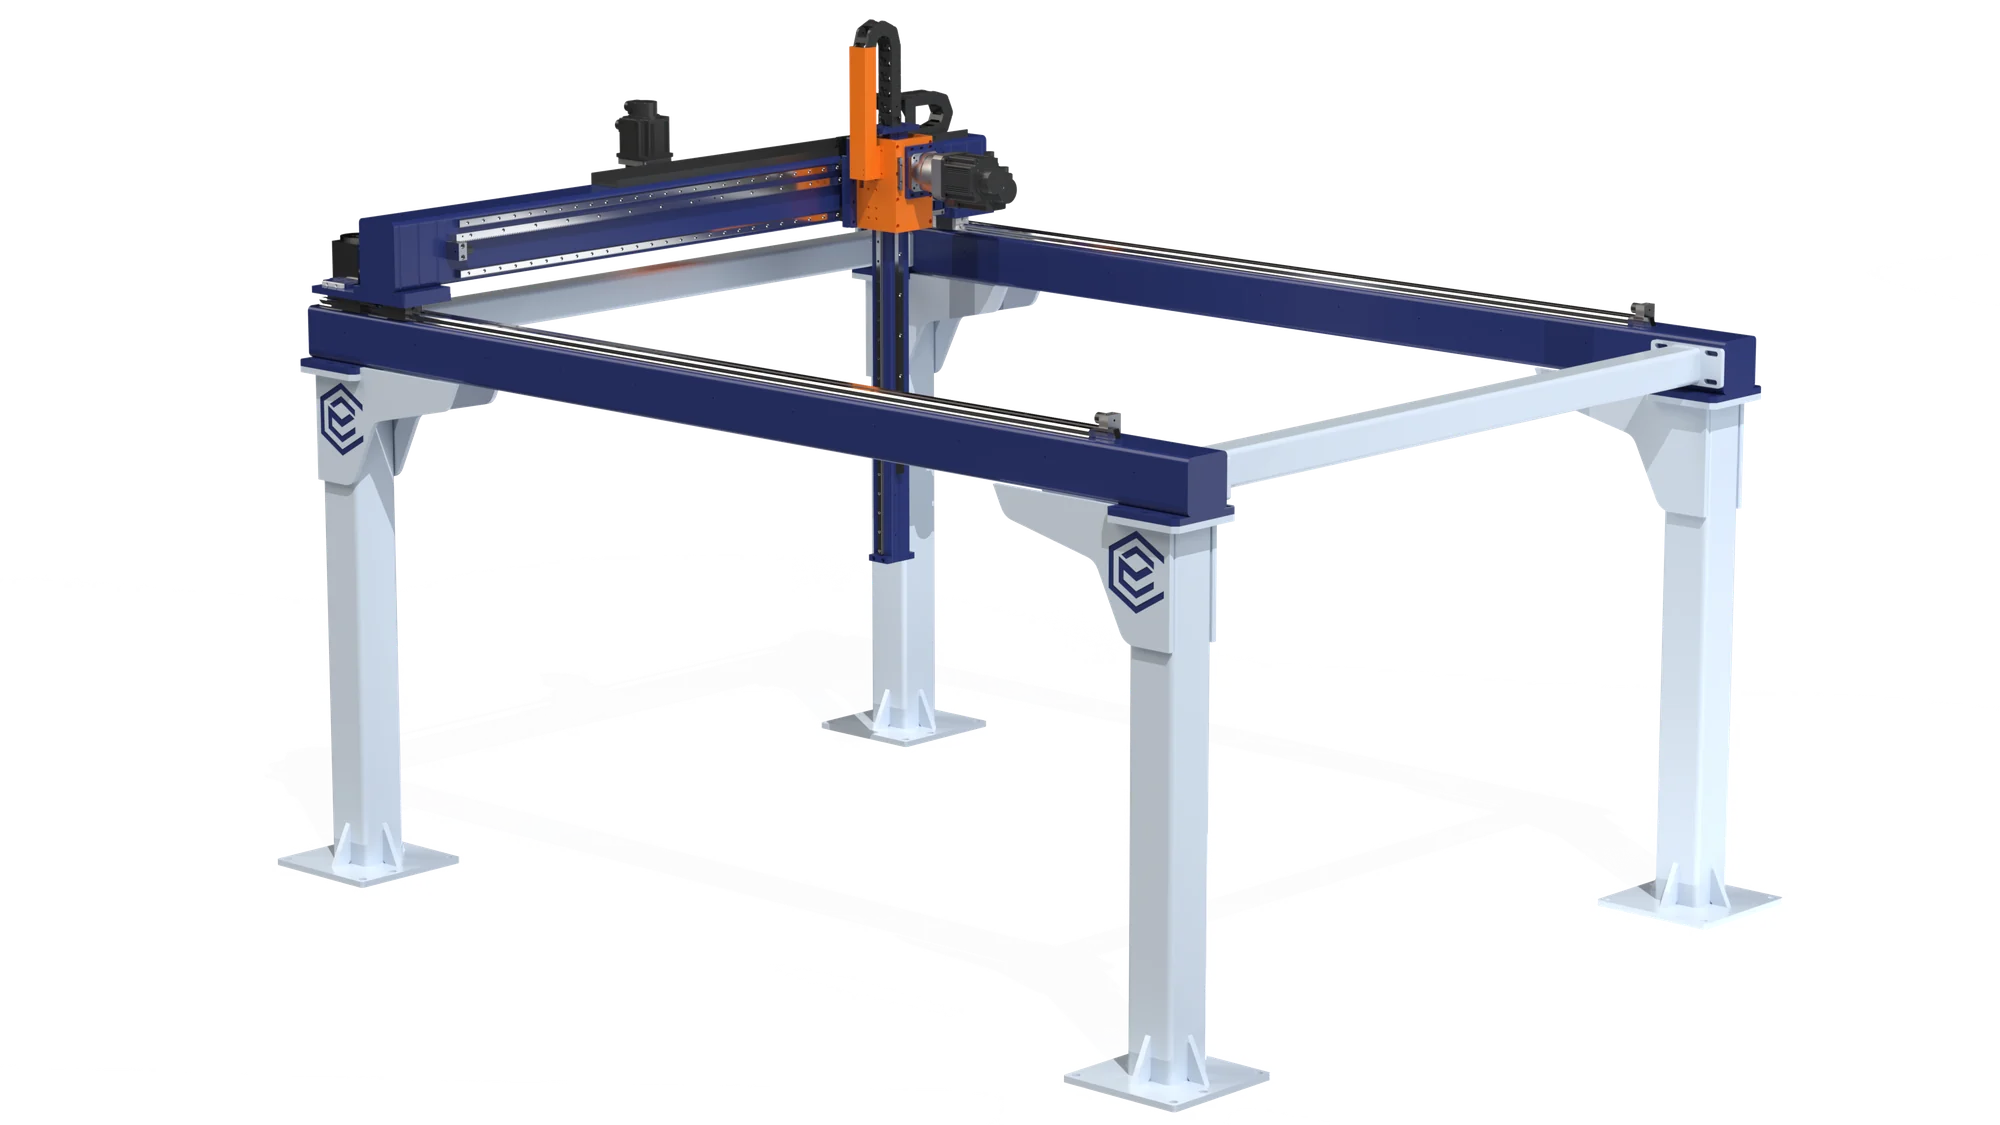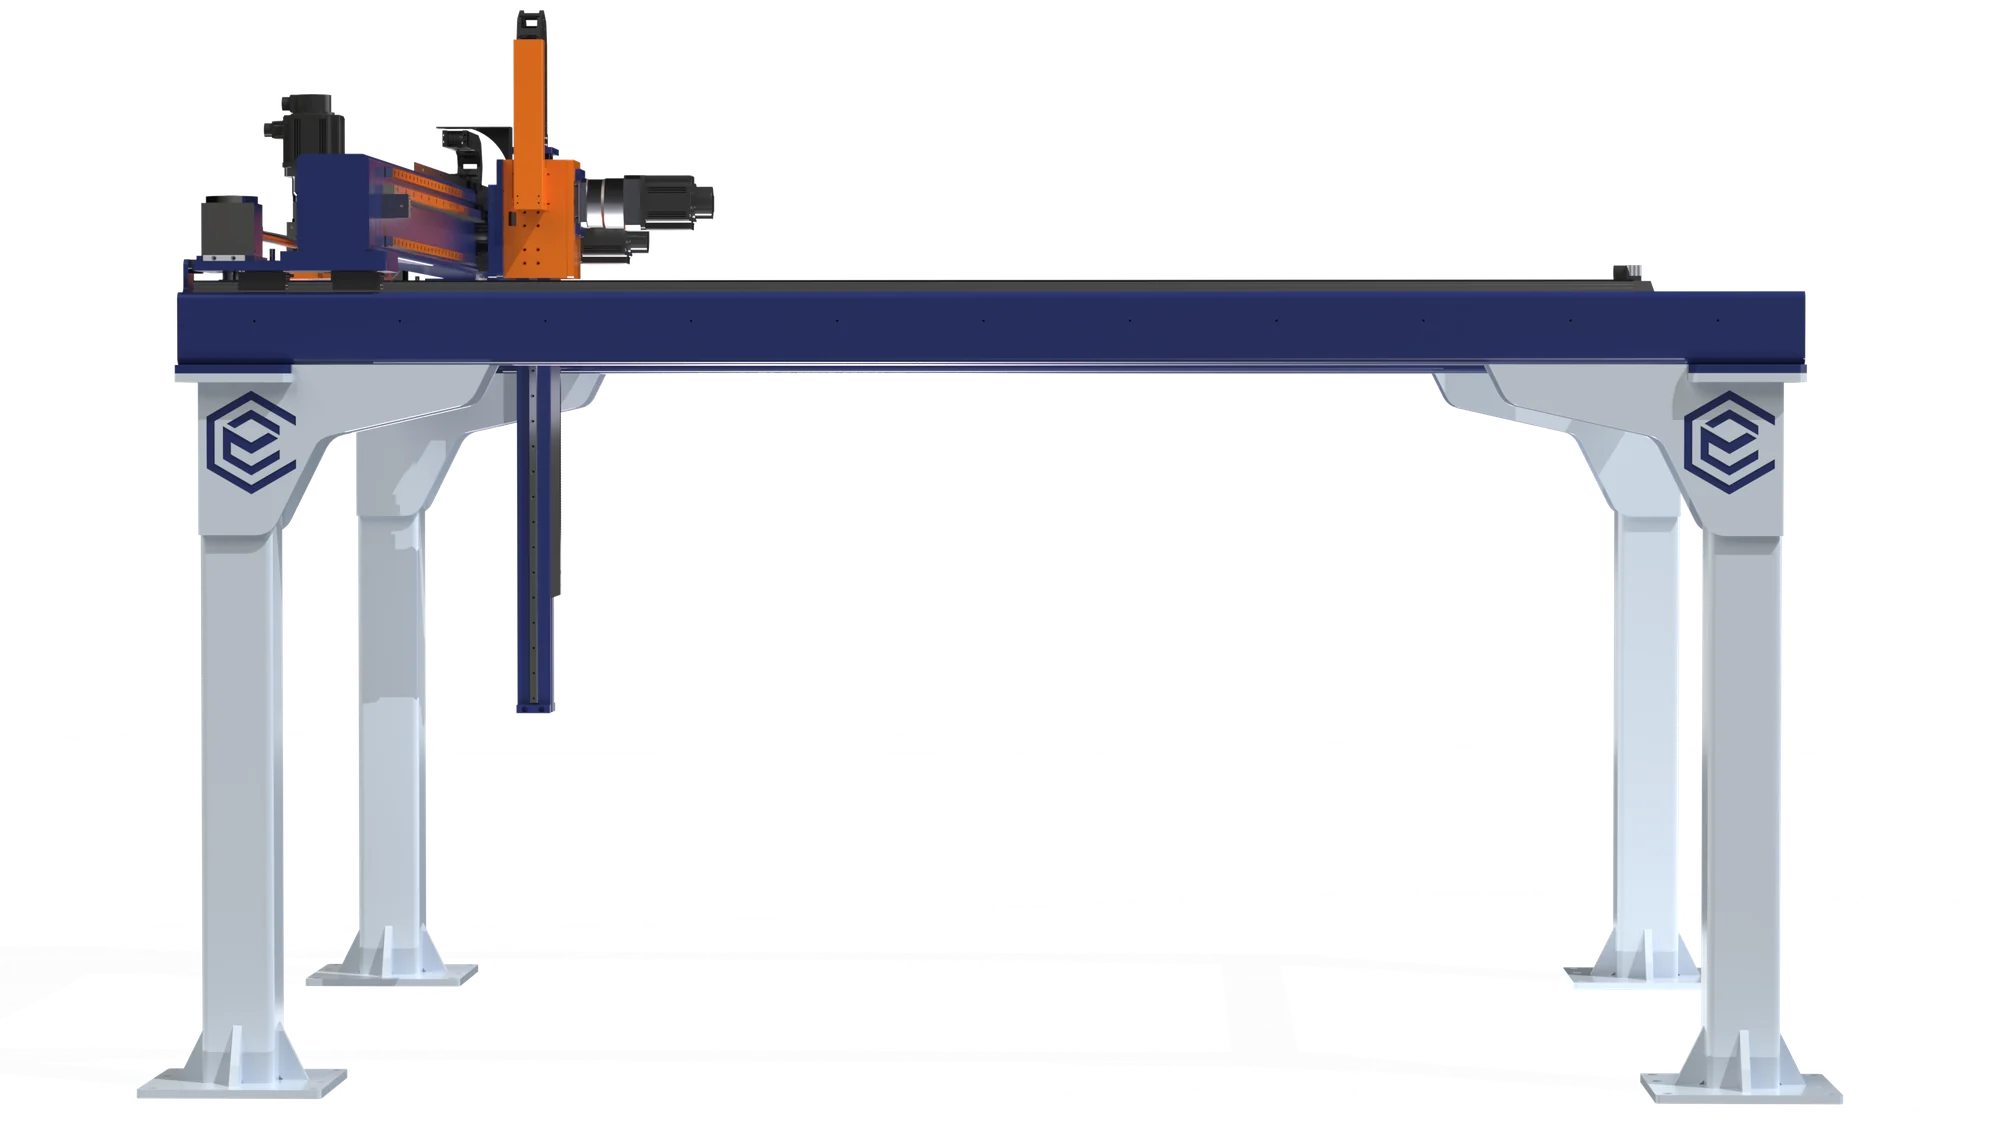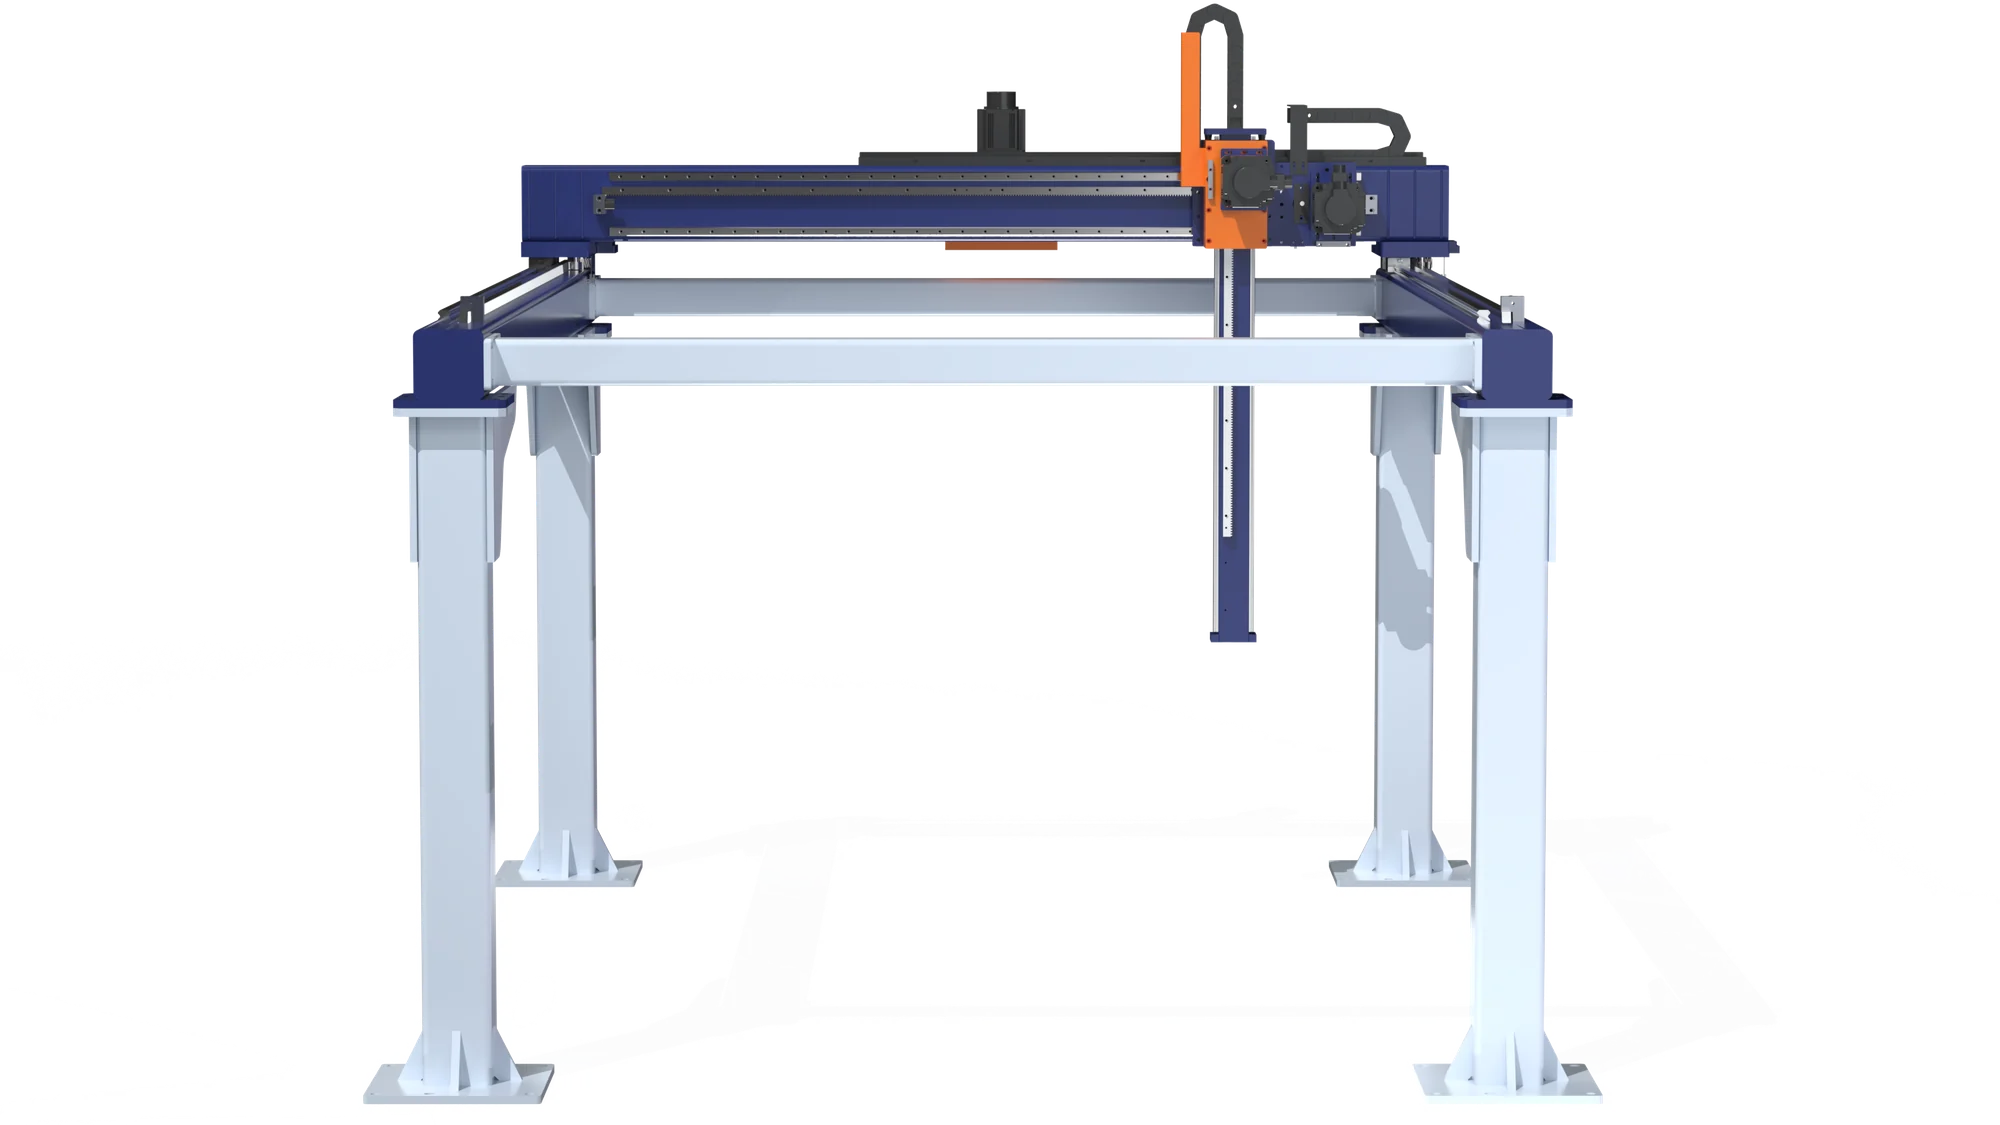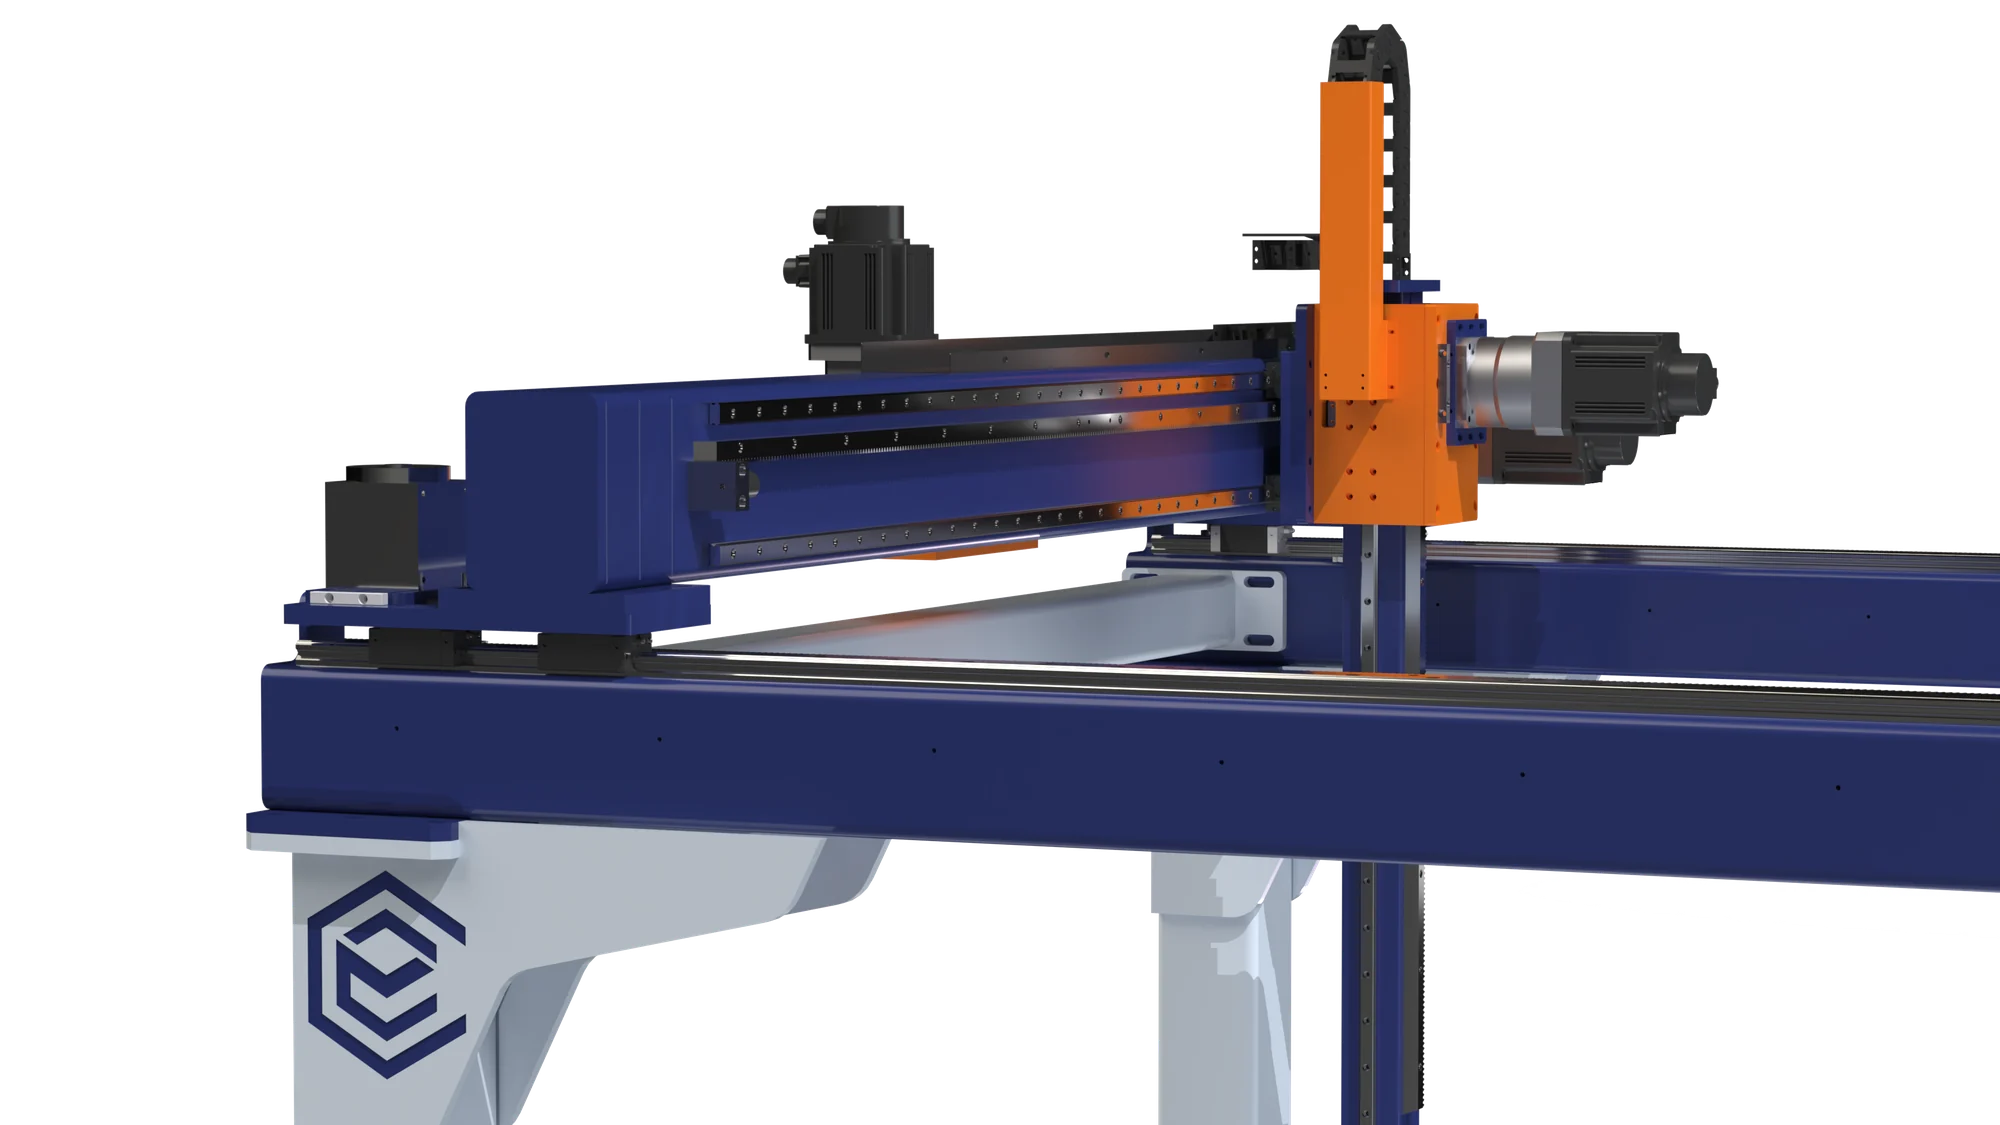
Modelos CR-NX

Tres estructuras.
Un robot para su proceso.

Desde la extracción de piezas de inyectoras hasta la formación del palé. Compare las estructuras y explore los detalles de los robots desarrollados por Carioli Engenharia.

Conozca cada modelo

Vea la estructura.
Explore los detalles.

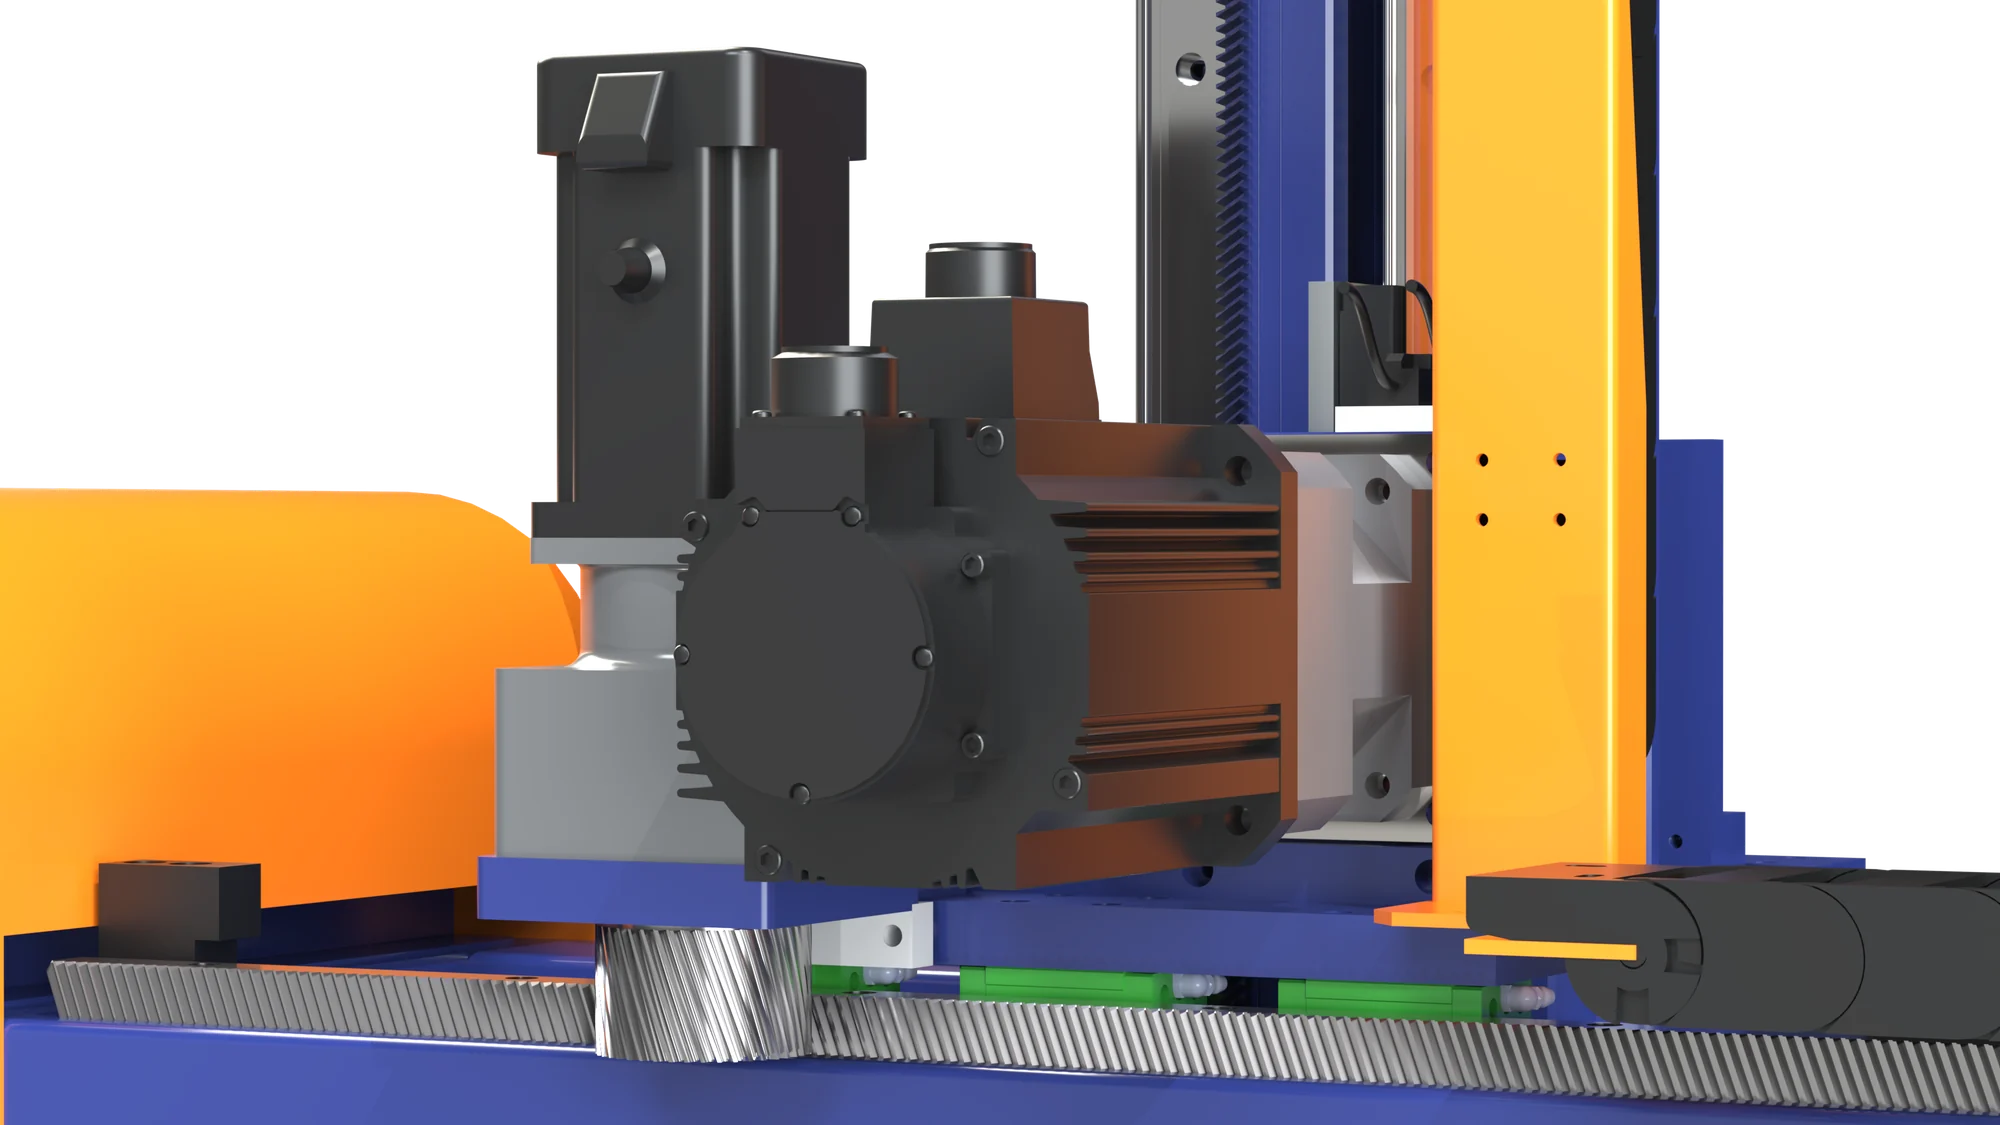
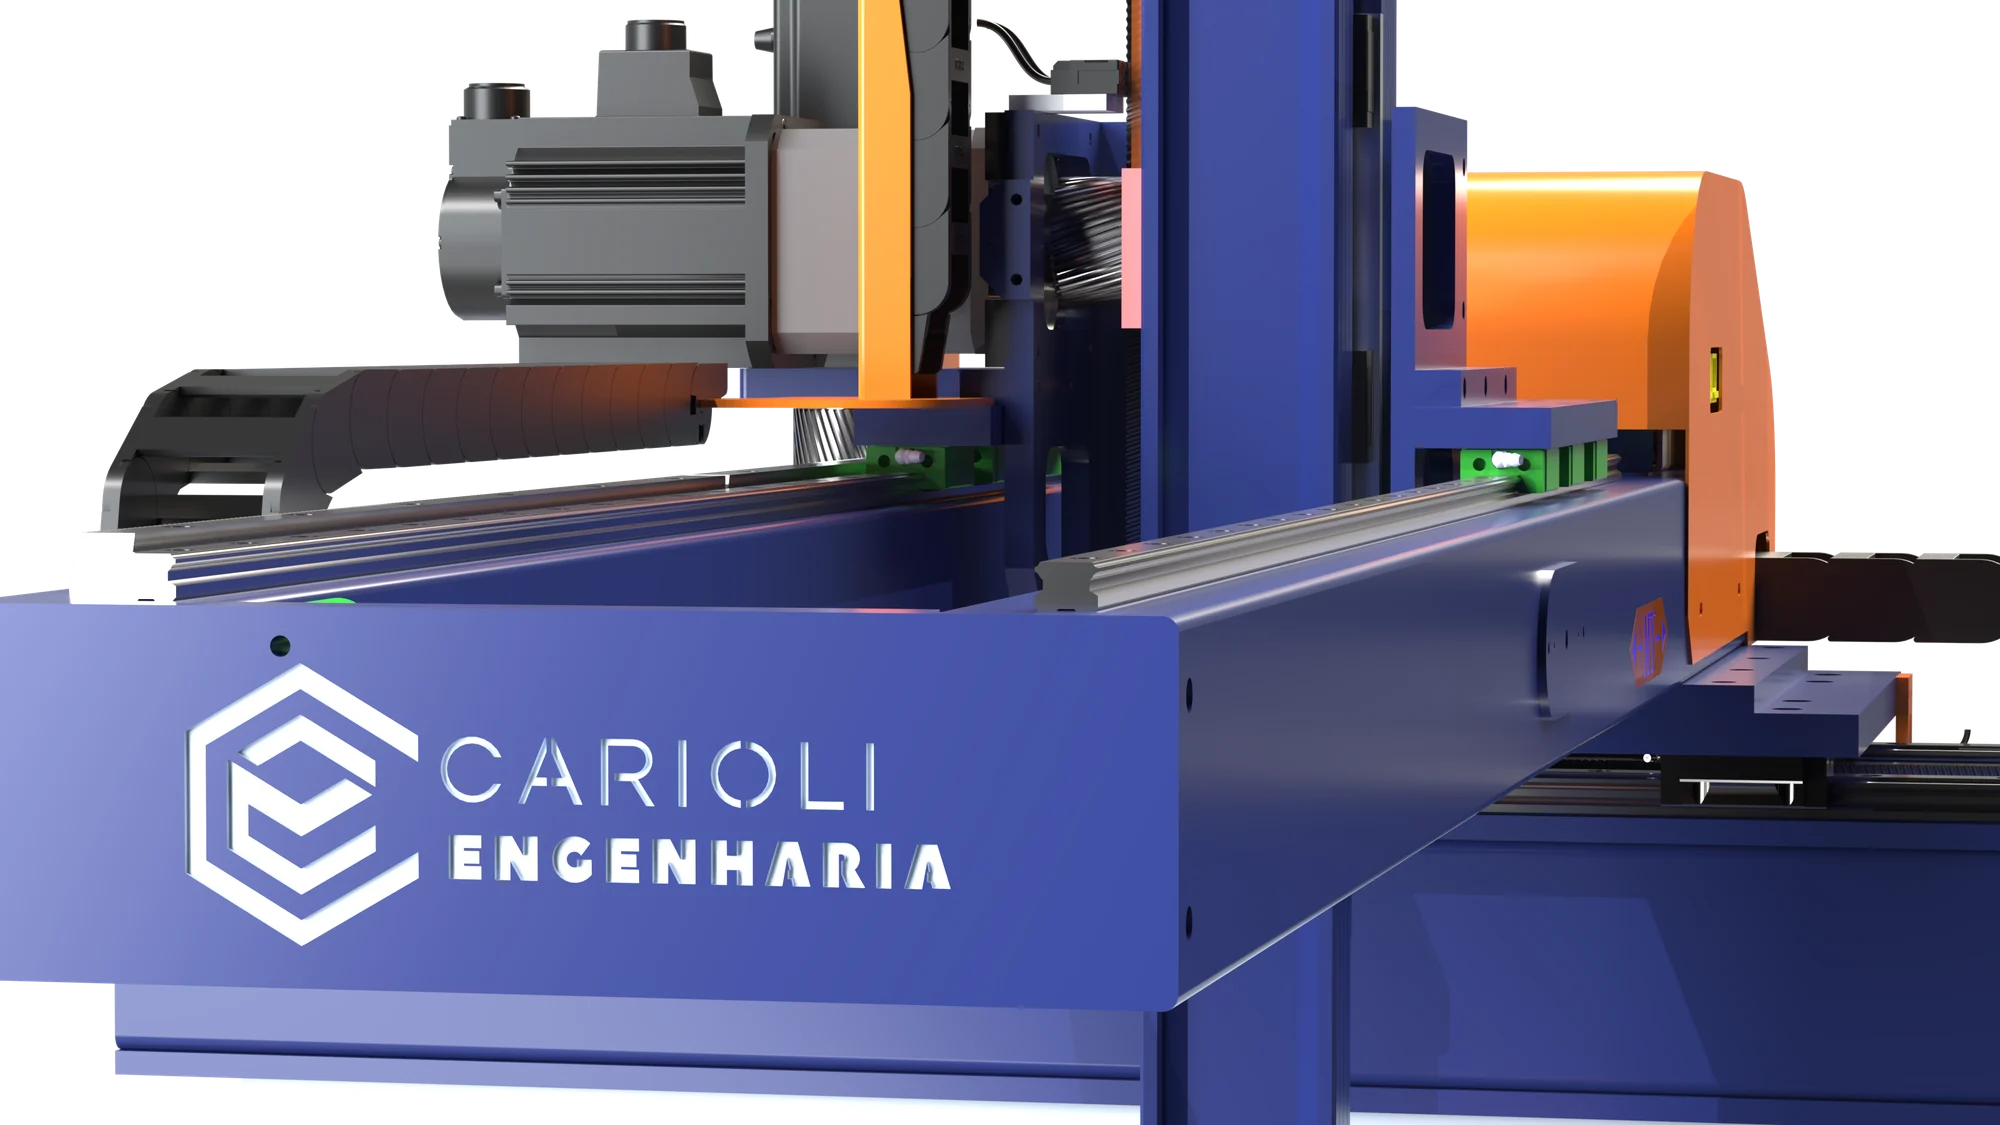
Vistas generales y detalles constructivos de los proyectos Carioli. Seleccione una imagen para ampliarla.

Extracción de piezas de inyectoras

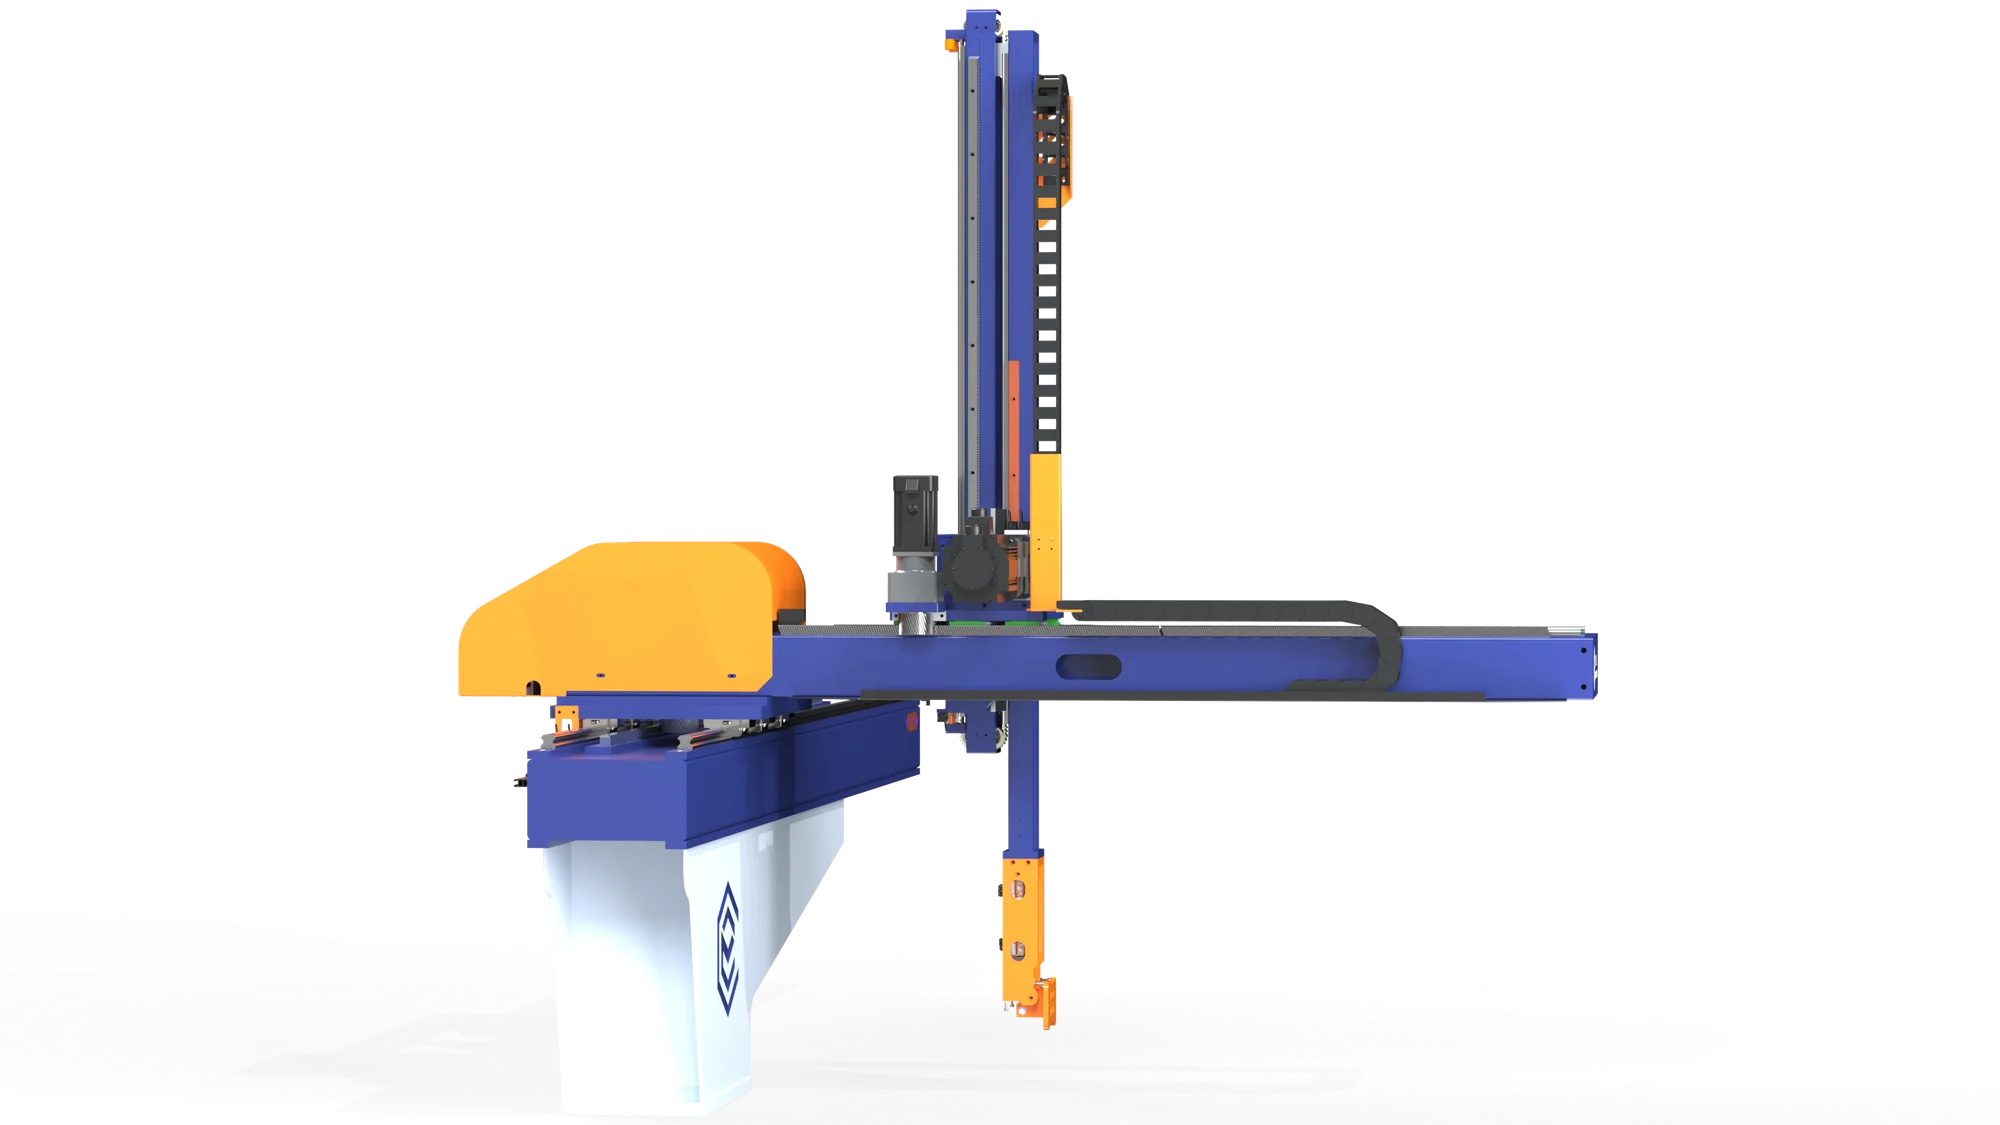
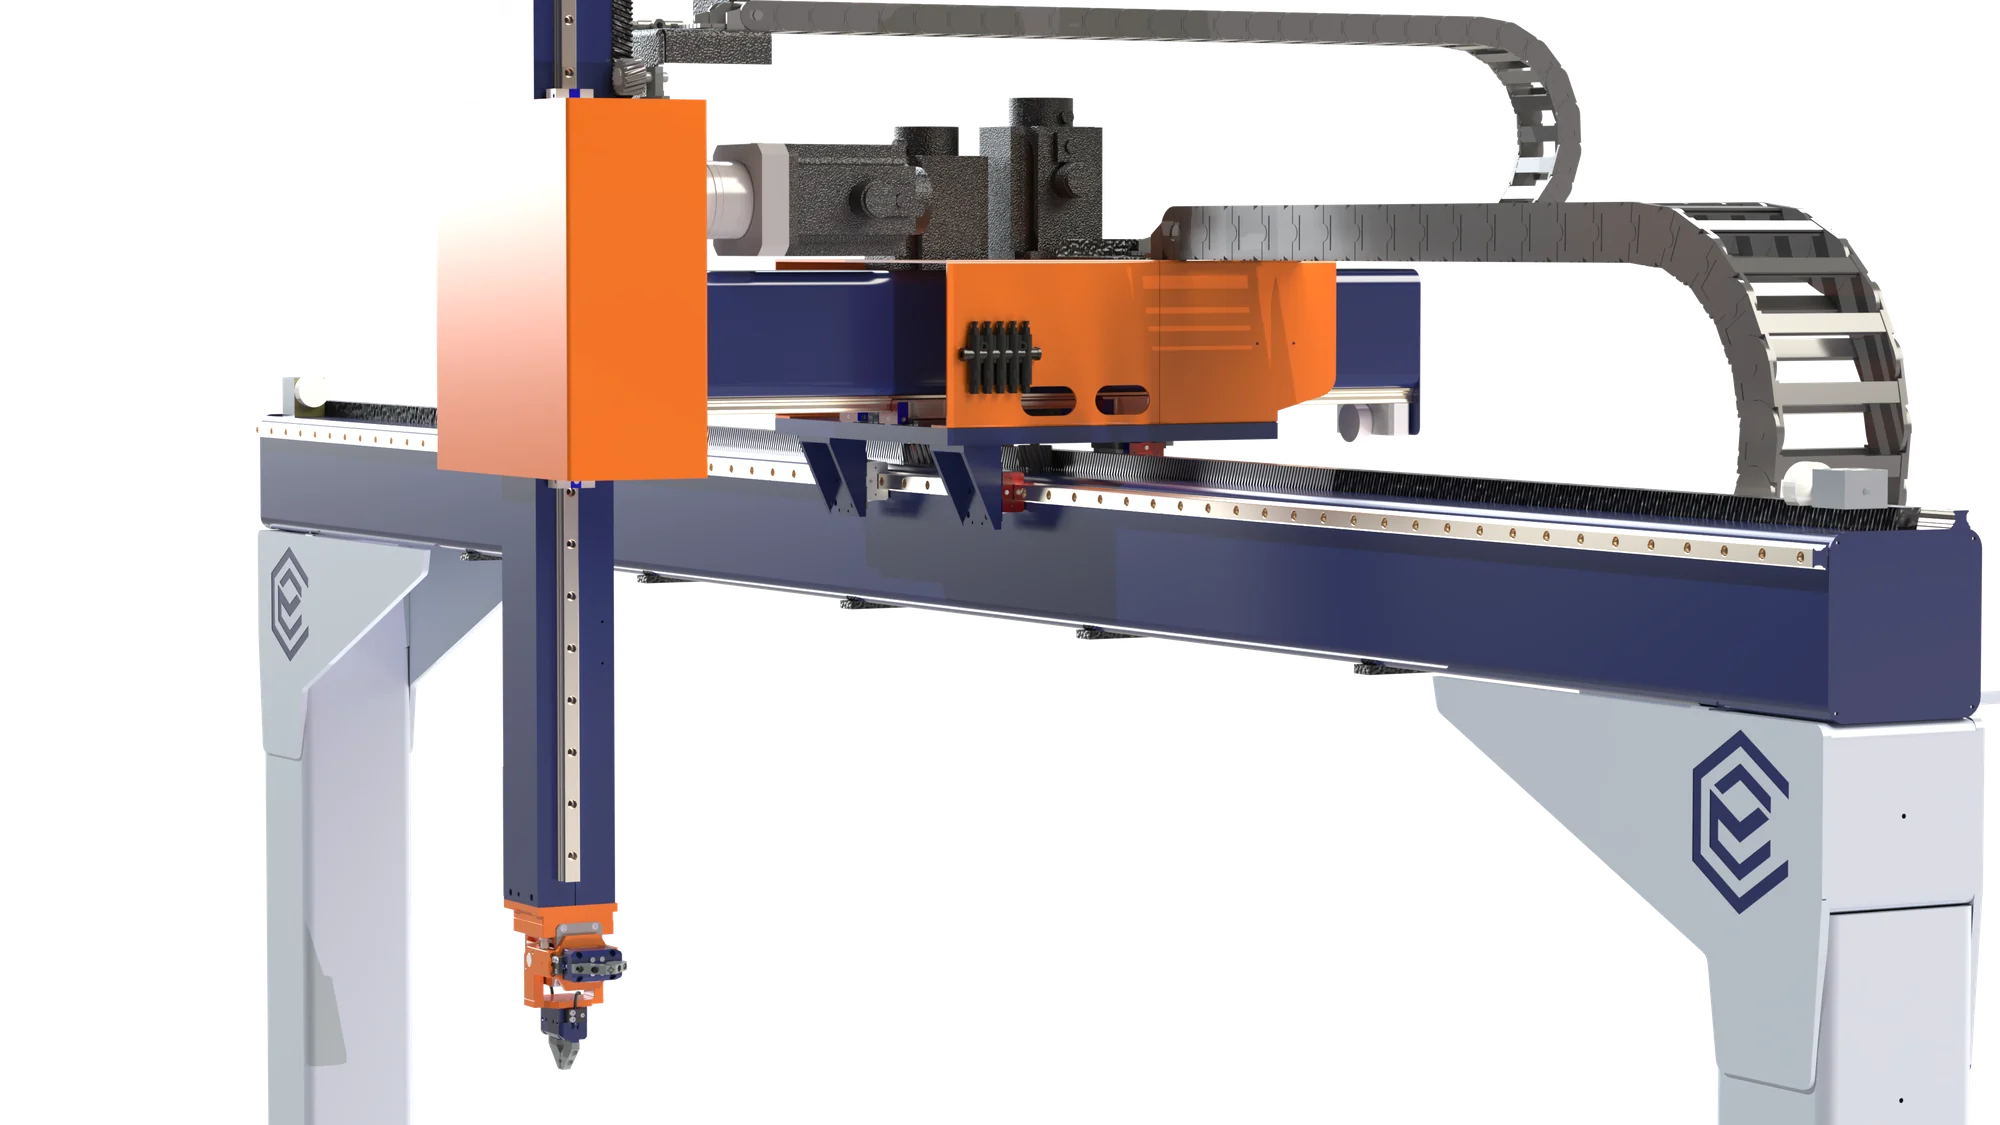
CR-NX-1C

Modelo de una columna, utilizado principalmente para extraer productos de máquinas de moldeo por inyección.
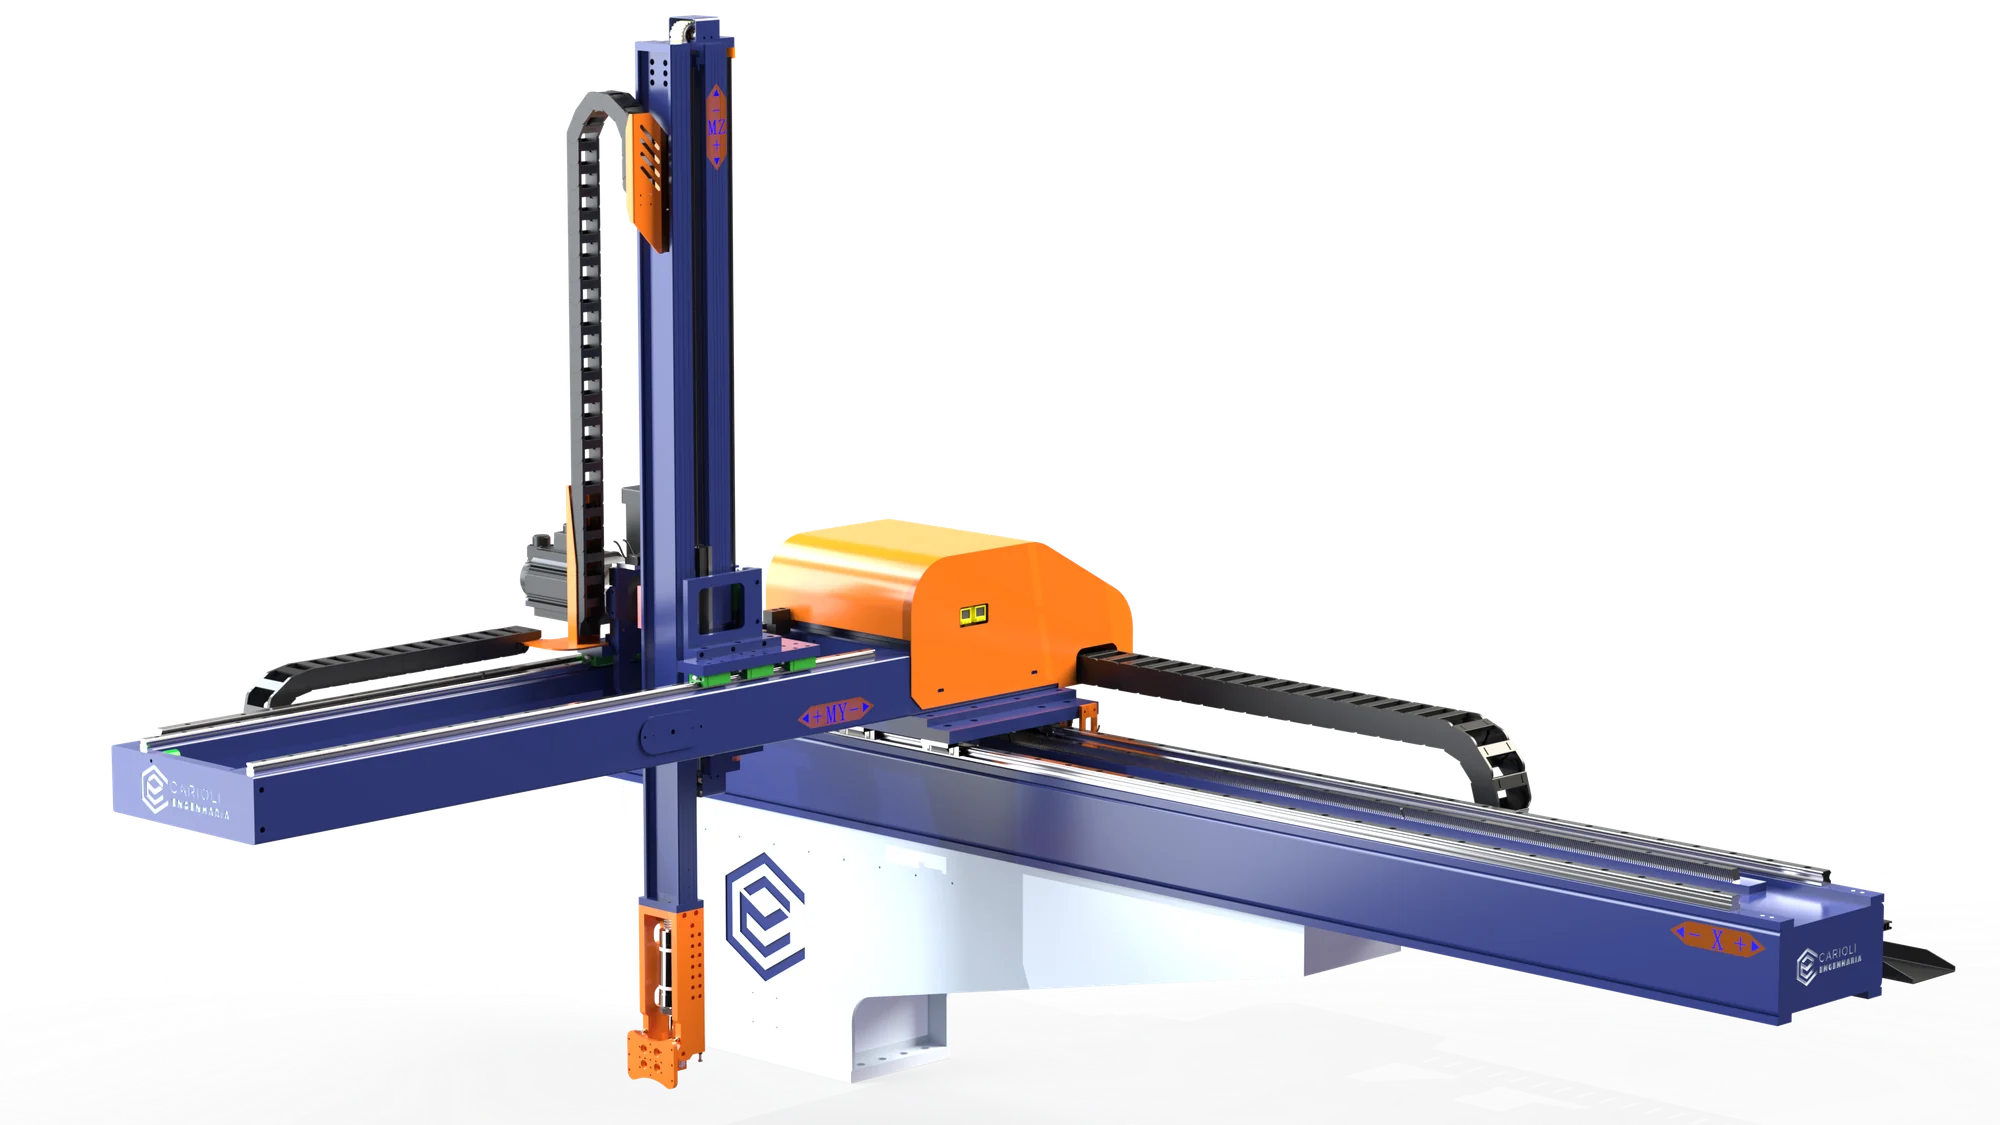
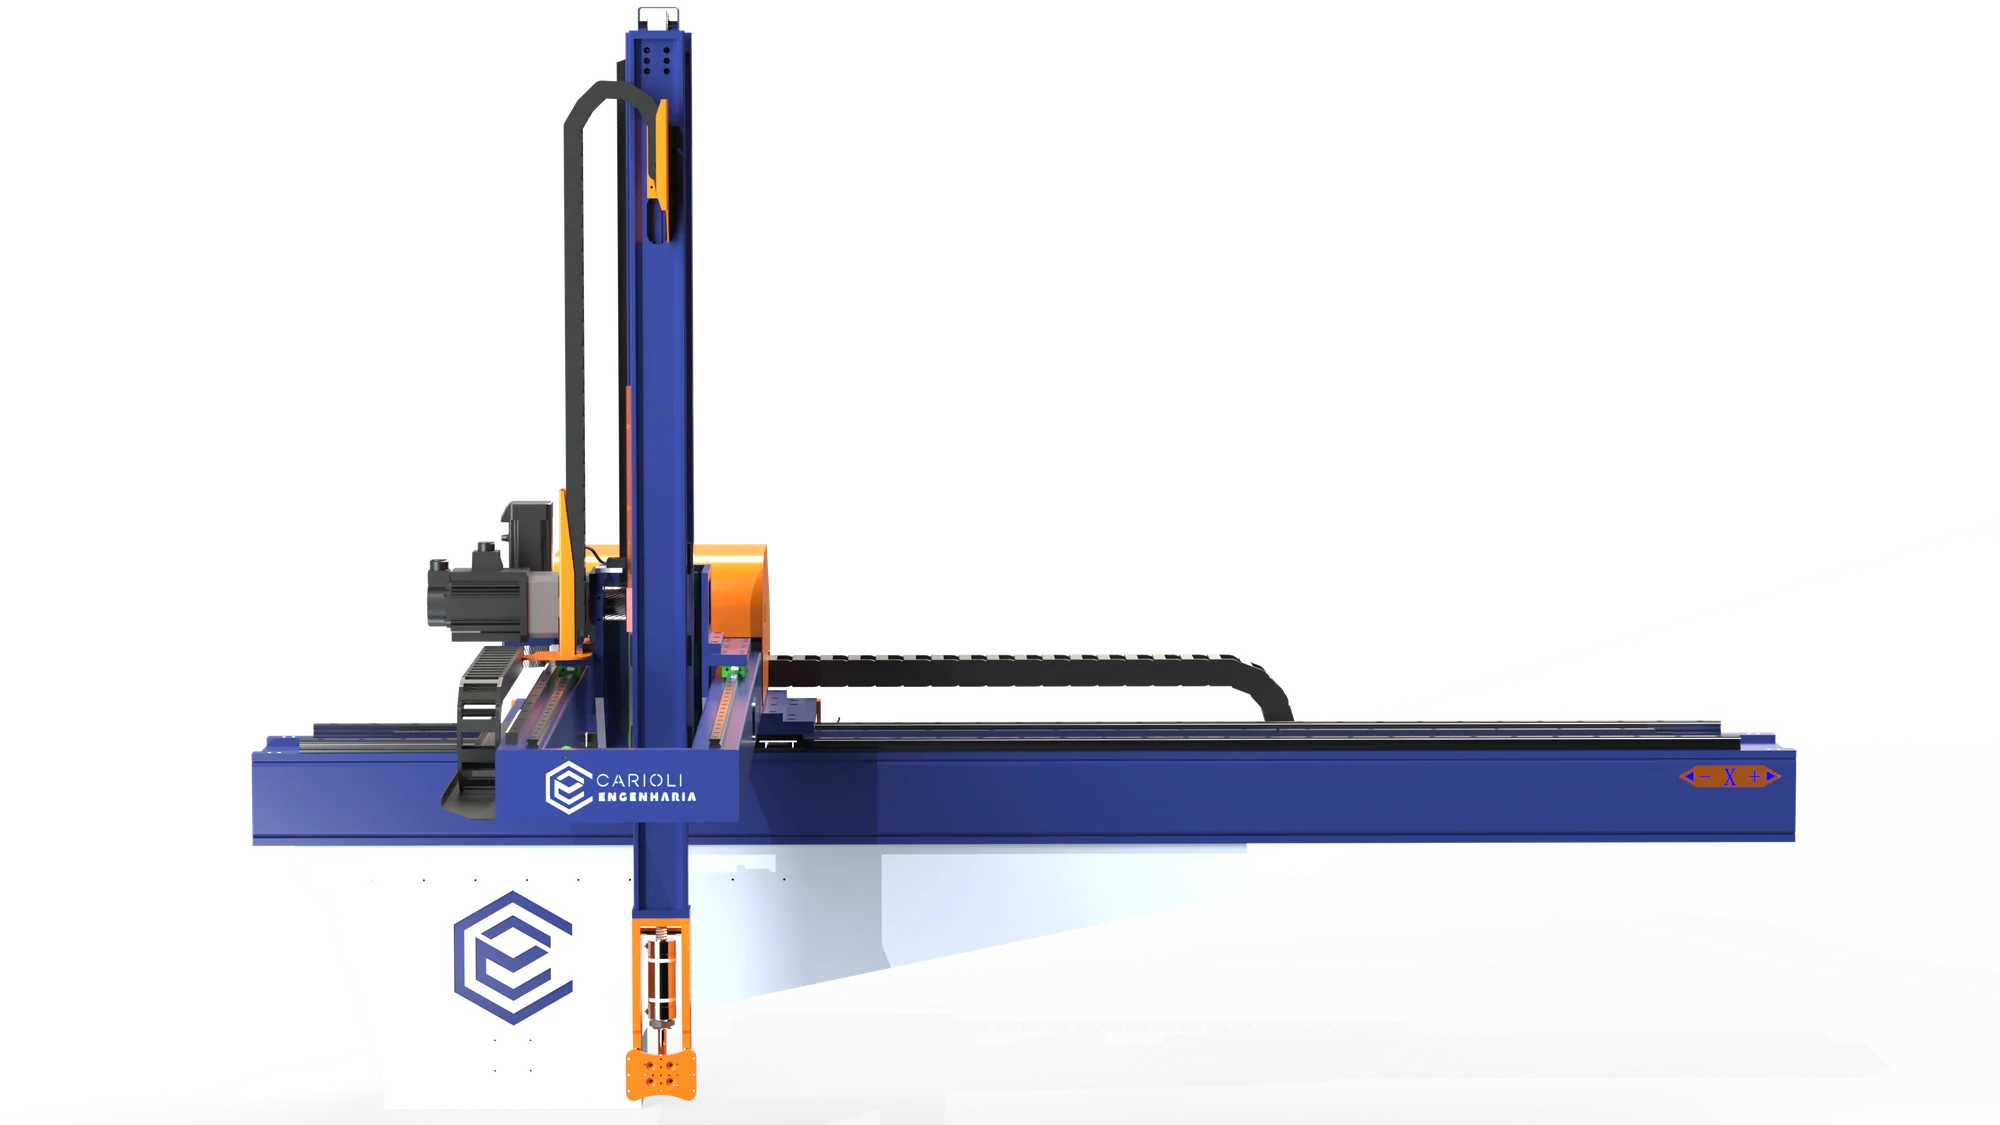
  • Acceso lateral a la máquina
  • Eje Z telescópico

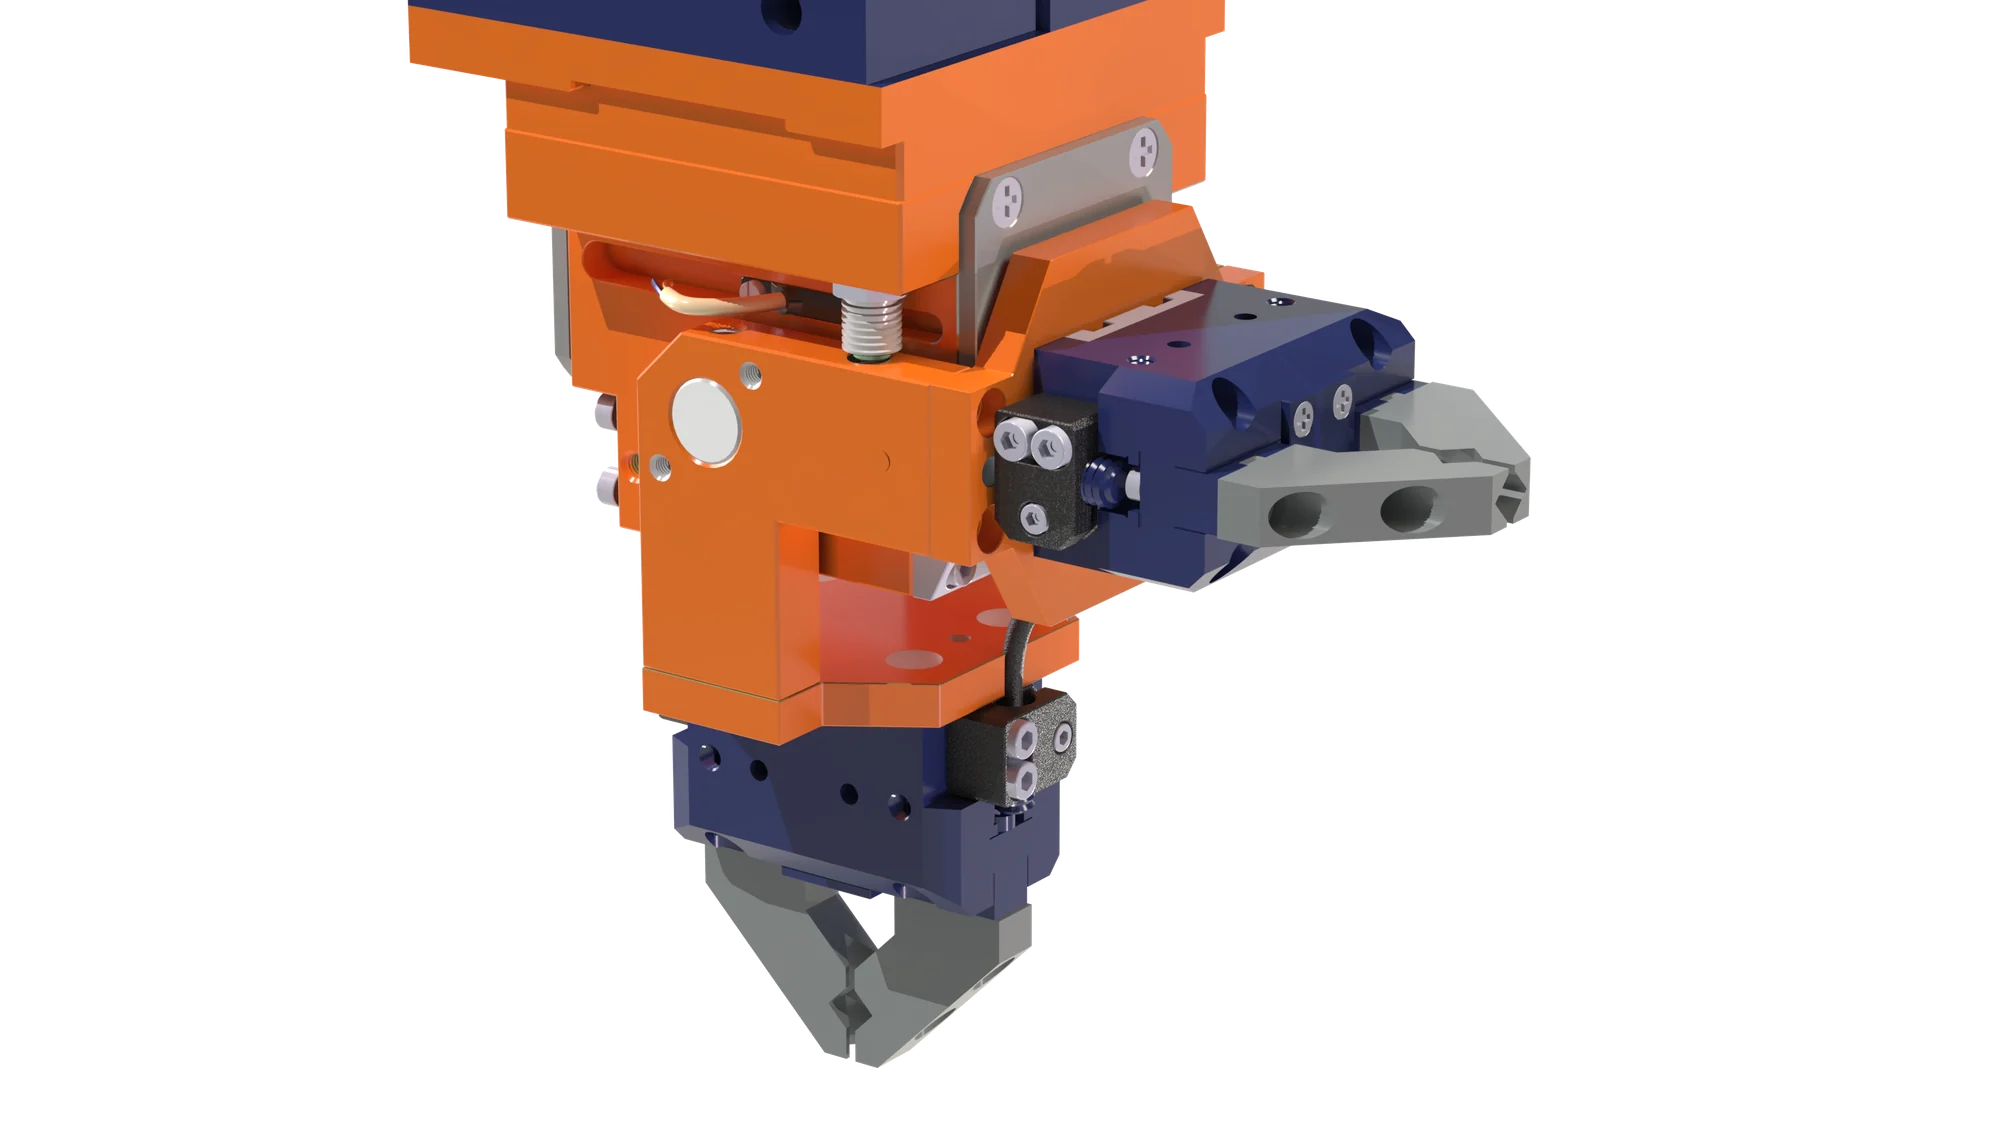
La estructura de una columna y el eje en voladizo permiten estudiar el acceso al punto de extracción. El eje Z telescópico es una opción para adaptar el recorrido vertical al espacio disponible.

Qué evaluar en su proceso
  • Geometría de la pieza y condiciones de agarre.
  • Punto de extracción y destino de la pieza.
  • Sincronización con el ciclo de la inyectora.

La carga, los recorridos, el tiempo de ciclo y la herramienta se dimensionan en conjunto para la aplicación.

Evalúe su aplicación Ver dimensiones y especificaciones

Detalles técnicos

Dimensiones y especificaciones CR-NX-1C
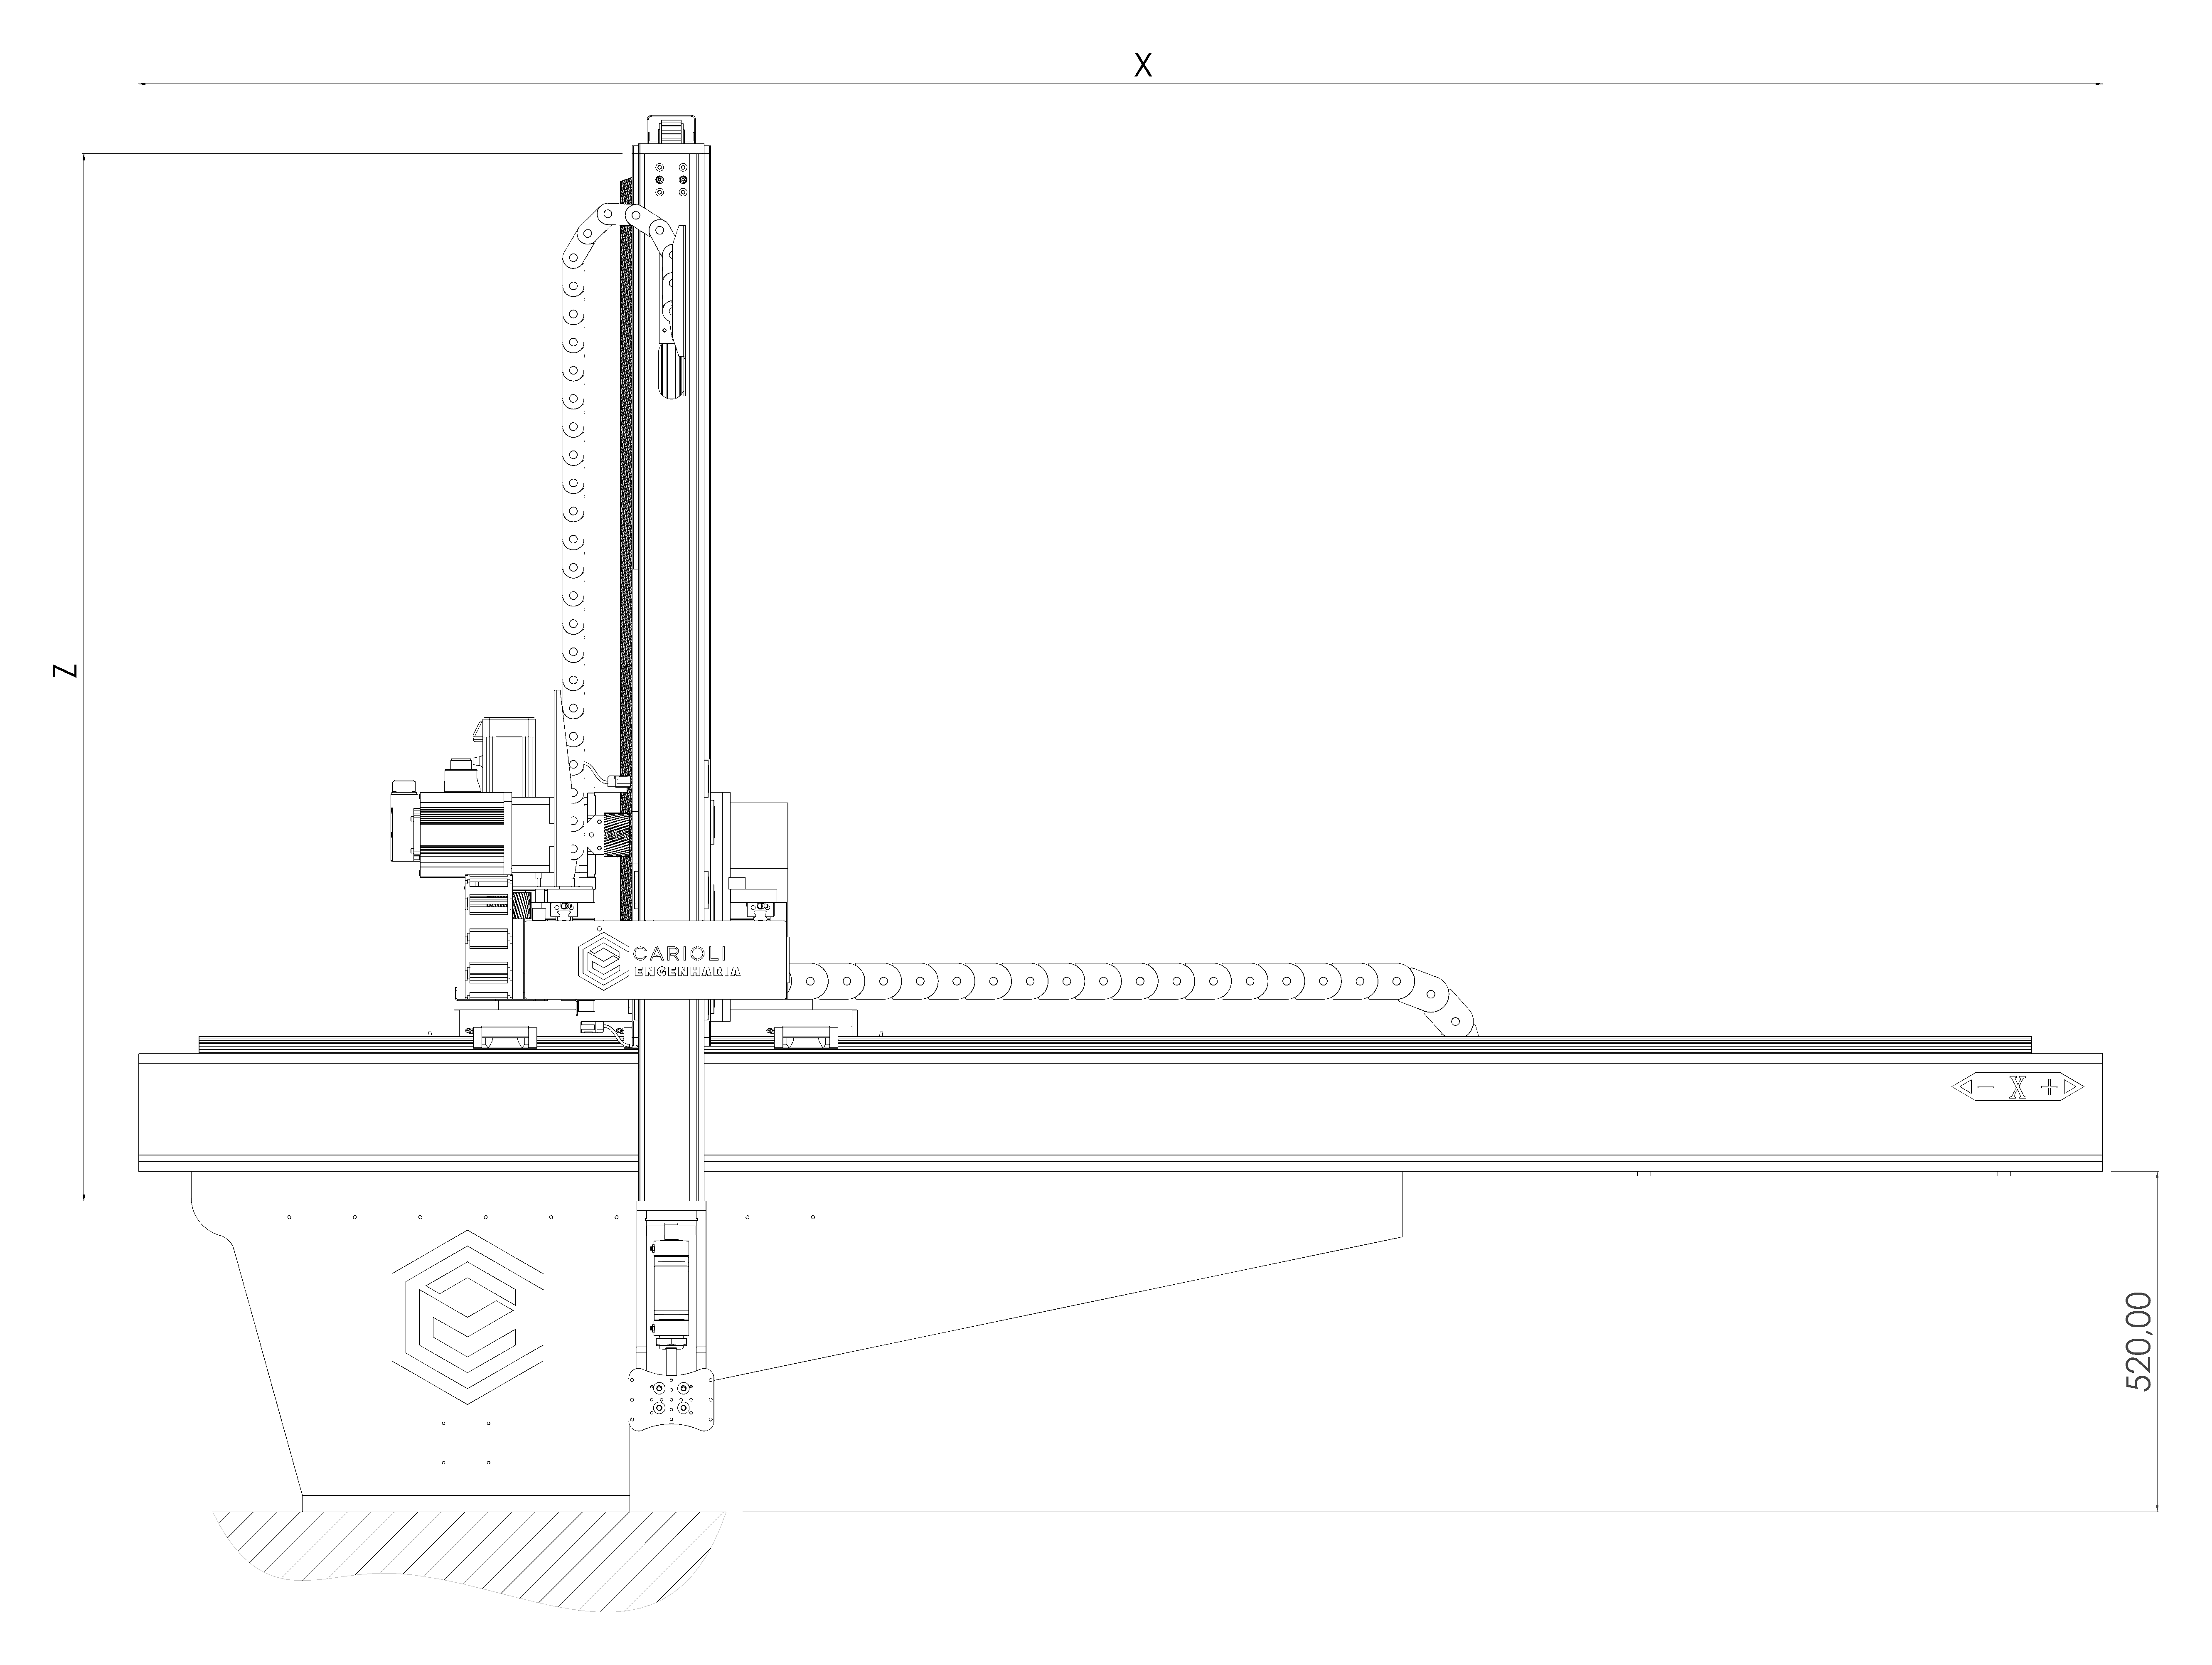
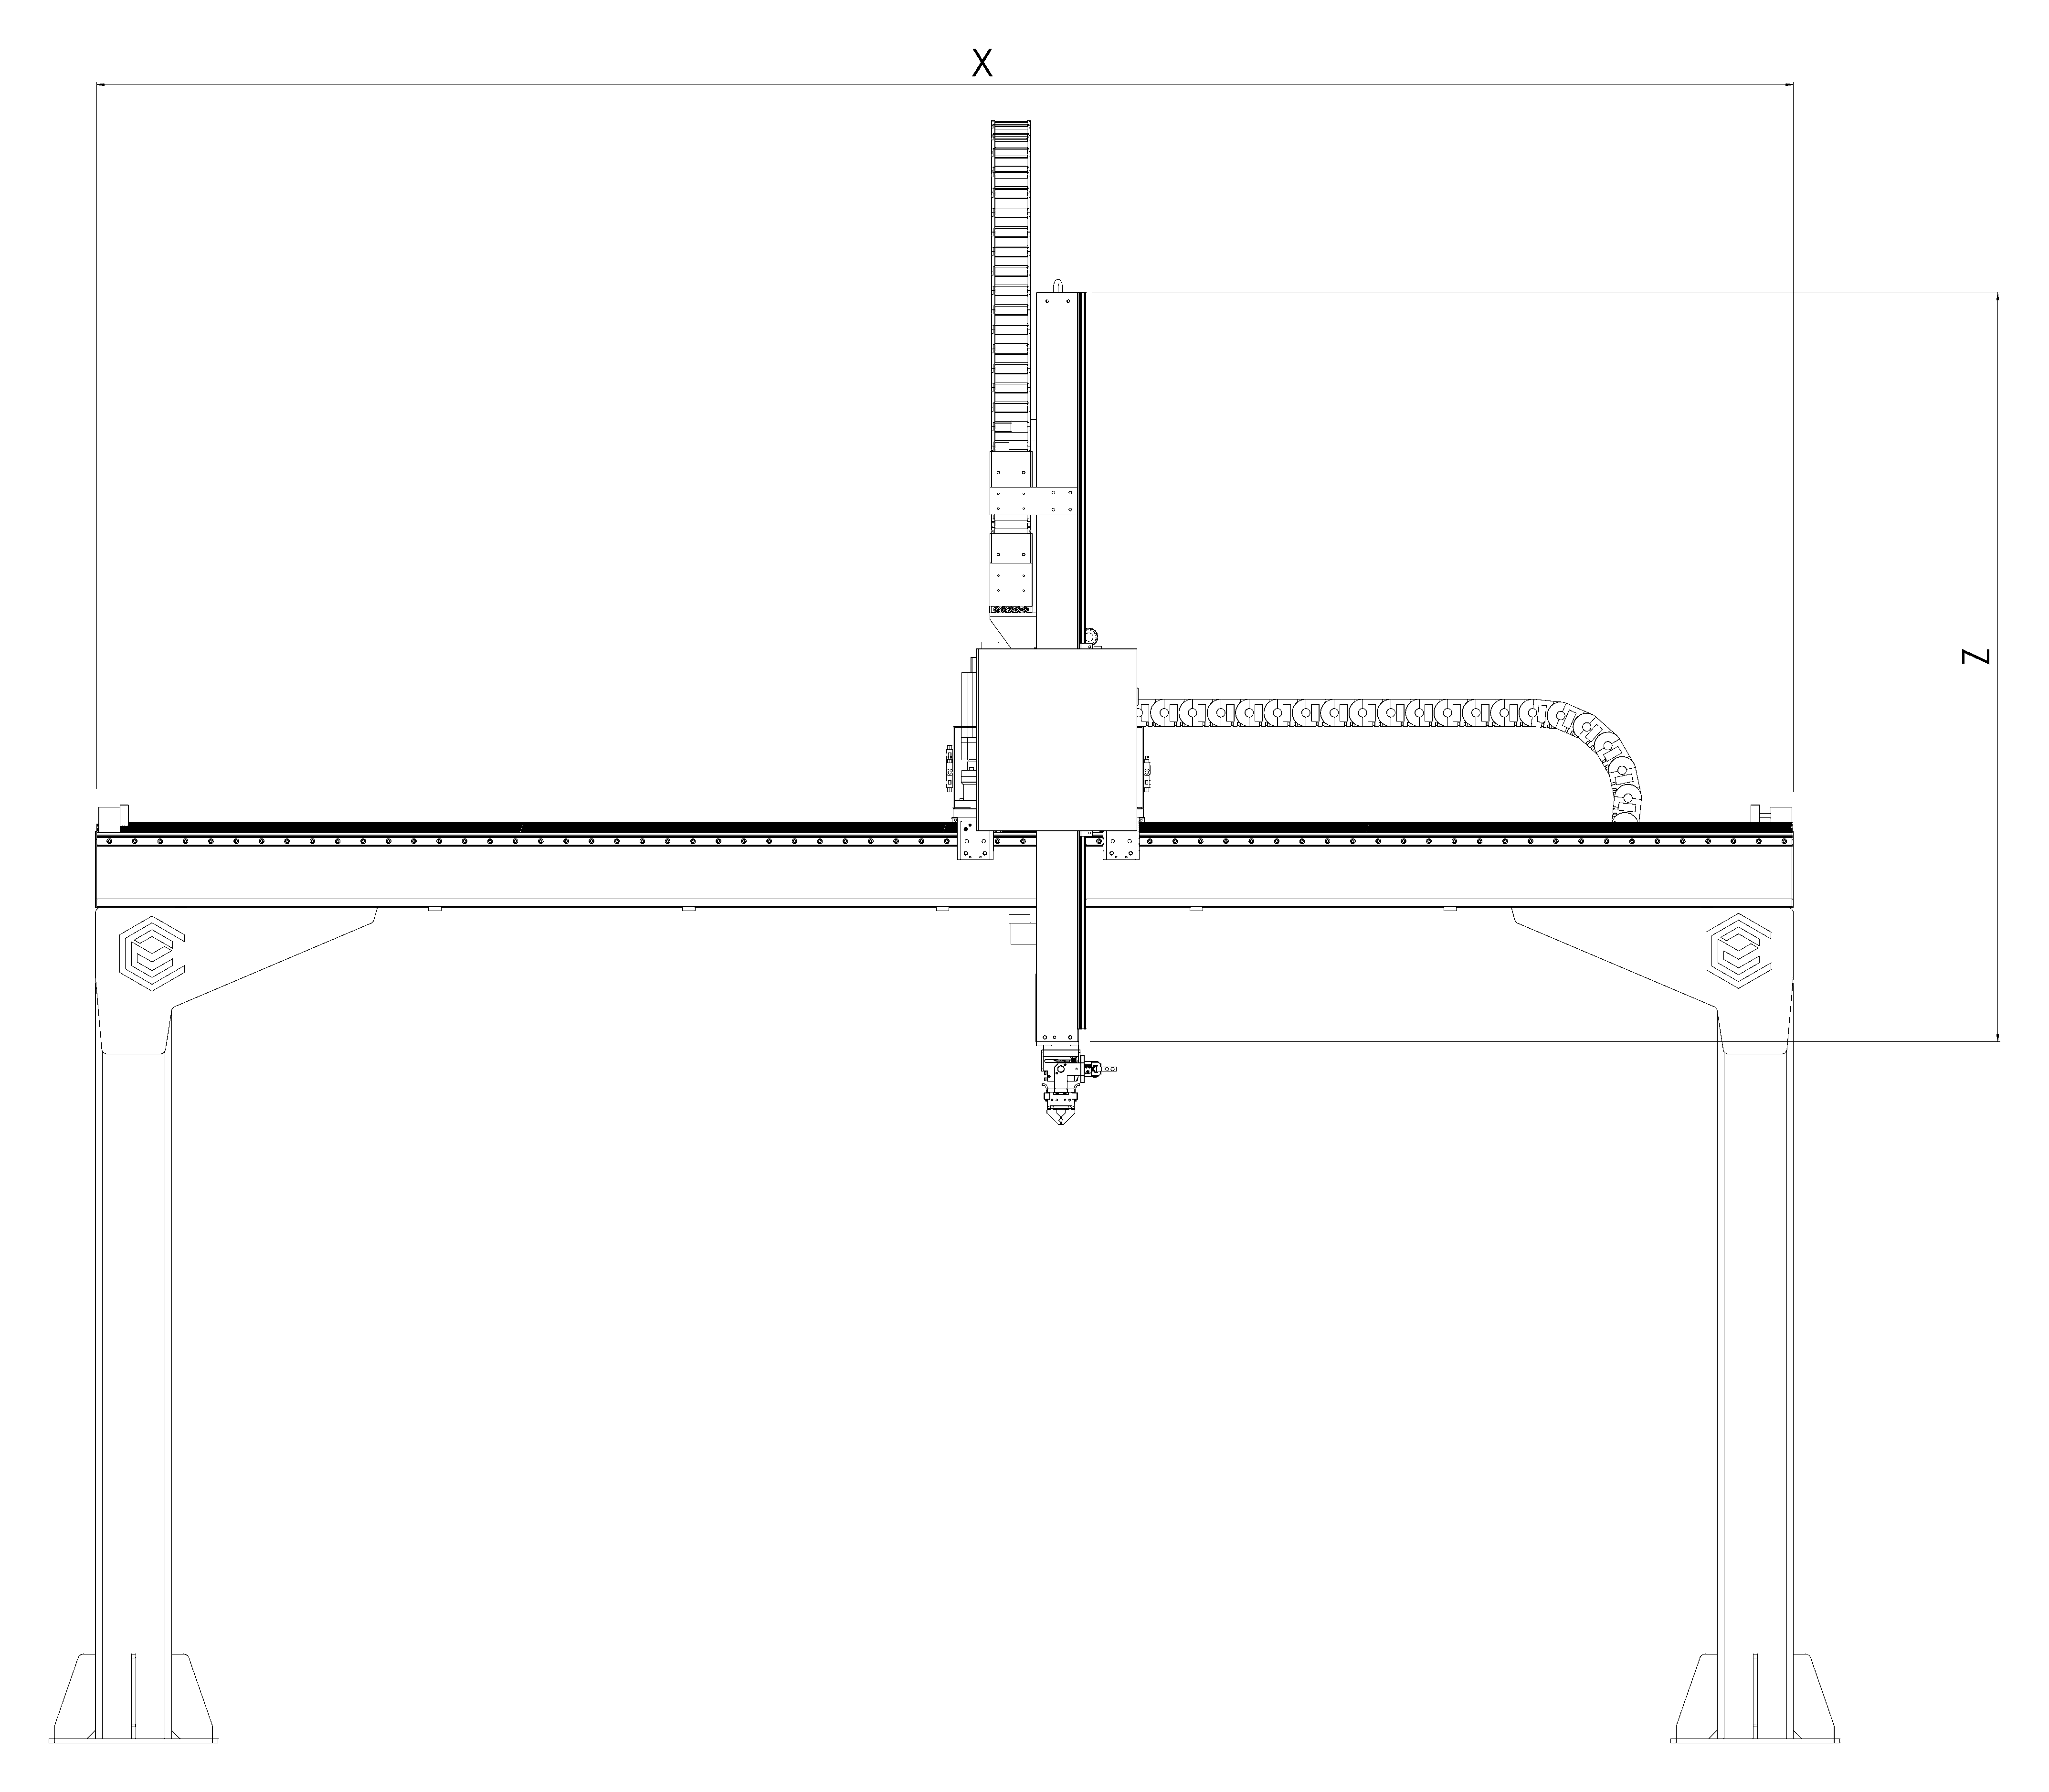
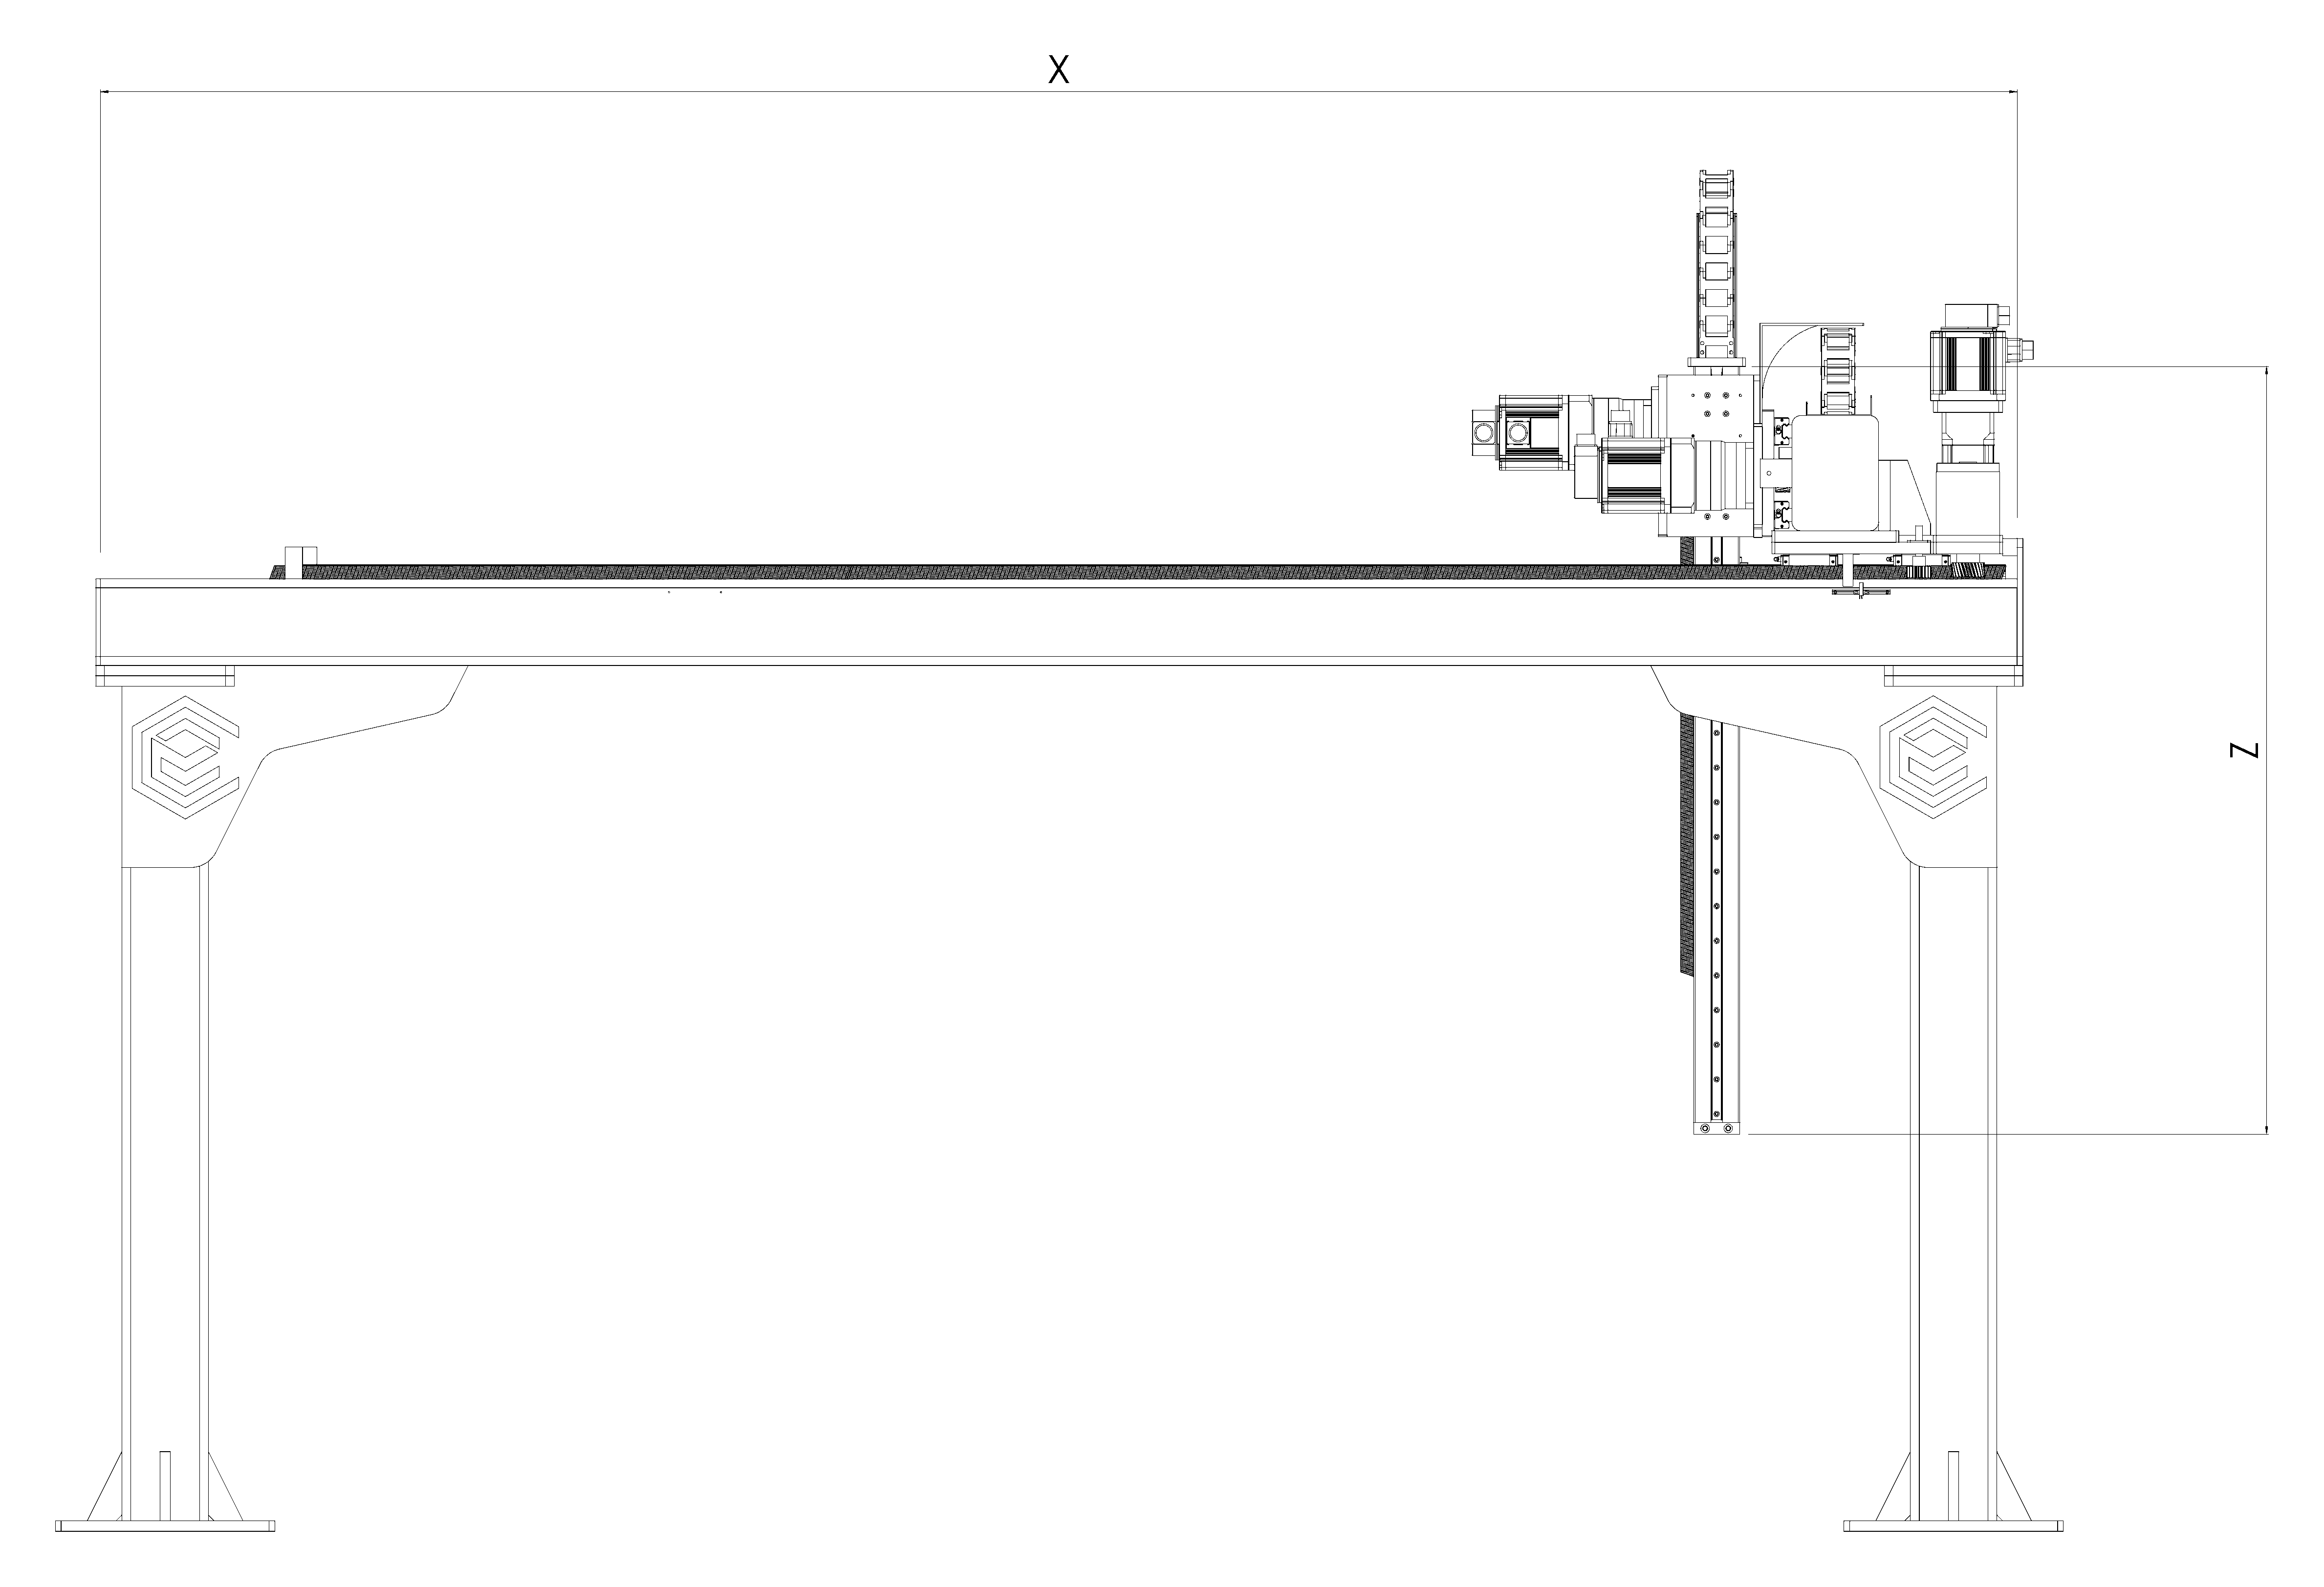
Dibujo técnico del robot cartesiano CR-NX-1C de Carioli Engenharia en vista frontal, con cotas variables X y Z.
Vista frontalX / Z
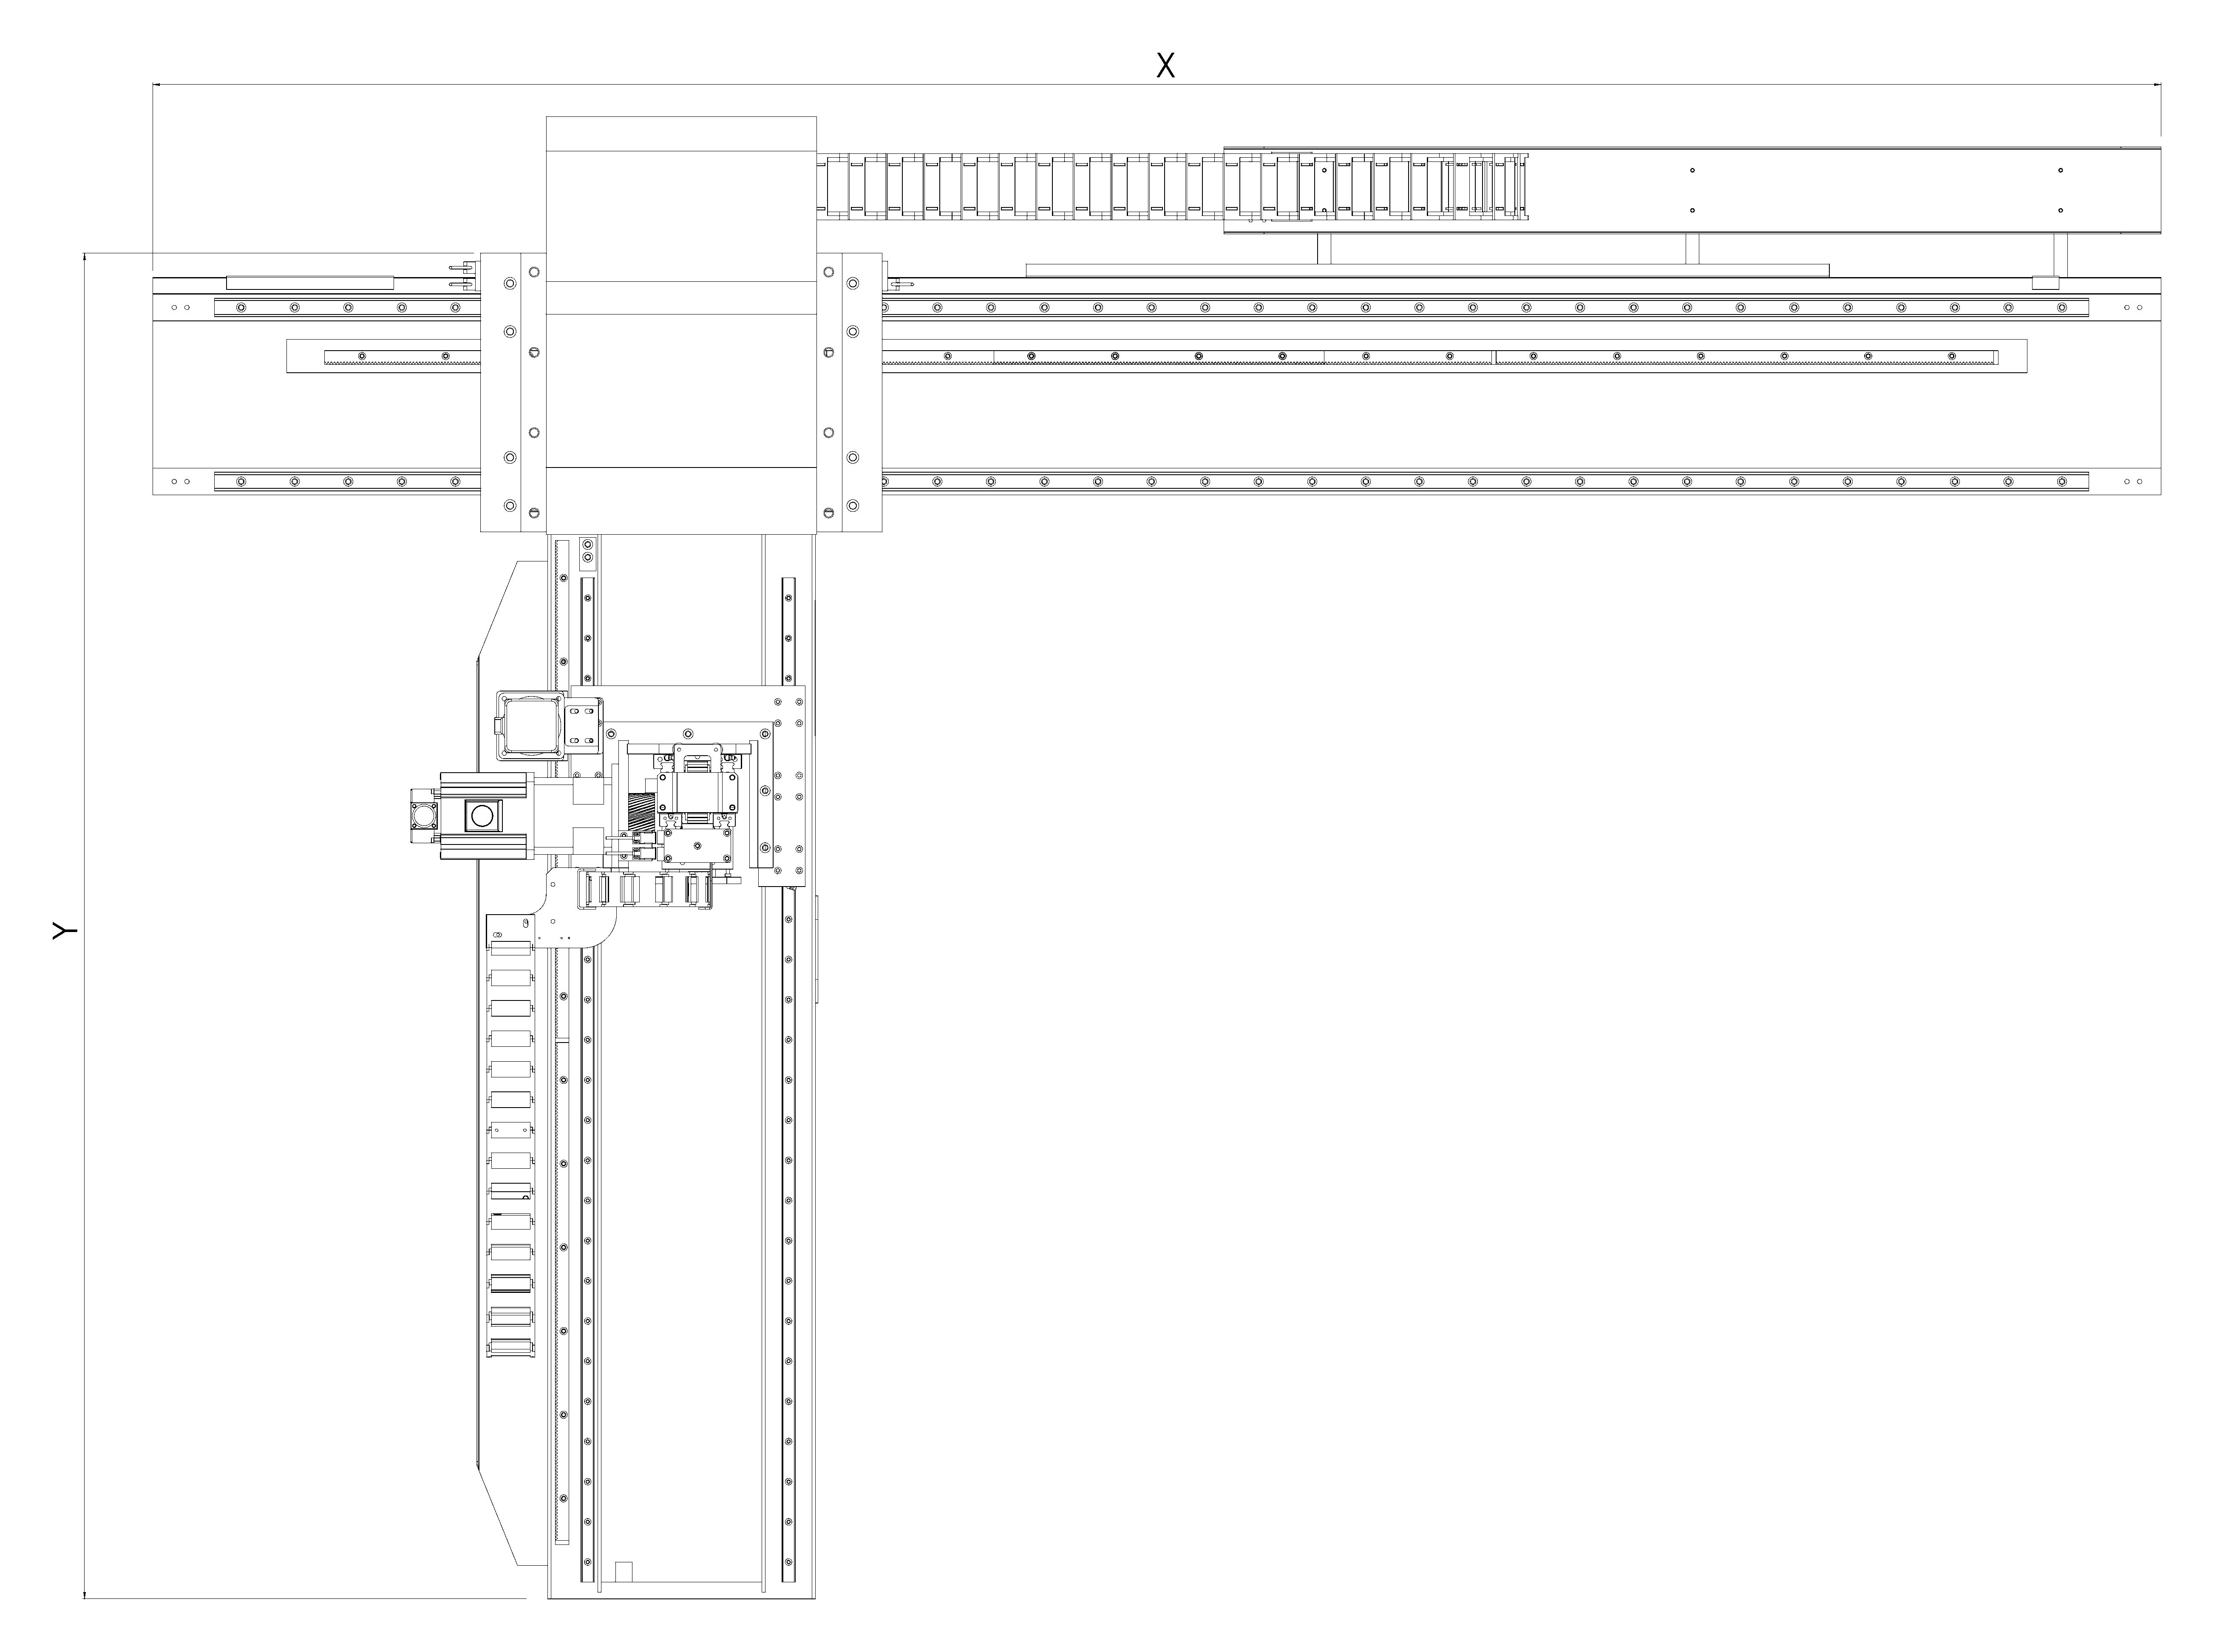
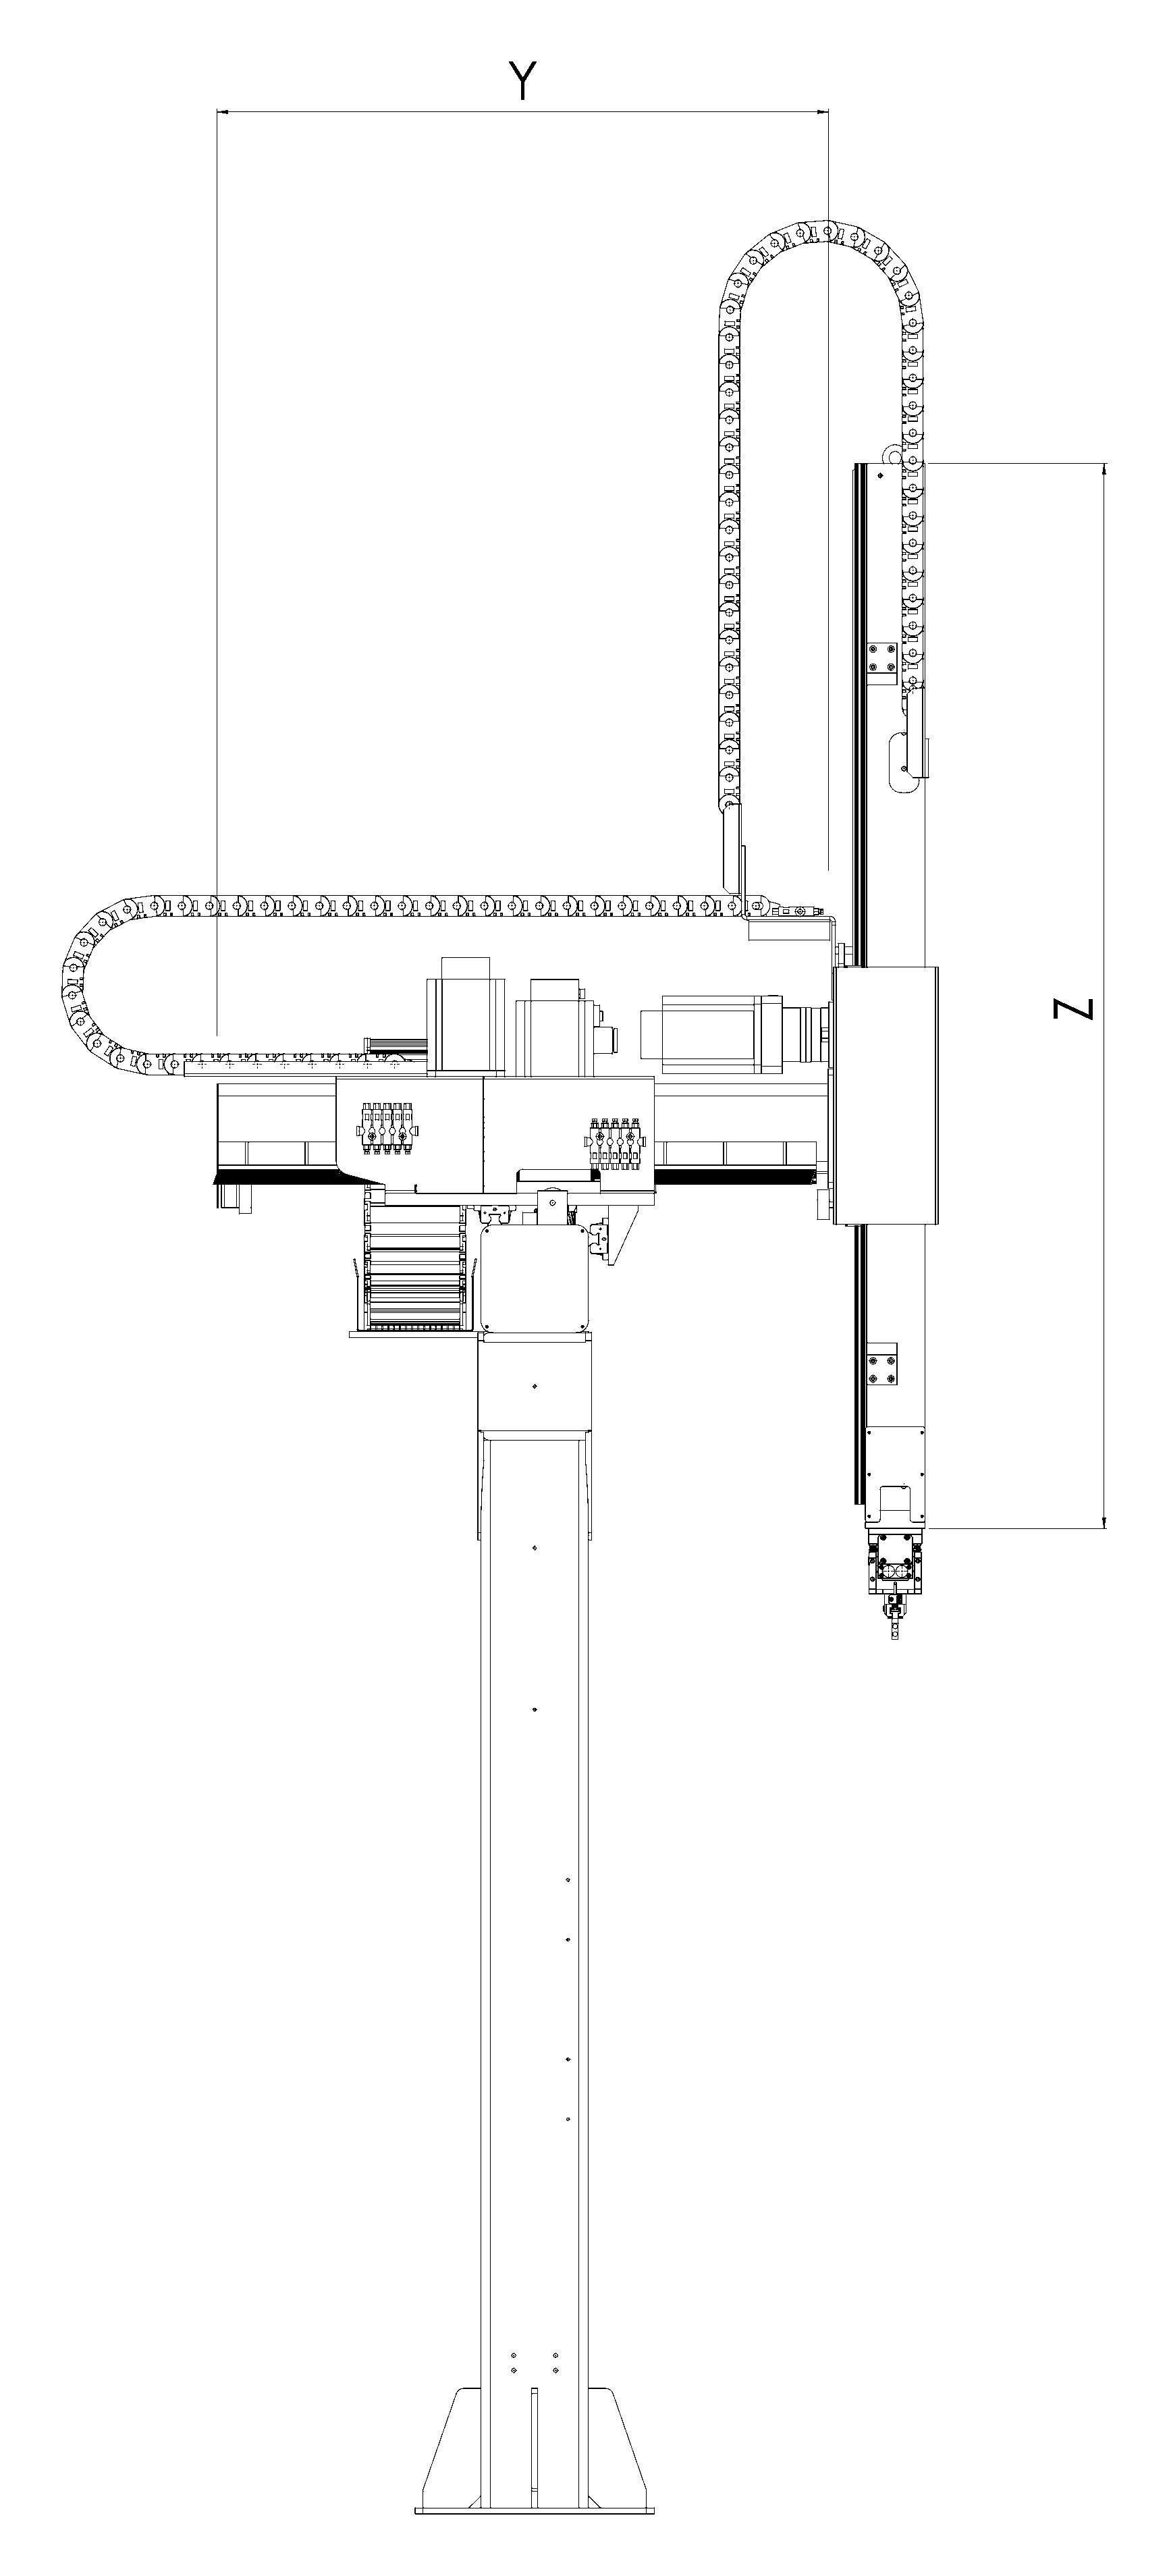
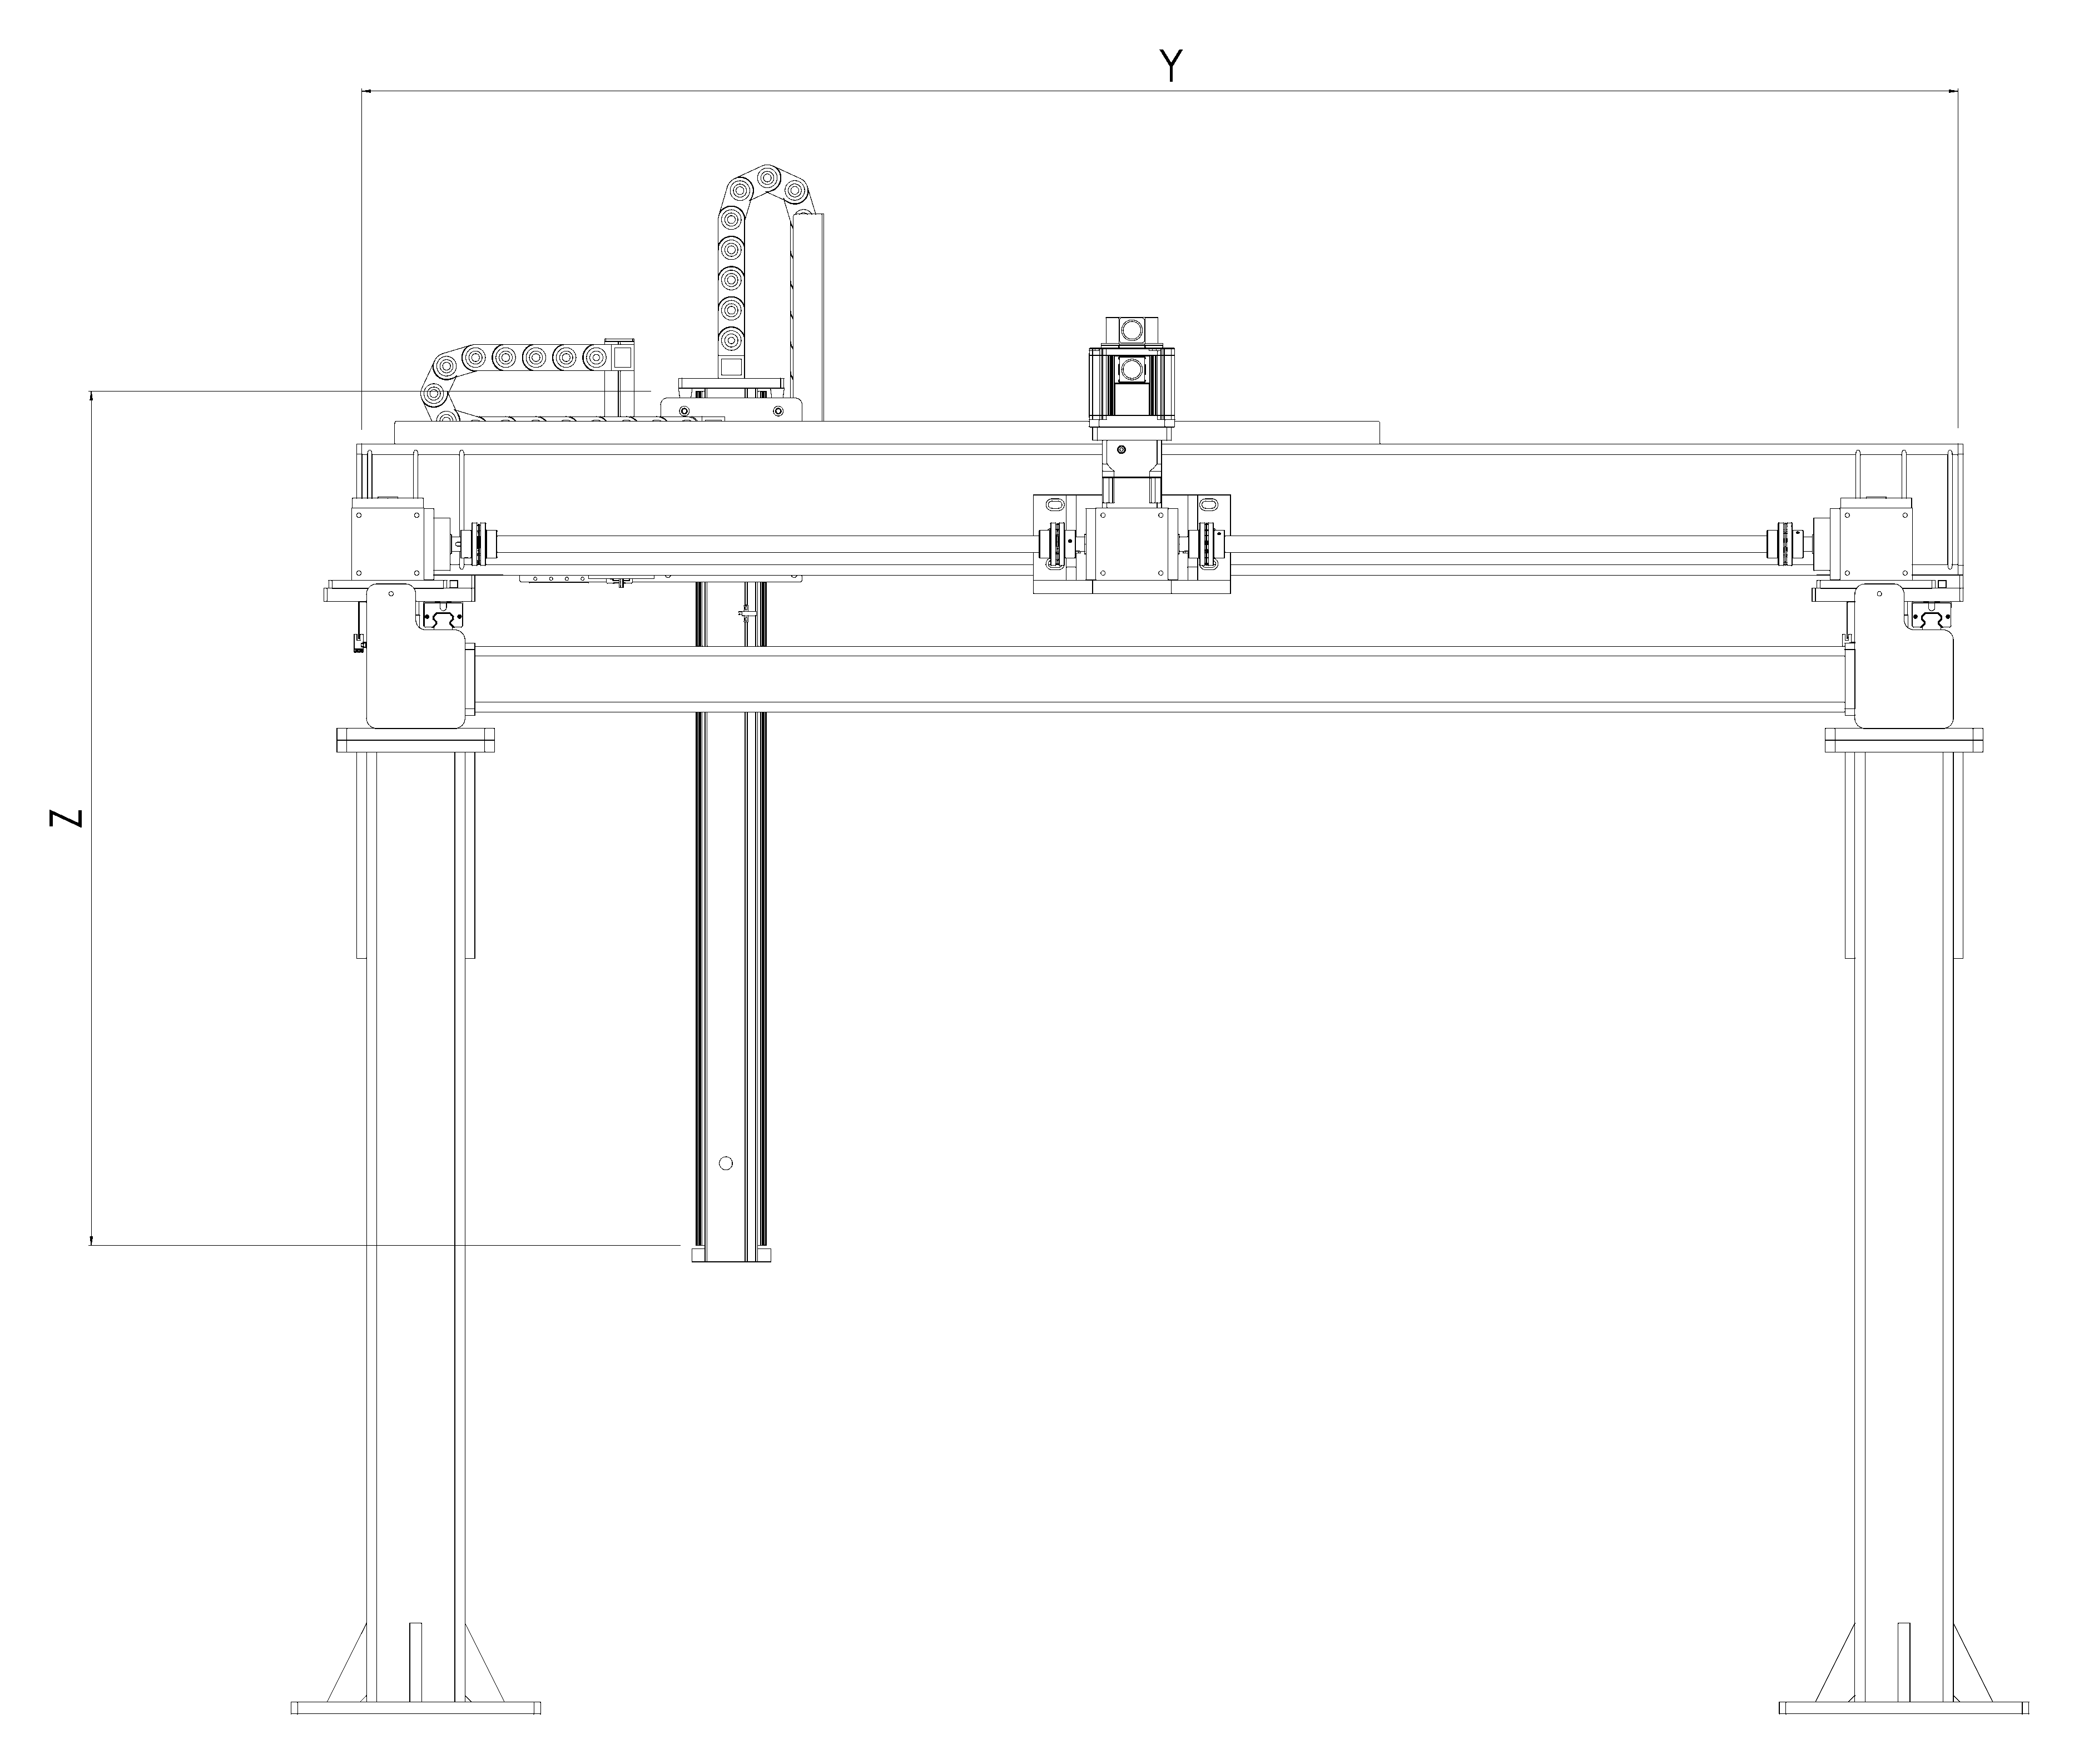
Dibujo técnico del robot cartesiano CR-NX-1C de Carioli Engenharia en vista superior, con cotas variables X y Y.
Vista superiorX / Y

Vistas de referencia de los planos Carioli. X, Y y Z indican dimensiones variables del diseño. Consulte los recorridos útiles y las longitudes totales en la tabla.

Seleccione una vista para ampliar los detalles.

Rangos propuestos de predimensionamiento, sujetos a la validación del conjunto. Los valores máximos de carga, recorrido y velocidad dependen de la configuración y no se alcanzan necesariamente de forma simultánea.

Especificaciones técnicas del CR-NX-1C
ParámetroMínimoMáximo
Cargas
Carga de productokg-15
Masa de la herramienta y los accesorioskg-5
Carga total en la interfazkg-20
Recorridos útiles y longitudes totales de los ejes
Recorrido útil Xmm5001.500
Longitud total del eje Xmm1.1002.100
Recorrido útil Ymm300800
Longitud total del eje Ymm1.0001.500
Recorrido útil Z telescópico — referenciamm3001.200
Longitud total del eje Z — referenciamm5501.450
Eje Z telescópico extendido — opcional
Longitud total del eje Zmm-4.000
Recorrido útil Z previsto en la versión de 4.000 mmmm3.3003.350
Cremallera helicoidal — escenario de carga máxima
Servomotores X / Y / ZW750 / 400 / 400
Reducción motor/piñón X / Y / Z5:1 / 5:1 / 25:1
Velocidad nominal de los servomotoresrpm3.000
Velocidad Xm/s0,001,00
Velocidad Ym/s0,001,00
Velocidad Zm/s0,000,40
Aceleración Xm/s²0,001,50
Aceleración Ym/s²0,001,50
Aceleración Zm/s²0,000,50
Transmisiones alternativas — recorridos y velocidades propios
Husillo de bolas XRecorrido útil: 500 a 1.000 mm; velocidad: 0 a 0,31 m/s.
Husillo de bolas YRecorrido útil: 300 a 800 mm; velocidad: 0 a 0,44 m/s.
Husillo de bolas Z no telescópicoRecorrido útil: 300 a 800 mm; velocidad: 0 a 0,22 m/s.
Correa síncrona X / YRecorrido útil X / Y: 500–1.500 / 300–800 mm; velocidad: 0 a 1,00 m/s.

La carga total en la interfaz incluye el producto, la herramienta y los accesorios. Las longitudes totales corresponden a los ejes; no representan la altura de instalación. “-” indica que el mínimo no está especificado.

Condiciones de configuración
Husillos de bolas
accionamiento directo 1:1, montaje fijo-apoyado y aceleración de hasta 0,50 m/s²; motores X / Y / Z de 750 / 400 / 400 W. El husillo de bolas en Z corresponde a la versión no telescópica.
Correas síncronas
motores del escenario de ejes horizontales y reducciones X / Y de 5:1 / 5:1. El perfil, el ancho y el cordón de tracción dependen de la selección del conjunto.
Eje Z por cremallera
400 W y reducción 25:1; velocidad de 0,40 m/s con aceleración de hasta 0,50 m/s². El cálculo supone una relación telescópica 2:1; deben verificarse las masas efectivas, la relación entre etapas y la retención segura del eje.
Eje Z telescópico extendido
opción con cremallera y correa, disponible para 1C y 1P. Requiere un dimensionamiento específico; las cargas y velocidades de referencia no se aplican automáticamente a la opción de 4.000 mm.
Referencias de componentes: DeltaHIWIN

Recogida y colocación

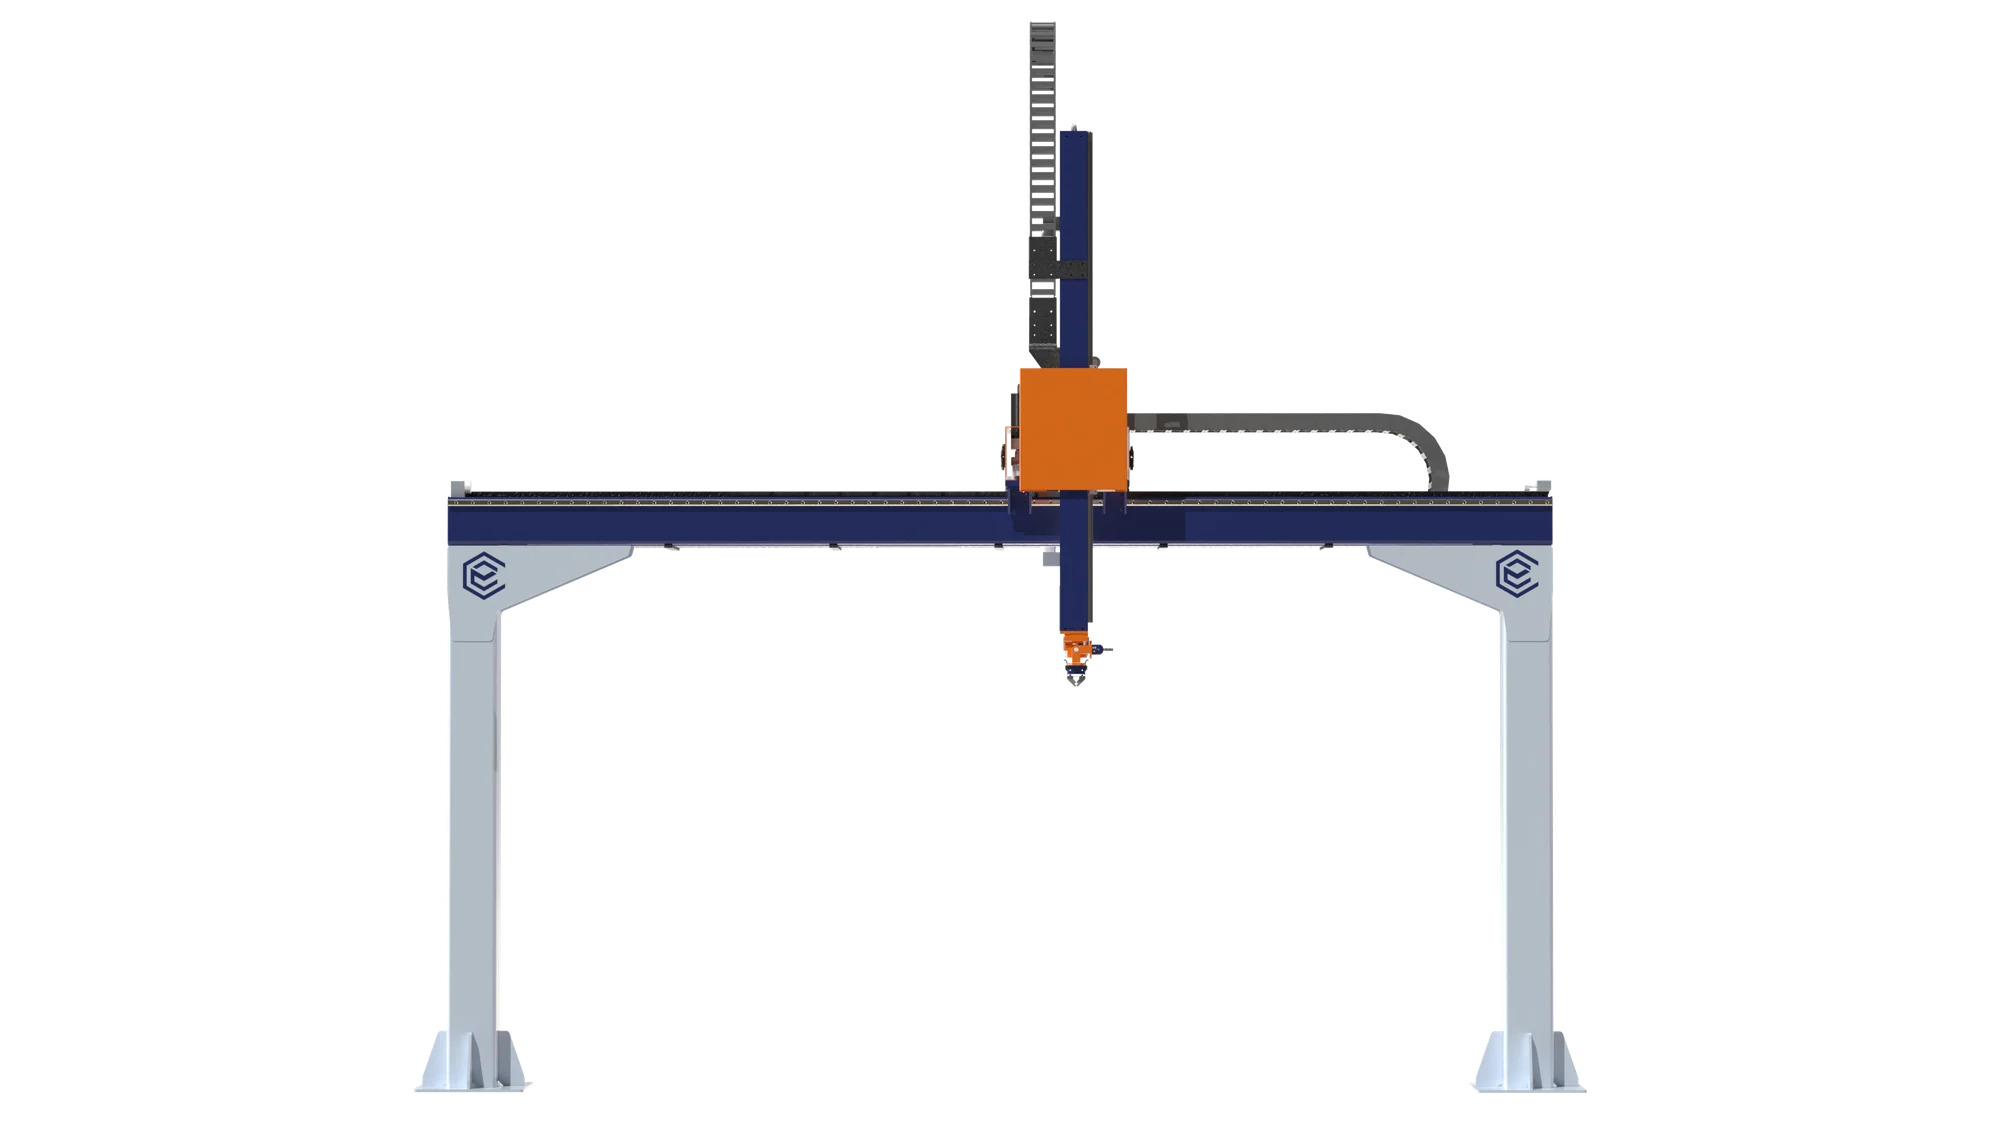
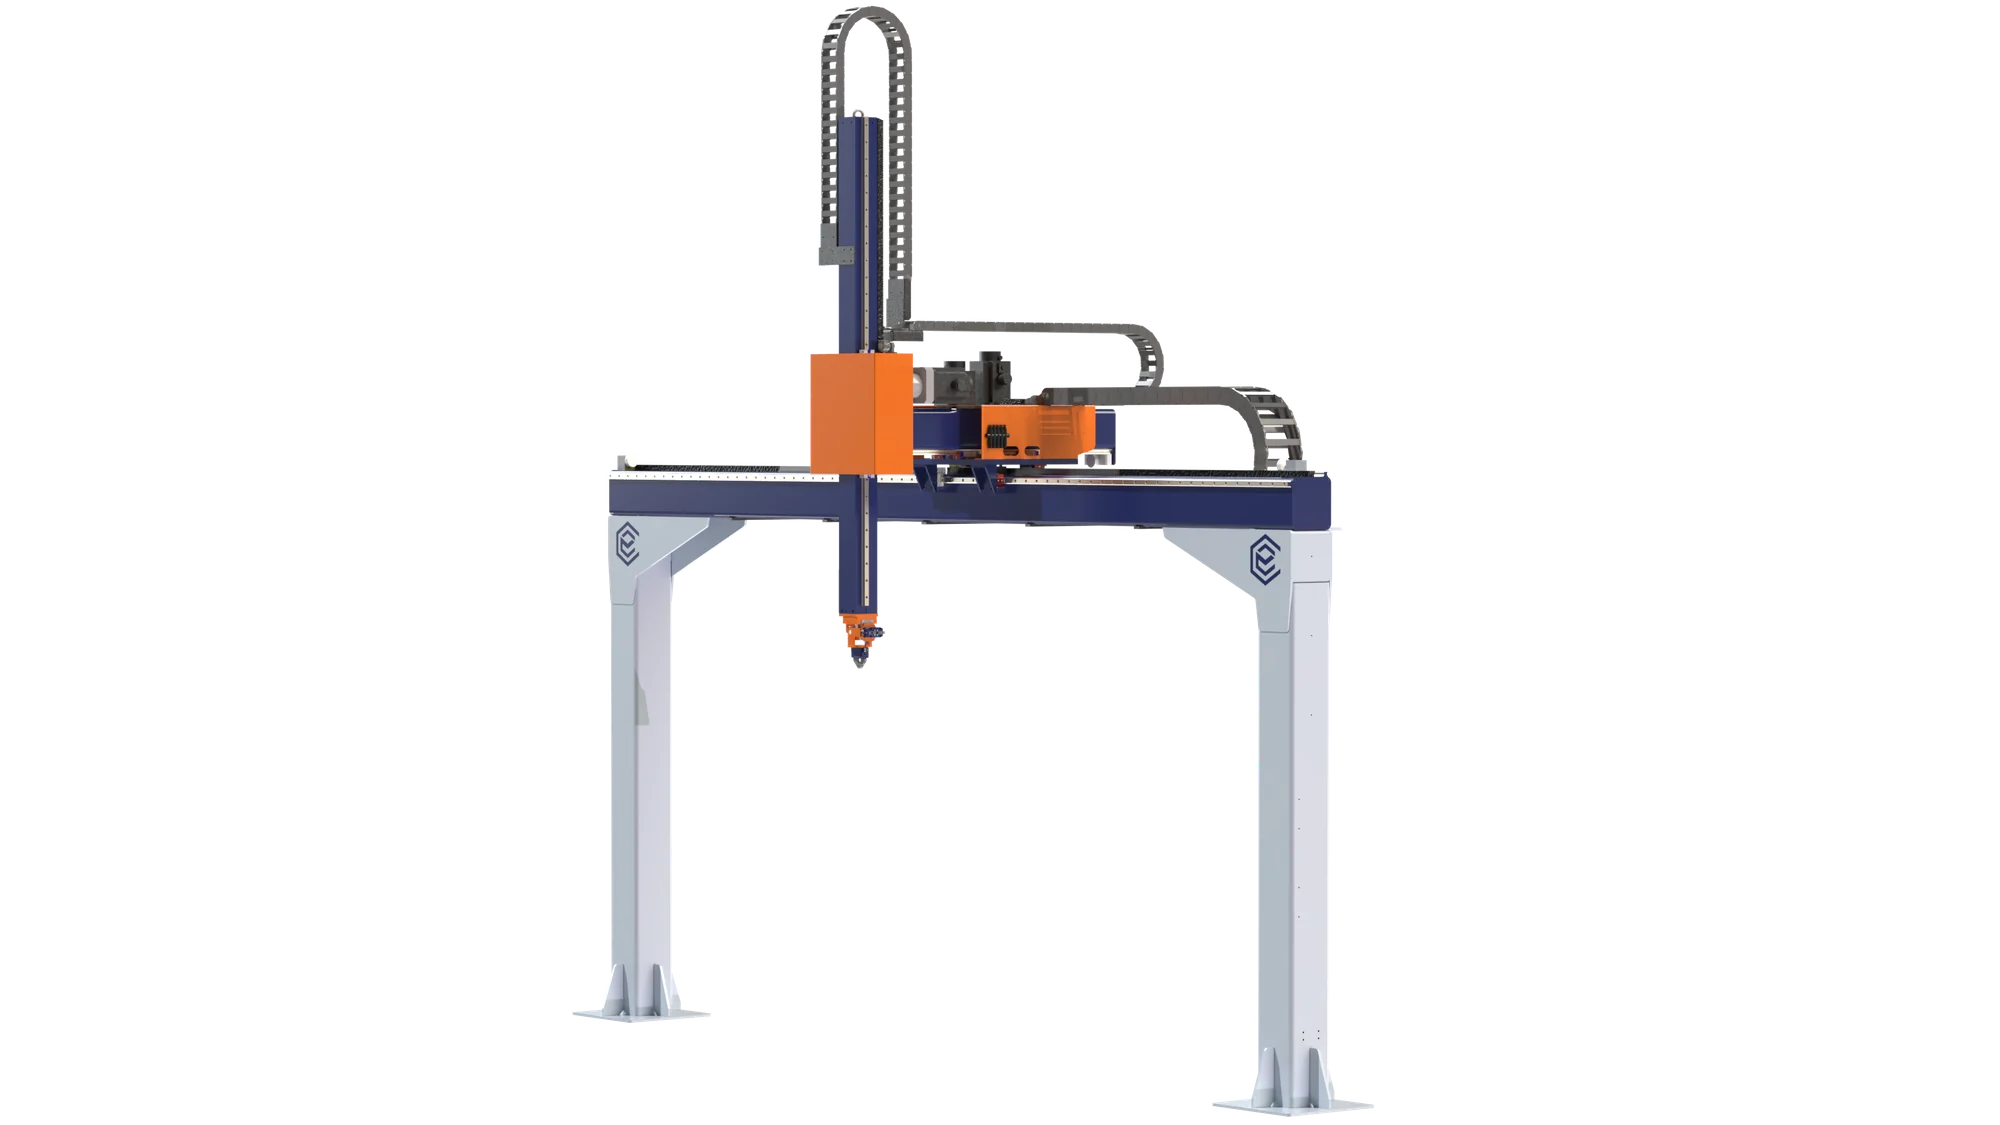
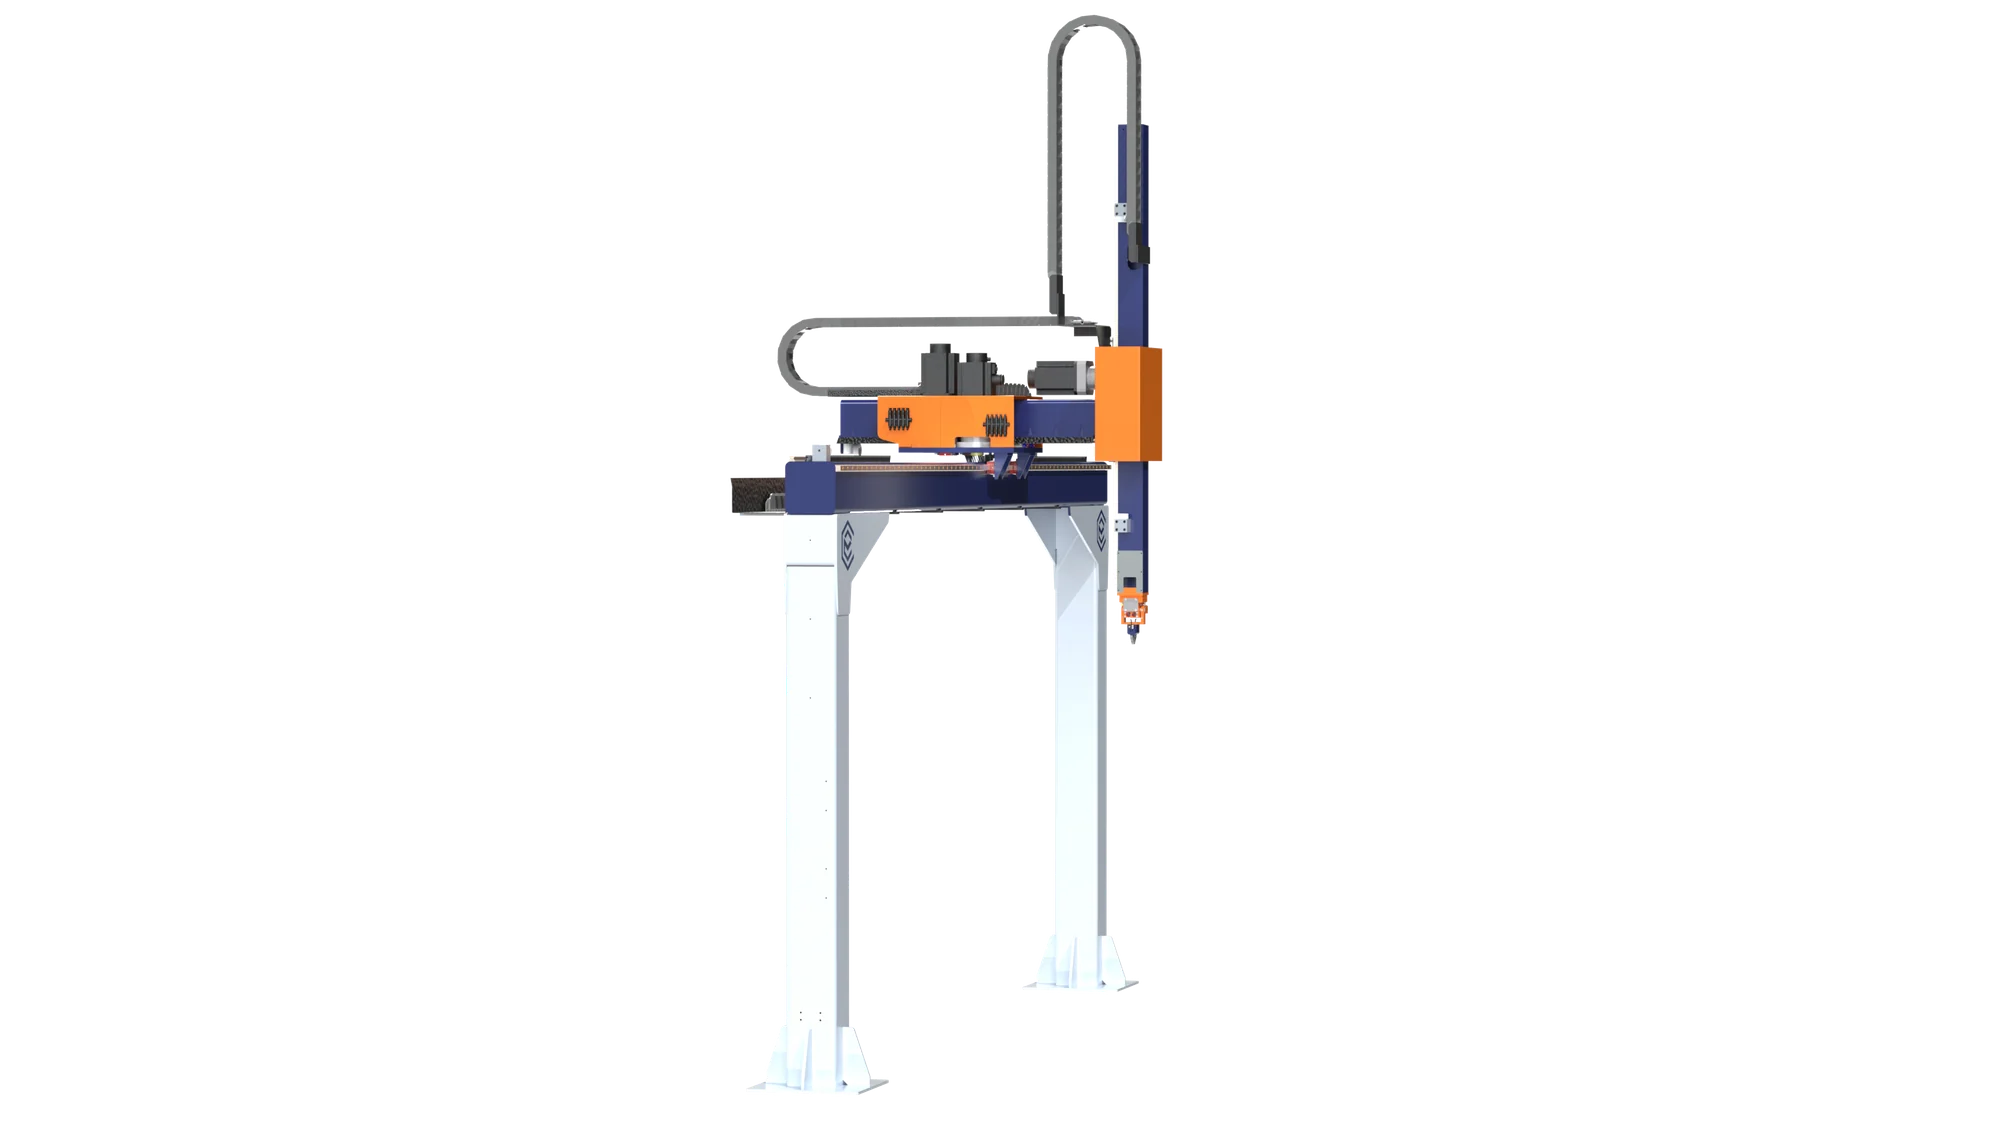
CR-NX-1P

Modelo de un pórtico, utilizado principalmente para recoger, transferir y posicionar productos.

  • Transferencia entre estaciones
  • Opción de eje Z telescópico

El pórtico sostiene el conjunto de movimiento, con el eje Y en voladizo. La herramienta de agarre se adapta al producto y a la operación. El eje Z también puede configurarse como telescópico.

Qué evaluar en su proceso
  • Posiciones de recogida y colocación del producto.
  • Trayectoria, orientación y estabilidad de la carga.
  • Ritmo de producción e integración con las estaciones.

La carga, los recorridos, el tiempo de ciclo y la herramienta se dimensionan en conjunto para la aplicación.

Evalúe su aplicación Ver dimensiones y especificaciones

Detalles técnicos

Dimensiones y especificaciones CR-NX-1P

Dibujo técnico del robot cartesiano CR-NX-1P de Carioli Engenharia en vista frontal, con cotas variables X y Z.
Vista frontalX / Z
Dibujo técnico del robot cartesiano CR-NX-1P de Carioli Engenharia en vista lateral, con cotas variables Y y Z.
Vista lateralY / Z

Vistas de referencia de los planos Carioli. X, Y y Z indican dimensiones variables del diseño. Consulte los recorridos útiles y las longitudes totales en la tabla.

Seleccione una vista para ampliar los detalles.

Rangos propuestos de predimensionamiento, sujetos a la validación del conjunto. Los valores máximos de carga, recorrido y velocidad dependen de la configuración y no se alcanzan necesariamente de forma simultánea.

Especificaciones técnicas del CR-NX-1P
ParámetroMínimoMáximo
Cargas
Carga de productokg-40
Masa de la herramienta y los accesorioskg-10
Carga total en la interfazkg-50
Recorridos útiles y longitudes totales de los ejes
Recorrido útil Xmm8003.000
Longitud total del eje Xmm1.3003.500
Recorrido útil Ymm4001.200
Longitud total del eje Ymm9501.750
Recorrido útil Z no telescópico — referenciamm4001.500
Longitud total del eje Z — referenciamm1.0502.150
Eje Z telescópico extendido — opcional
Longitud total del eje Zmm-4.000
Recorrido útil Z previsto en la versión de 4.000 mmmm3.3003.350
Cremallera helicoidal — escenario de carga máxima
Servomotores X / Y / ZW750 / 750 / 1.000
Reducción motor/piñón X / Y / Z10:1 / 5:1 / 10:1
Velocidad nominal de los servomotoresrpm3.000
Velocidad Xm/s0,000,80
Velocidad Ym/s0,001,00
Velocidad Zm/s0,000,50
Aceleración Xm/s²0,001,50
Aceleración Ym/s²0,001,50
Aceleración Zm/s²0,000,80
Transmisiones alternativas — recorridos y velocidades propios
Husillo de bolas XRecorrido útil: 800 a 1.500 mm; velocidad: 0 a 0,40 m/s.
Husillo de bolas YRecorrido útil: 400 a 1.000 mm; velocidad: 0 a 0,34 m/s.
Husillo de bolas ZRecorrido útil: 400 a 1.200 mm; velocidad: 0 a 0,29 m/s.
Correa síncrona X / YRecorrido útil X / Y: 800–3.000 / 400–1.200 mm; velocidad: 0–0,80 / 0–1,00 m/s.

La carga total en la interfaz incluye el producto, la herramienta y los accesorios. Las longitudes totales corresponden a los ejes; no representan la altura de instalación. “-” indica que el mínimo no está especificado.

Condiciones de configuración
Husillos de bolas
accionamiento directo 1:1, montaje fijo-apoyado y aceleración de hasta 0,50 m/s²; motores X / Y / Z de 750 / 750 / 1.000 W. El husillo de bolas en Z corresponde a la versión no telescópica.
Correas síncronas
motores del escenario de ejes horizontales y reducciones X / Y de 10:1 / 5:1. El perfil, el ancho y el cordón de tracción dependen de la selección del conjunto.
Eje Z por cremallera
1.000 W en la configuración no telescópica de referencia; verificar las masas efectivas, las condiciones térmicas y el reductor, ya que el margen adicional de par es limitado.
Eje Z telescópico extendido
opción con cremallera y correa, disponible para 1C y 1P. Requiere un dimensionamiento específico; las cargas y velocidades de referencia no se aplican automáticamente a la opción de 4.000 mm.
Referencias de componentes: DeltaHIWIN

Paletizado

CR-NX-2P

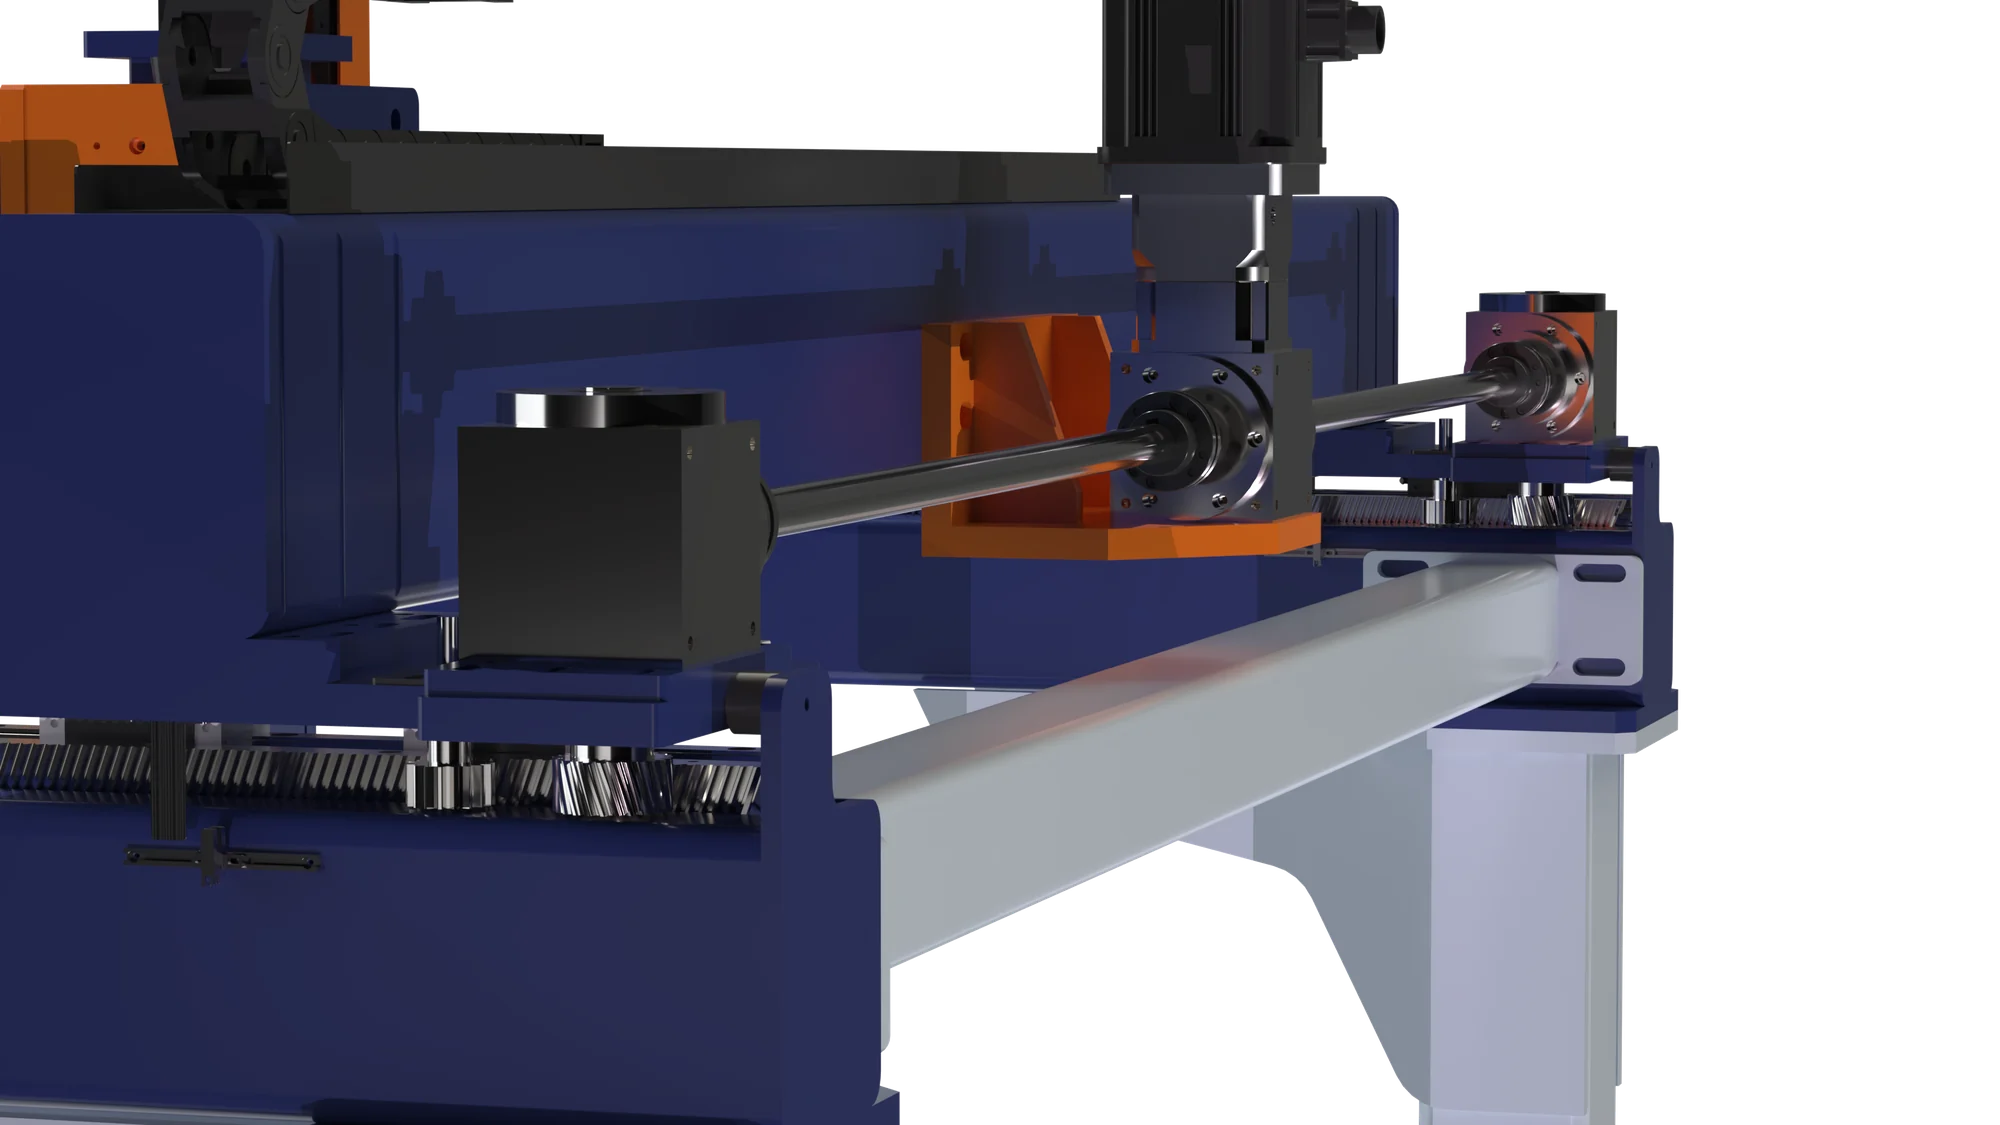
Modelo de dos pórticos para paletización, con movimientos X, Y, Z y giro de la pinza en la configuración de referencia. El sistema Carioli calcula capas y posiciones a partir de las dimensiones del producto.

  • Área de trabajo entre pórticos
  • Sincronización de ambos lados

El travesaño se desplaza sobre ambos lados de la estructura. Según el proyecto, la sincronización puede realizarse con un único servomotor y un eje mecánico transversal, como se muestra en el render, o con dos servomotores sincronizados electrónicamente.

Qué evaluar en su proceso
  • Dimensiones y masa de los productos y palés.
  • Formación de capas y altura de apilamiento.
  • Entrada de productos y cambio de palés.

La carga, los recorridos, el tiempo de ciclo y la herramienta se dimensionan en conjunto para la aplicación.

Evalúe su aplicación Ver dimensiones y especificaciones

Detalles técnicos

Dimensiones y especificaciones CR-NX-2P

Dibujo técnico del robot cartesiano CR-NX-2P de Carioli Engenharia en vista frontal, con cotas variables X y Z.
Vista frontalX / Z
Dibujo técnico del robot cartesiano CR-NX-2P de Carioli Engenharia en vista lateral, con cotas variables Y y Z.
Vista lateralY / Z

Vistas de referencia de los planos Carioli. X, Y y Z indican dimensiones variables del diseño. Consulte los recorridos útiles y las longitudes totales en la tabla.

Seleccione una vista para ampliar los detalles.

Rangos propuestos de predimensionamiento, sujetos a la validación del conjunto. Los valores máximos de carga, recorrido y velocidad dependen de la configuración y no se alcanzan necesariamente de forma simultánea.

Especificaciones técnicas del CR-NX-2P
ParámetroMínimoMáximo
Cargas
Carga de productokg-1.000
Masa de la herramienta y los accesorioskg-150
Carga total en la interfazkg-1.150
Recorridos útiles y longitudes totales de los ejes
Recorrido útil X con cremallera helicoidalmm1.50020.000
Longitud total del eje Xmm2.24020.740
Recorrido útil Ymm8003.000
Longitud total del eje Ymm1.5953.795
Recorrido útil Z no telescópicomm5002.000
Longitud total del eje Zmm8102.310
Cremallera helicoidal — escenario de carga máxima
Servomotores X / Y / ZW2.000 / 2.000 / 2.000
Reducción motor/piñón X / Y / Z20:1 / 15:1 / 100:1
Velocidad nominal de los servomotoresrpm2.000
Velocidad Xm/s0,000,60
Velocidad Ym/s0,000,50
Velocidad Zm/s0,000,08
Aceleración Xm/s²0,000,30
Aceleración Ym/s²0,000,30
Aceleración Zm/s²0,000,10
Configuración del modelo 2P
Transmisión X / Y / ZCremallera helicoidal
Sincronización de ambos lados de XUn servomotor con un eje mecánico transversal; alternativa: dos servomotores sincronizados electrónicamente.
Servomotor de referencia del escenario de carga máxima2 kW · 2.000 rpm · 9,55 N·m

La carga total en la interfaz incluye el producto, la herramienta y los accesorios. Las longitudes totales corresponden a los ejes; no representan la altura de instalación. “-” indica que el mínimo no está especificado.

Condiciones de configuración
Potencia
Los 2 kW por eje corresponden al escenario de 1.000 kg de producto. La potencia de otras configuraciones se define según la aplicación; no es un valor obligatorio para toda la gama 2P.
Accionamiento
la variante de 2 kW a 3.000 rpm no equivale a la referencia de 2.000 rpm. Verificar los reductores, la eficiencia, las inercias y las condiciones térmicas.
Eje Z por cremallera
la reducción 100:1 da como resultado la velocidad propuesta de hasta 0,08 m/s. El margen adicional de par es limitado; deben verificarse las masas efectivas, la capacidad del reductor y la retención segura del eje y de la carga.
Estructura e instalación
el recorrido útil X de hasta 20 m requiere apoyos y alineación según el proyecto de instalación; verificar la rigidez del travesaño, los momentos de la herramienta y la sincronización de ambos lados.

Referencias de componentes: DeltaHIWIN

Renders de los proyectos Carioli. Las herramientas, las protecciones y la configuración final varían según la aplicación.

De la selección a la integración

El modelo se adapta al proceso.

Las principales aplicaciones orientan la conversación inicial. La selección también considera los puntos de recogida y entrega, las características del producto, el espacio disponible y el ritmo de producción.

El robot puede formar parte de una celda integrada con transportadores, dispositivos y equipos existentes, según las necesidades de la operación.

Conozca la celda robotizada

Datos para elegir la configuración

Producto y pinza
Peso, dimensiones y condiciones de manipulación del producto, incluida la herramienta de agarre.
Movimiento y tiempo de ciclo
Recorridos, posiciones, orientación y tiempo disponible para cada etapa.
Distribución e interfaces
Área útil, accesos y comunicación con los equipos del proceso.
Prepare los datos de la aplicación

Paletización con el CR-NX-2P

Nuevos productos.
La misma lógica de funcionamiento.

El sistema Carioli calcula posiciones, capas y trayectorias a partir de las dimensiones del producto. En las configuraciones compatibles, el operador ajusta los parámetros mediante la HMI, sin programar manualmente cada punto de movimiento.

Conozca el sistema Carioli
Orientación de la carga
El giro de la pinza permite orientar el producto y alternar su posición en las capas del palé.
Compensación del punto de agarre
El modelo matemático tiene en cuenta el punto de agarre de la caja para calcular la posición de colocación.
Configuración mecánica por eje
La configuración puede combinar distintas transmisiones para cumplir los requisitos de recorrido, carga y dinámica.

Tecnología y componentes

Conozca los componentes de la configuración.

Controlador AX-308, servosistema ASDA-B3 y HMI DOP-110WS: la plataforma Delta se combina con las herramientas, las transmisiones y el sistema desarrollado por Carioli.

La línea combina tecnología Delta e ingeniería Carioli. Las potencias, los recorridos, la herramienta y las funciones habilitadas se definen para la aplicación y se detallan en la propuesta técnica.

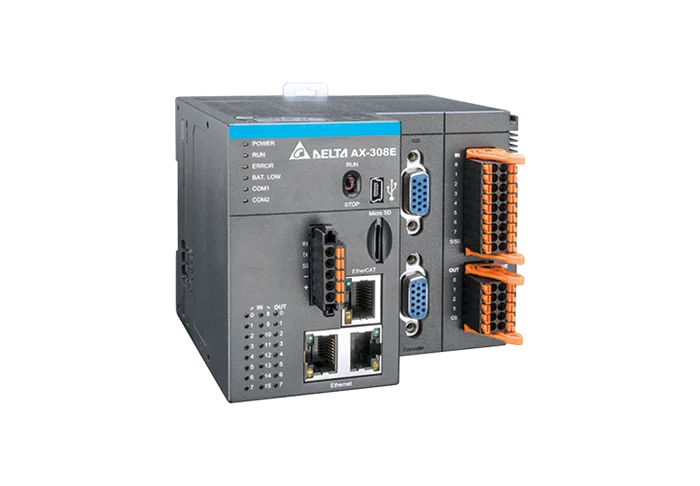
Controlador de movimiento Delta AX-308E con terminales de conexión e interfaces de comunicaciónControlador de movimiento Delta AX-308EMovimiento coordinado en EtherCATControlador Delta AX-308

Controlador de movimiento de la familia AX-3, basado en CODESYS. Coordina los ejes CR-NX y el intercambio de señales con las máquinas de la línea.

Programación
CODESYS, con lenguajes IEC 61131-3 y funciones de movimiento PLCopen.
Sincronización
Hasta 8 servoejes mediante EtherCAT en el controlador. La cantidad utilizada depende de la configuración del robot.
Trayectorias
Interpolación multieje, engranaje electrónico y leva electrónica para coordinar movimientos.
Integración
OPC UA, EtherNet/IP y Modbus para comunicación con supervisores y otros sistemas, según las interfaces del proyecto.
Expansión
16 entradas digitales integradas y 8 salidas, con ampliación mediante módulos de la serie AS.
Documentación Delta · AX-308E
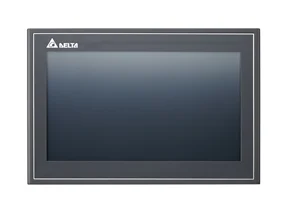
Interfaz de pantalla táctil Delta DOP-110WS, con pantalla panorámica de 10,1 pulgadasDelta DOP-110WS · interfaz de operaciónFuncionamiento con pantalla de 10,1 pulgadasHMI Delta DOP-110WS

La interfaz de pantalla táctil concentra comandos, parámetros e información de proceso. El operador sigue la máquina y configura los datos de la aplicación en la pantalla.

Pantalla
Pantalla panorámica TFT de 10,1 pulgadas, resolución 1024×600 y Ethernet integrado.
Operación
Recetas, gráficos de tendencias e historial de alarmas, según las pantallas y funciones configuradas.
Monitoreo
Monitoreo de servidor VNC y navegador de registradores. El acceso depende de la red y de los permisos configurados.
Acceso remoto
Puede restringirse a monitorización, sin comandos remotos, dependiendo de la configuración de la interfaz.
Registros
Funciones de envío de alarmas por correo electrónico y sincronización horaria vía NTP, cuando estén habilitadas en el proyecto.
Documentación Delta · DOP-110WS
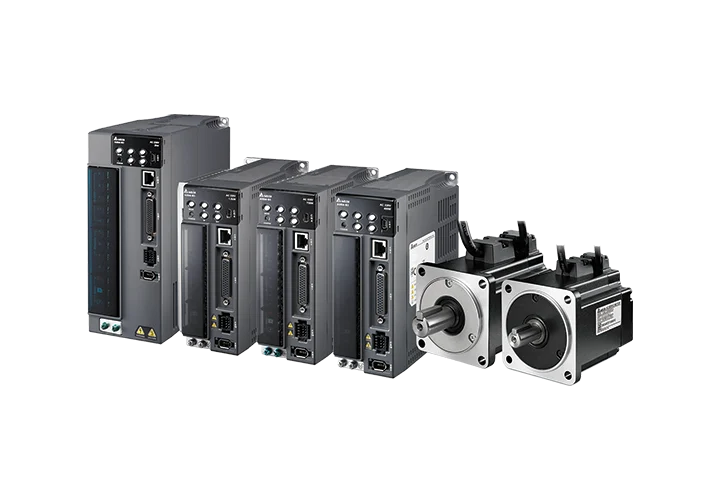
Servovariador y servomotor de la familia Delta ASDA-B3Delta ASDA-B3 · variador y servomotorRetroalimentación de posición de 24 bitsSistema servo delta ASDA-B3

El conjunto de accionamiento y servomotor transforma las trayectorias calculadas en movimiento. Cada eje está dimensionado según la carga, carrera y ciclo de aplicación.

Codificador
Resolución de 24 bits: 16.777.216 posiciones por revolución del motor. La repetibilidad del robot también depende de la mecánica y la aplicación.
Ajuste
Las funciones de autoajuste y supresión de vibraciones permiten ajustar la unidad a la dinámica de carga.
Dimensionamiento
Potencia y par seleccionados para cada eje, considerando el producto, la pinza, la transmisión y la trayectoria.
Seguridad
Función de desconexión segura de par (STO) integrada en la cadena de seguridad, según el accionamiento especificado y el diseño.
Documentación Delta ASDA-B3
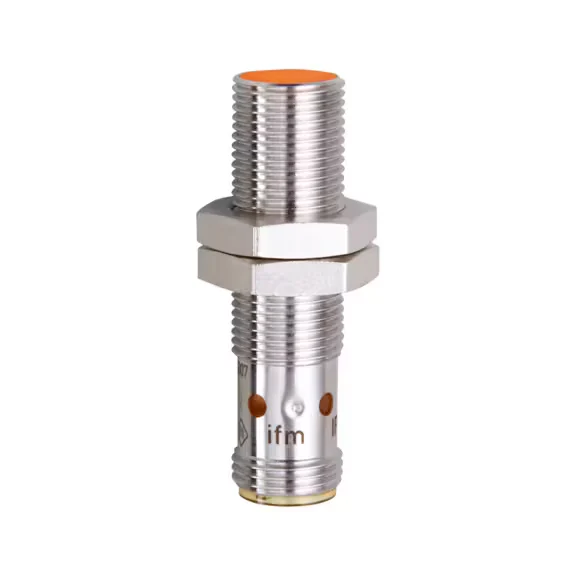
Ejemplo de sensor inductivo cilíndrico con cuerpo metálico roscado y conectorSensor inductivo · imagen de referenciaReferenciado y finales de carreraSensores inductivos

La detección mecánica sin contacto proporciona referencias de posición para los ejes y señales de límite de recorrido al controlador.

Referencia
Homing de eje combinado con lectura de codificador de servomotor.
Límites
Las señales de los finales de carrera y los límites de recorrido por software ayudan a controlar el área de movimiento.
Selección
Modelo, gama y protección ambiental definidas para condiciones de montaje y funcionamiento.
Imagen de referencia · ifm electronic
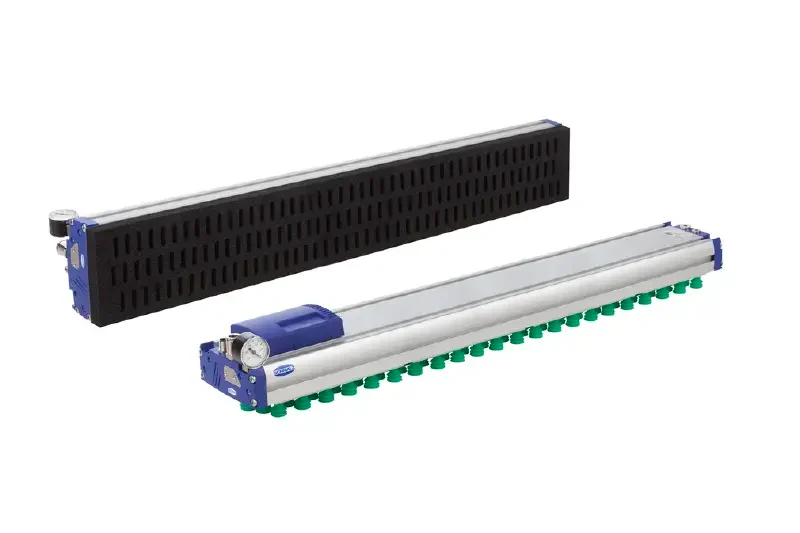
Pinza ejemplo de área de vacío para manipulación de productoPinza de vacío · imagen de referenciaMecánico, neumático o de vacío.Pinzas y herramientas

La herramienta está diseñada para el producto: cajas, bolsas, bandejas, fardos o piezas. La forma de agarre, la retención y la orientación se evalúan juntas.

Mecanica
Accionado por motor o servo, con apertura y fuerza regulable según la herramienta. El mango puede dispensar aire comprimido.
Neumática
Actuadores y válvulas de agarre y liberación; presión y consumo de aire definidos para la aplicación.
Vacío
Ventosas de agarre a la superficie, con valoración de estanqueidad, porosidad, resistencia del embalaje y retención de carga.
Orientación
La rotación de la pinza guía el producto durante el ciclo y formación de capas. El accionamiento y las posiciones se definen en el proyecto.
Imagen de referencia · Schmalz
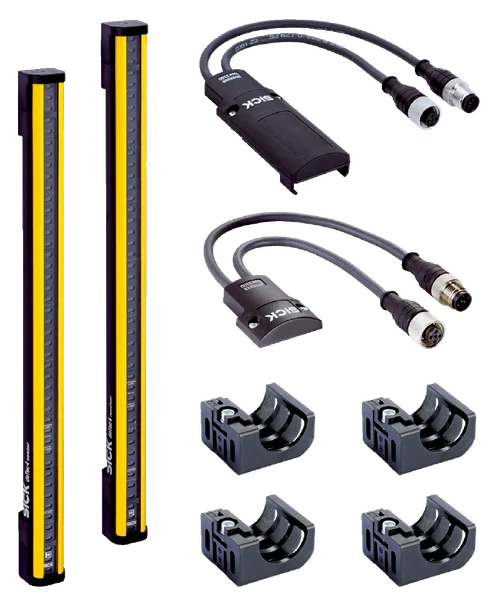
Ejemplo de conjunto de barrera inmaterial con emisor, receptor y soportes de montajeCortina de luz · imagen de referenciaTrazado, acceso y requisitos de la NR-12Protección de operación

Las medidas de protección se definen mediante una evaluación de riesgos, teniendo en cuenta la disposición, el suministro y la frecuencia de acceso a la máquina.

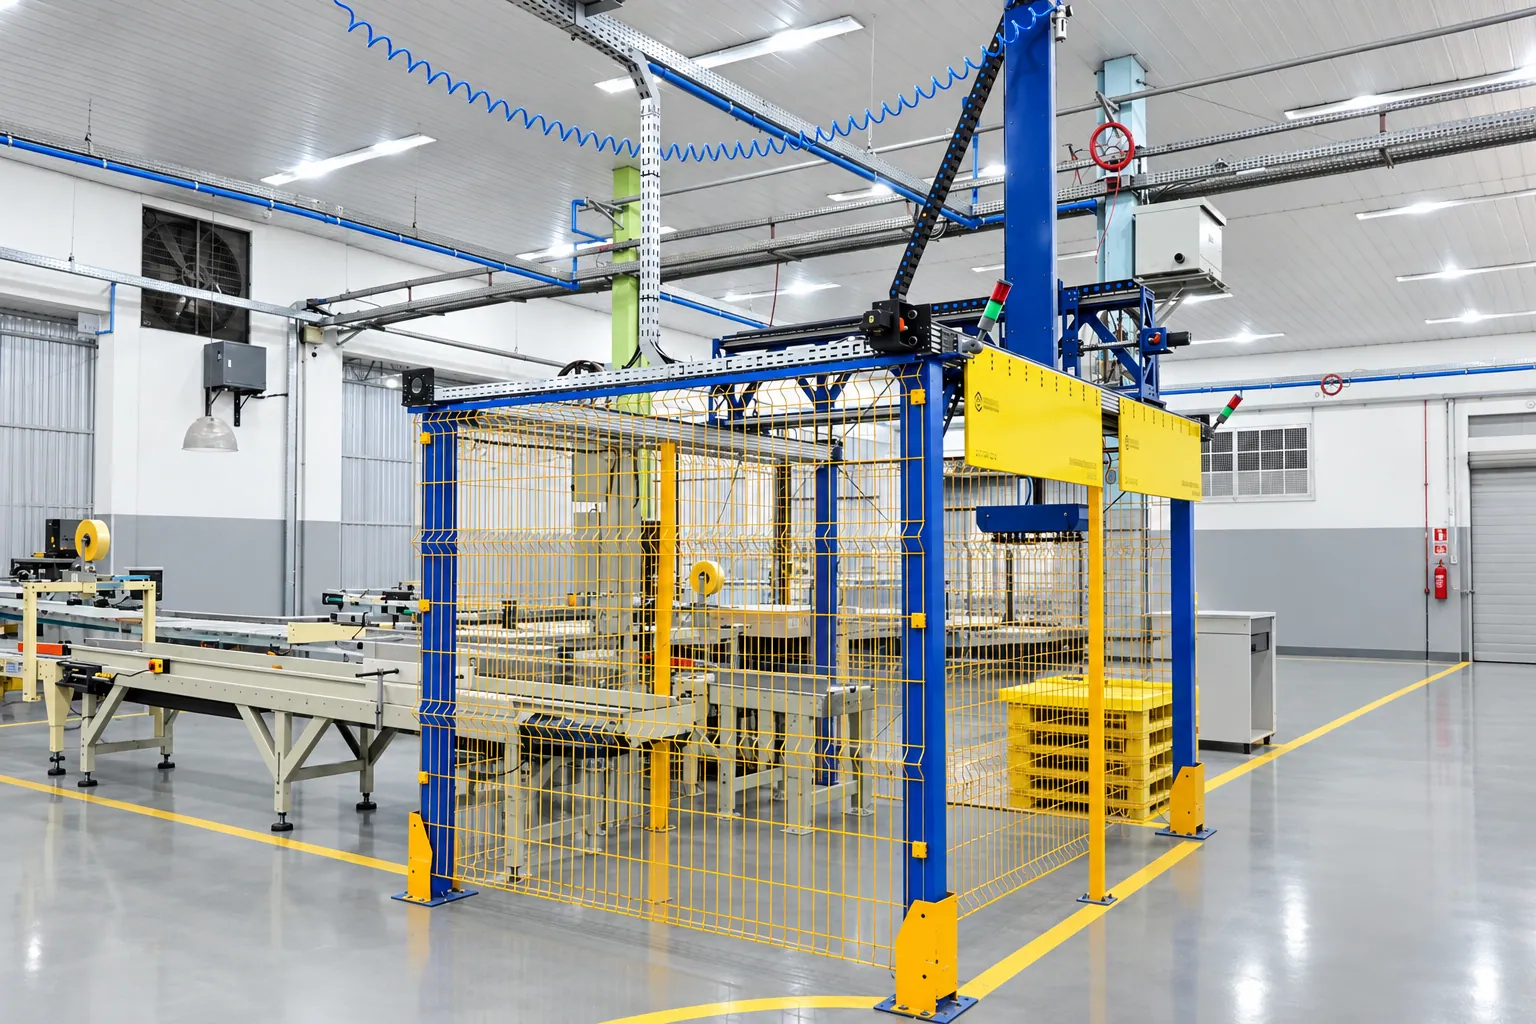
Rejilla
Barreras físicas y accesos entrelazados, según las necesidades de la operación.
Cortina de luz
Detección óptica en accesos previstos. Las distancias, las paradas y los arranques se definen en el análisis de seguridad.
Escáner láser
Monitoreo de áreas con zonas configuradas para el diseño y arquitectura de seguridad elegidos.
Conjunto
Las protecciones, enclavamientos y funciones de parada están integradas y validadas para cumplir con los requisitos NR-12 aplicables.
Imagen de referencia · ENFERMO
Solicita configuración para tu proyecto
Vista general del robot cartesiano Carioli con transportadores y cerramiento de protección en Midiograf
Instalación de Carioli en Midiograf. Registro de instalación proporcionado por Carioli.

En la industria · Midiograf

Más ritmo. Menos esfuerzo manual.

En la operación relatada por Nivaldo Benvenho, el equipo pasó de 5 a 3 personas y la velocidad de la línea pasó de 240 a hasta 300 m/min, en el contexto de cajas pequeñas.

Descubra la aplicación y el informe completo de quienes siguen la producción.

Ver los resultados del caso

¿Qué modelo se adapta a su operación?

Compartir el producto, movimientos y ciclo esperado. Nuestra ingeniería evalúa la estructura y configuración de su proceso.

Solicitar evaluación y presupuesto

Imagen ampliada

Carioli Engenharia estará en Mercopar 2026. Visite el estand Z14, del 20 al 23 de octubre, de 13 a 20 h, en el Centro de Feiras e Eventos Festa da Uva, en Caxias do Sul, RS, Brasil.