Modelos CR-NX

Três estruturas.
Um robô para o seu processo.

Da retirada na injetora à formação do palete. Compare as estruturas e explore os detalhes dos robôs desenvolvidos pela Carioli Engenharia.

Conheça cada modelo

Veja a estrutura.
Explore os detalhes.

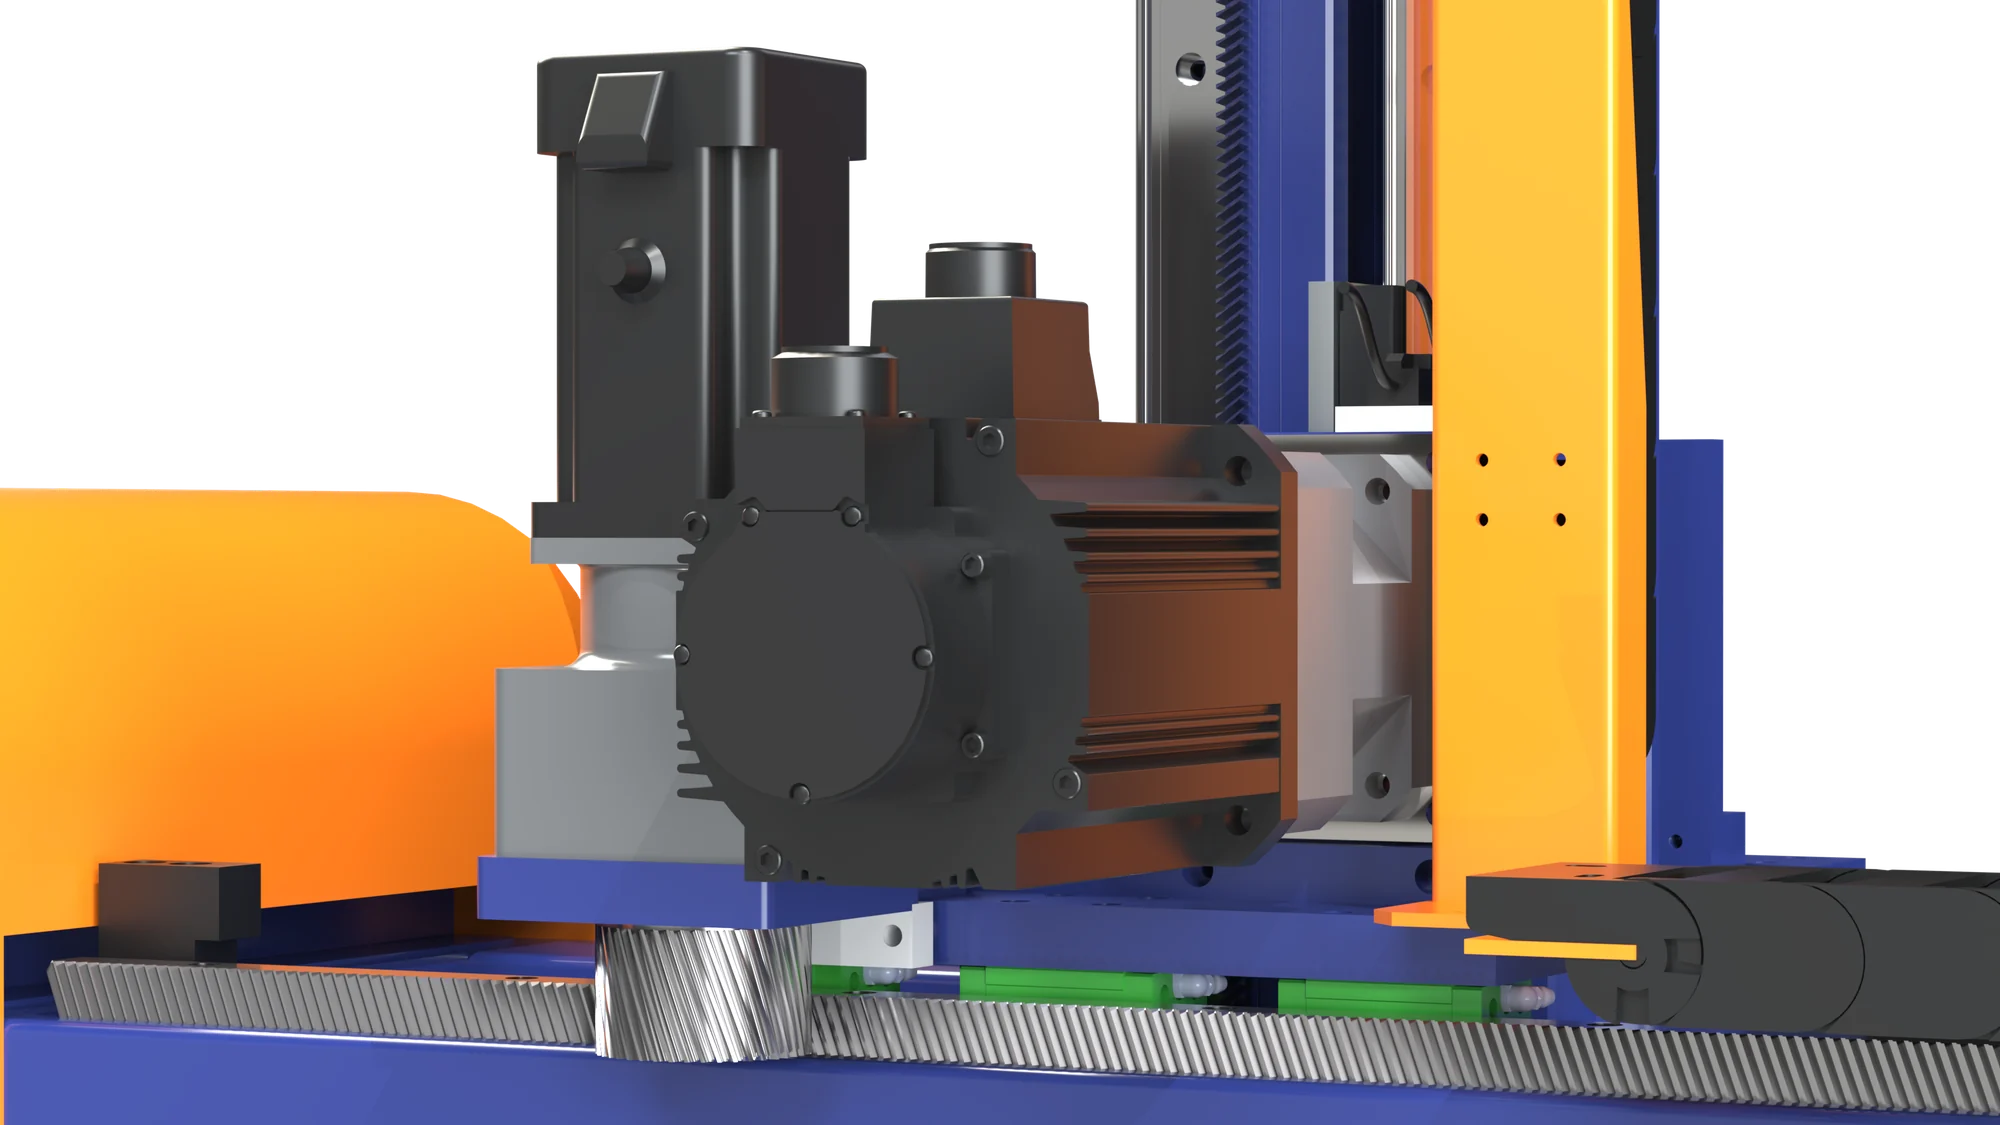
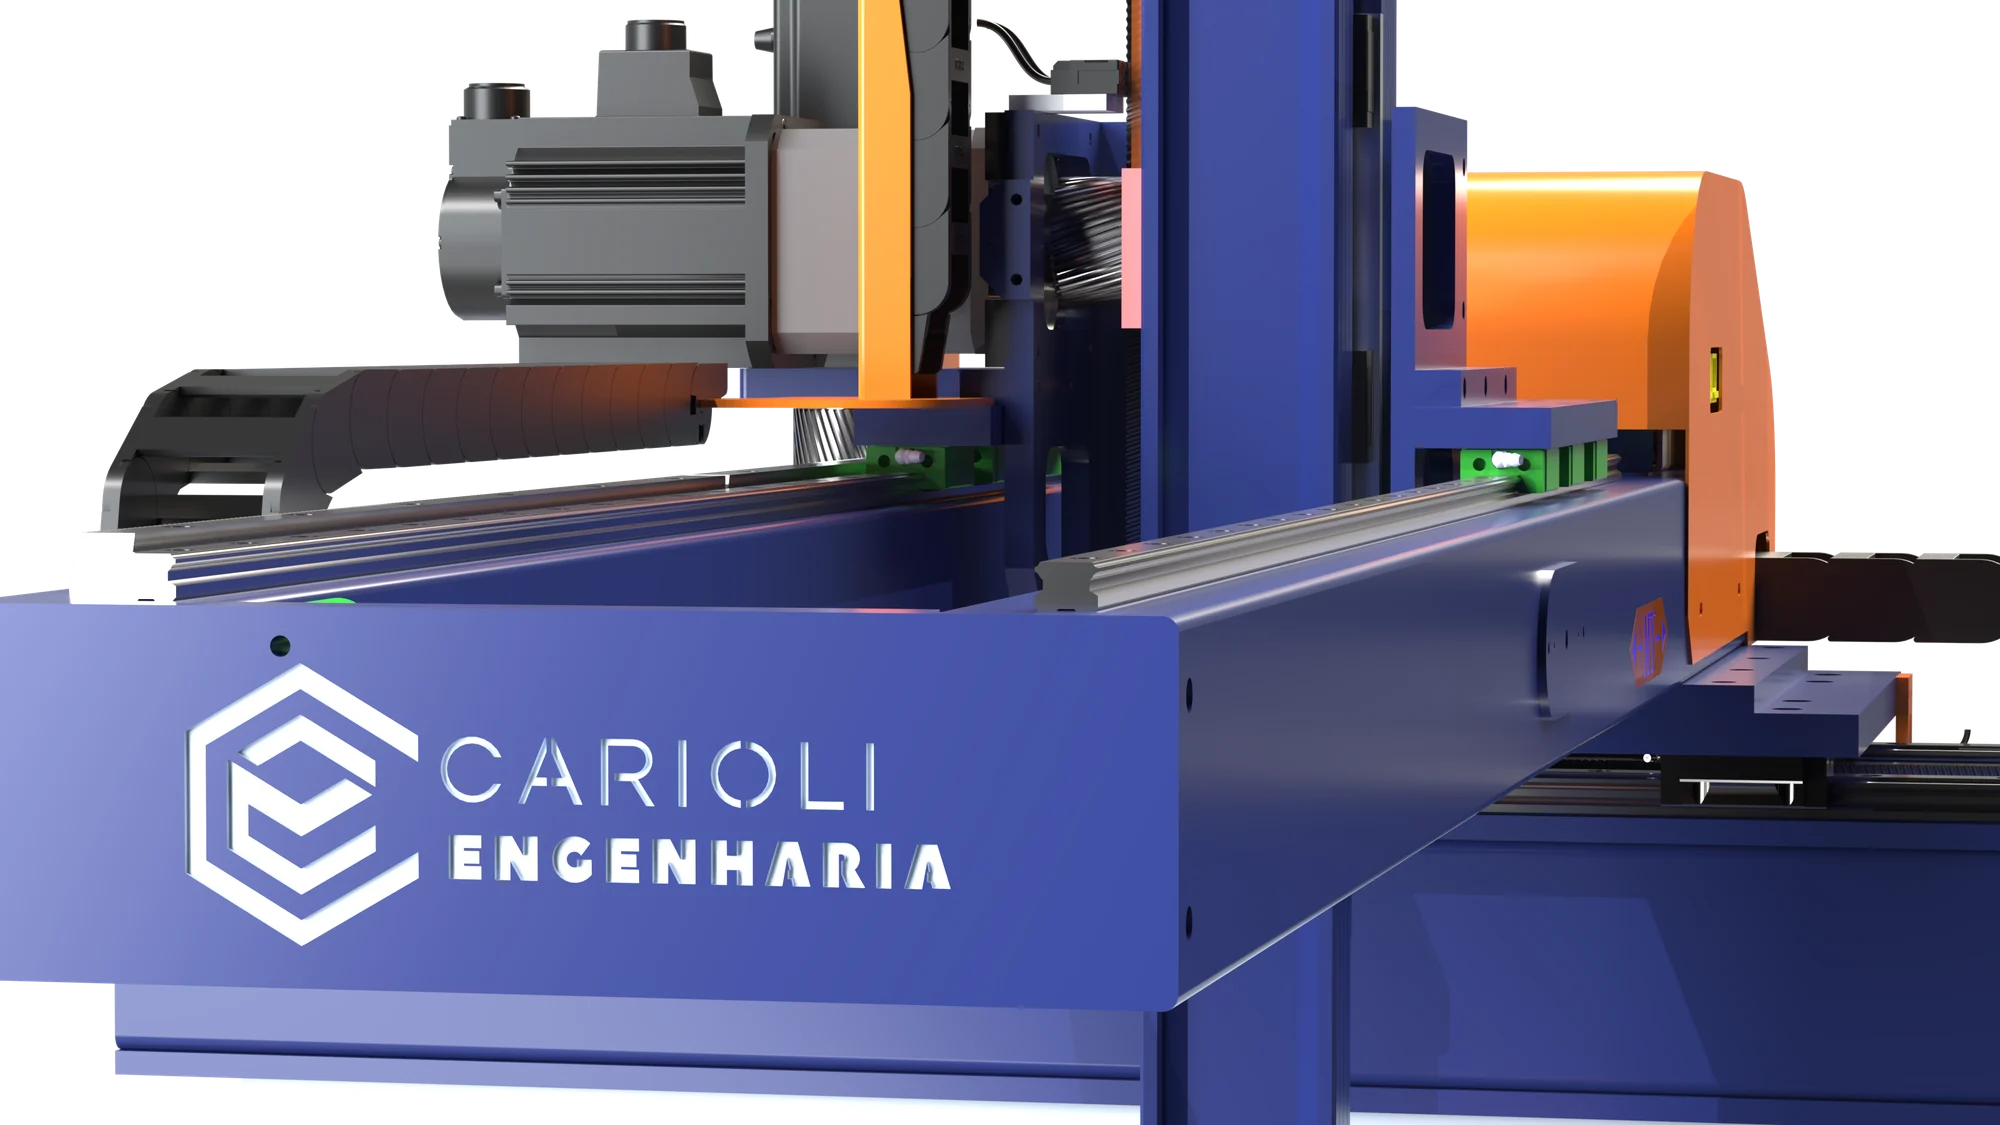
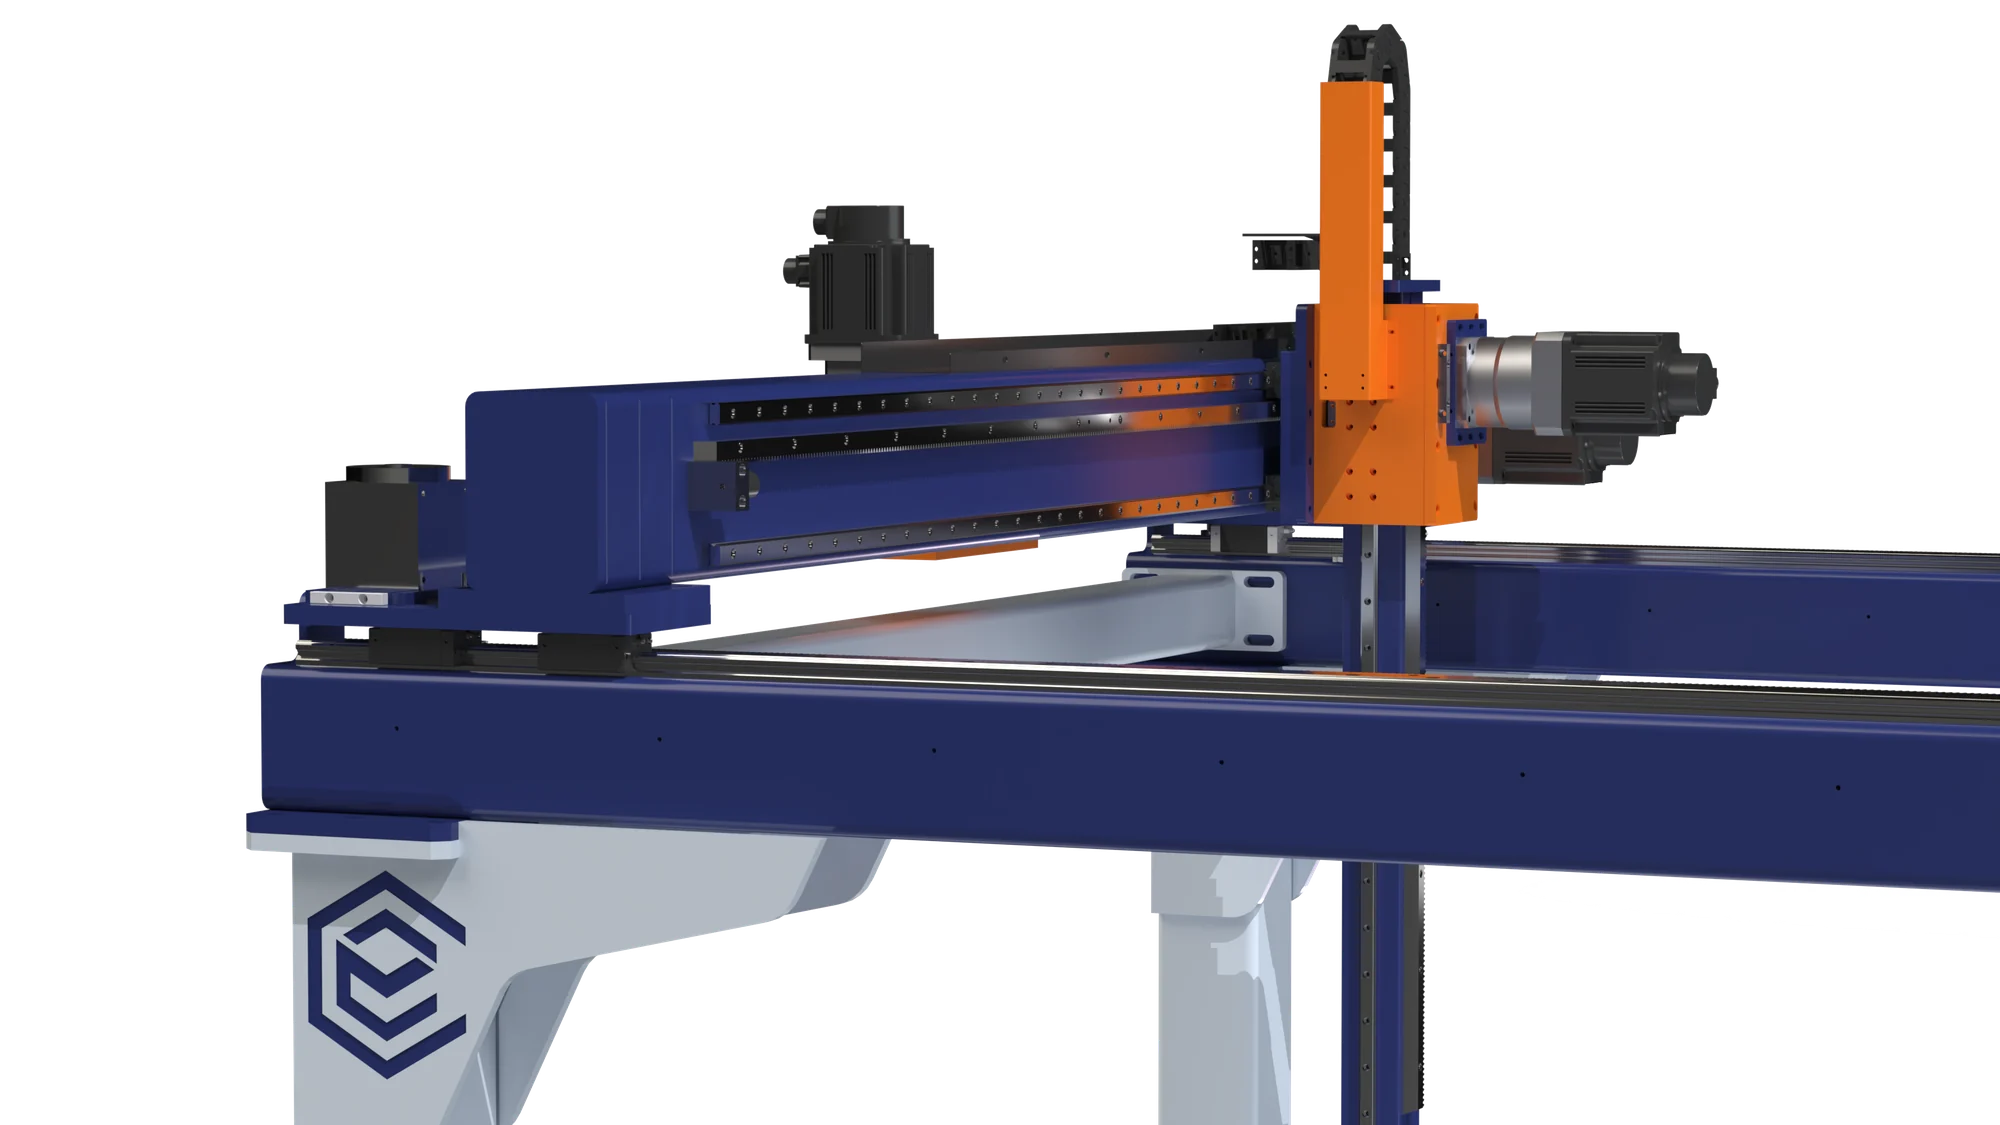
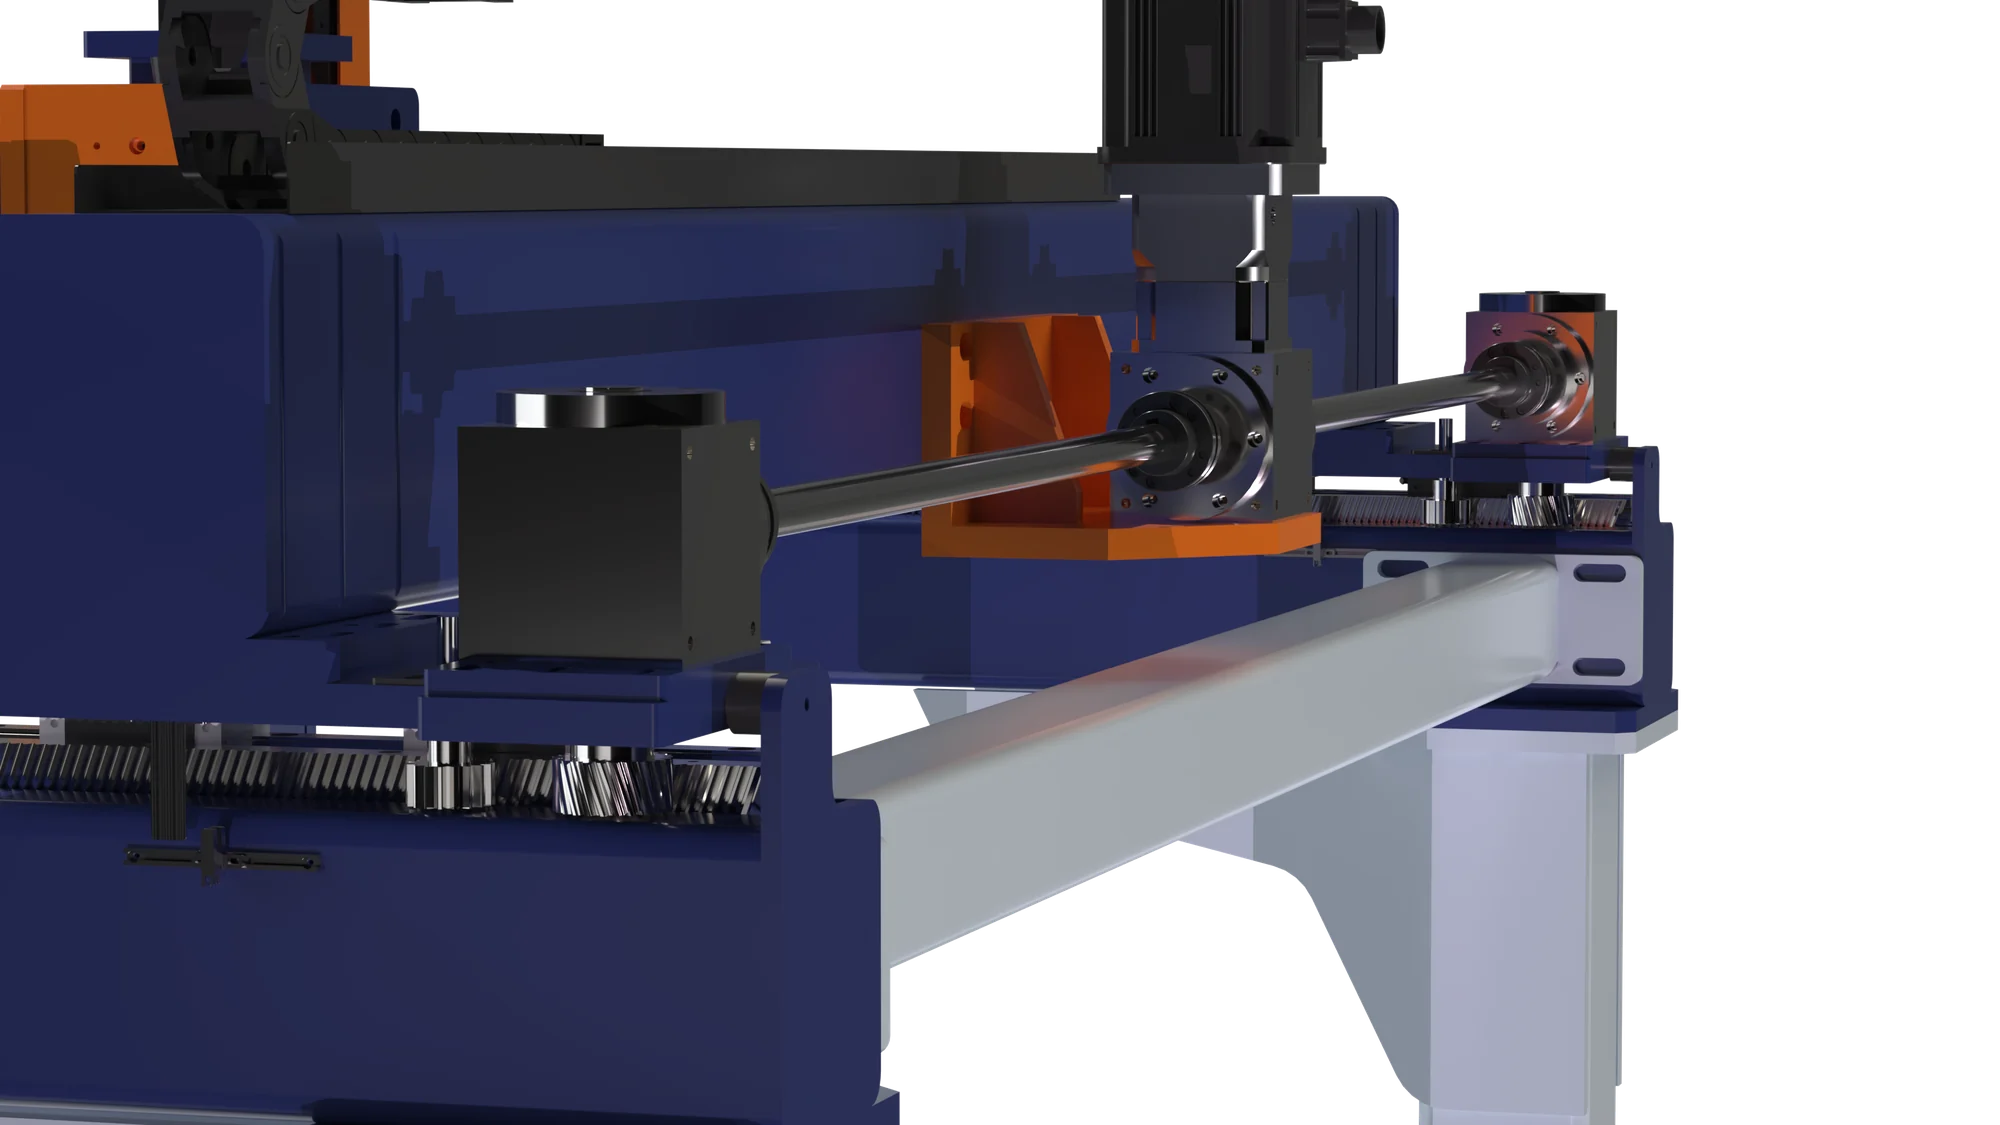
Vistas completas e detalhes de construção dos projetos Carioli. Selecione uma imagem para ampliar.

Saídas de injetoras

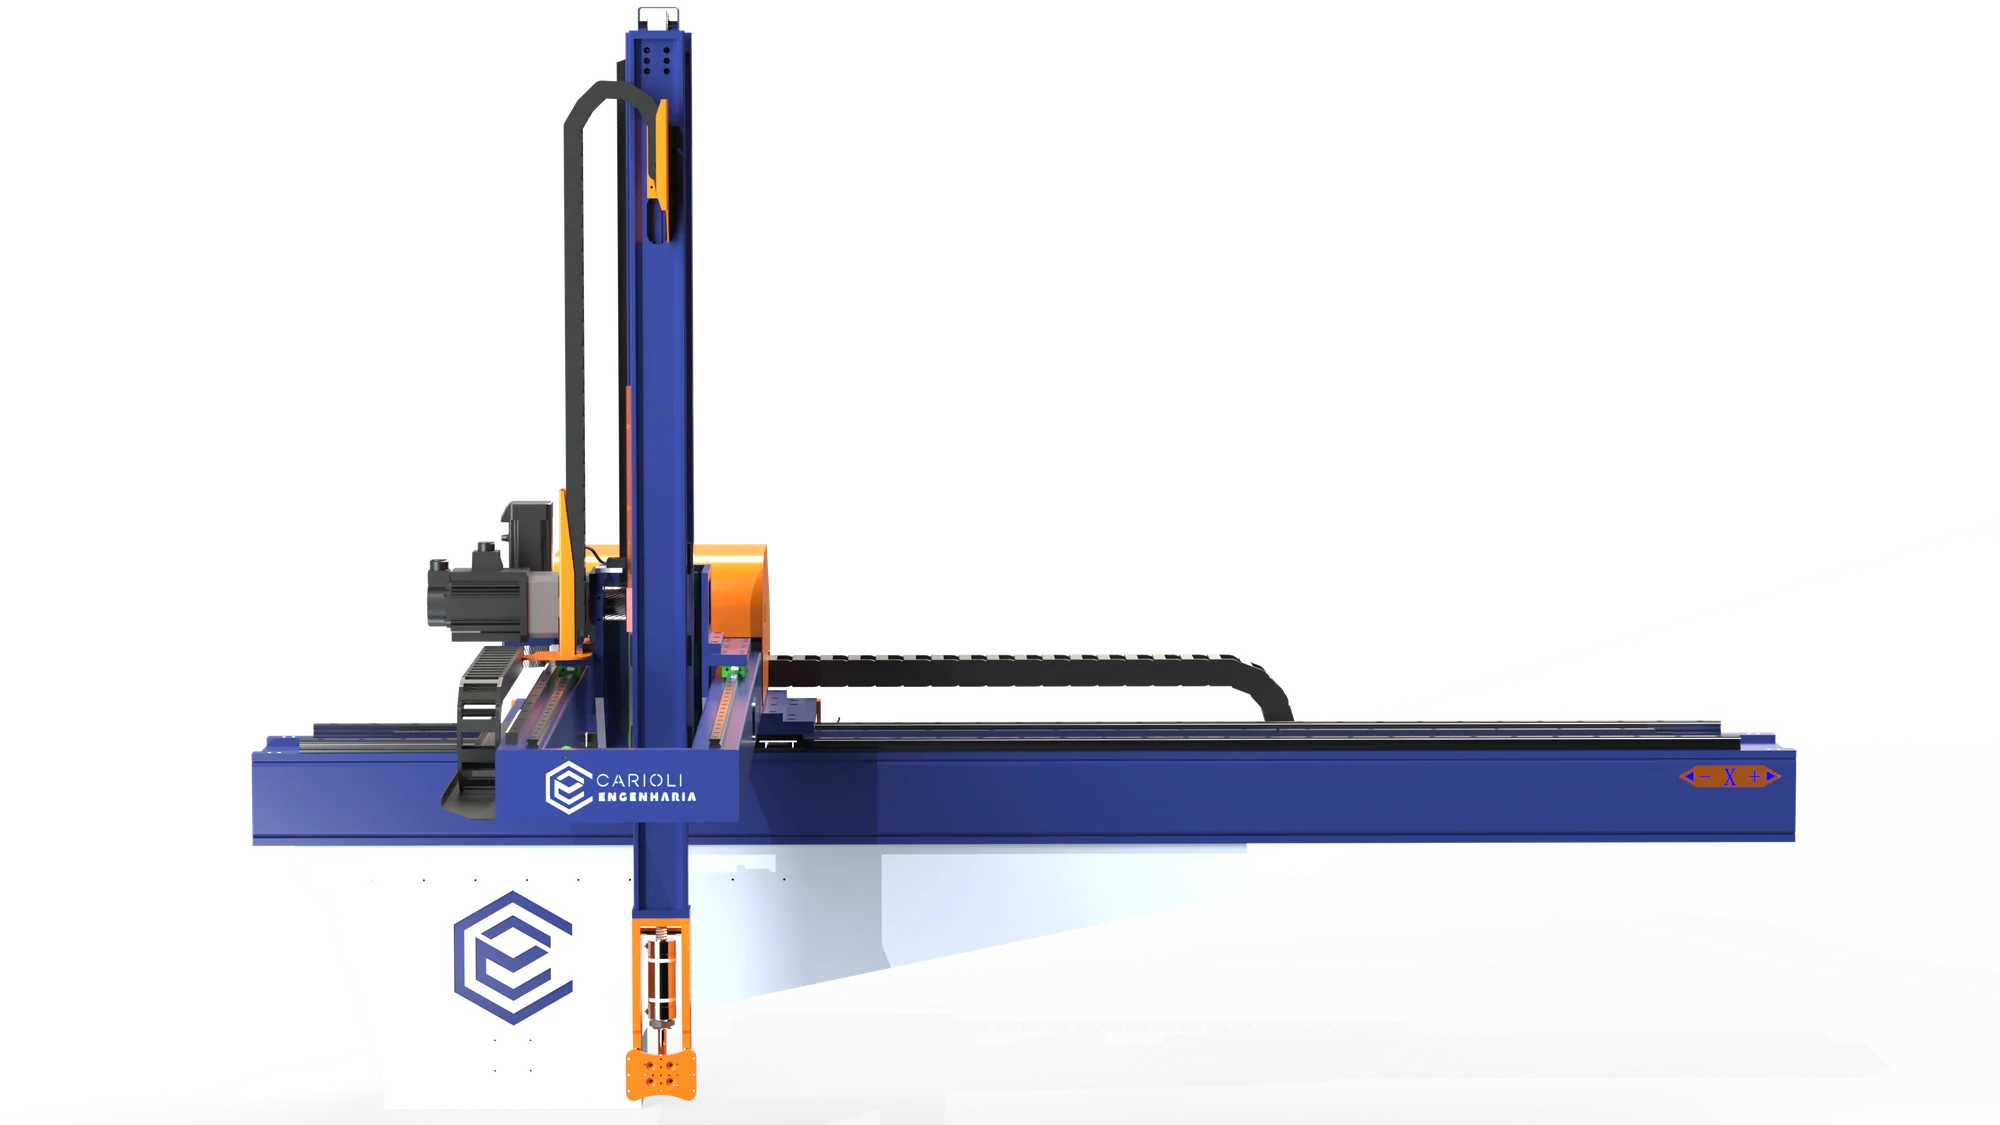
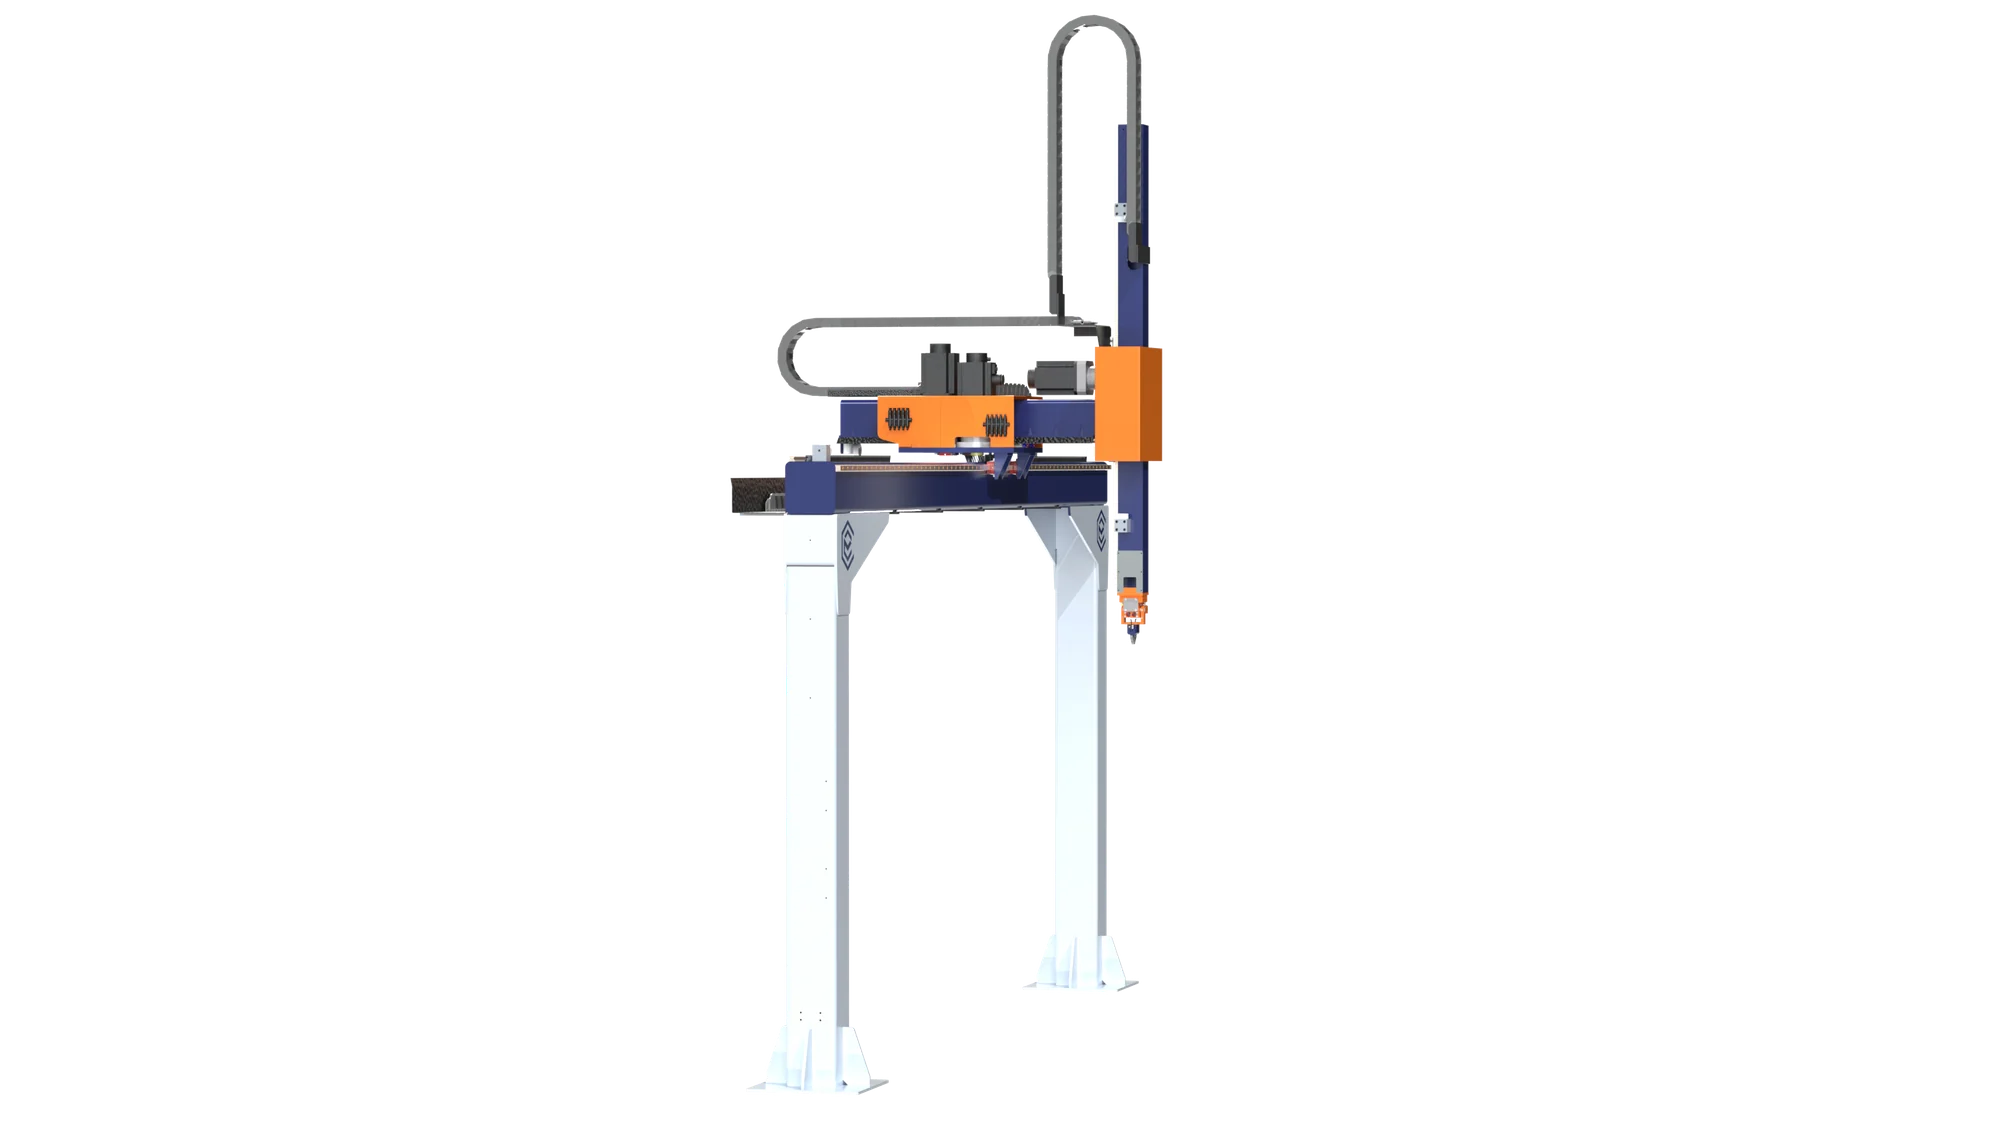
CR-NX-1C

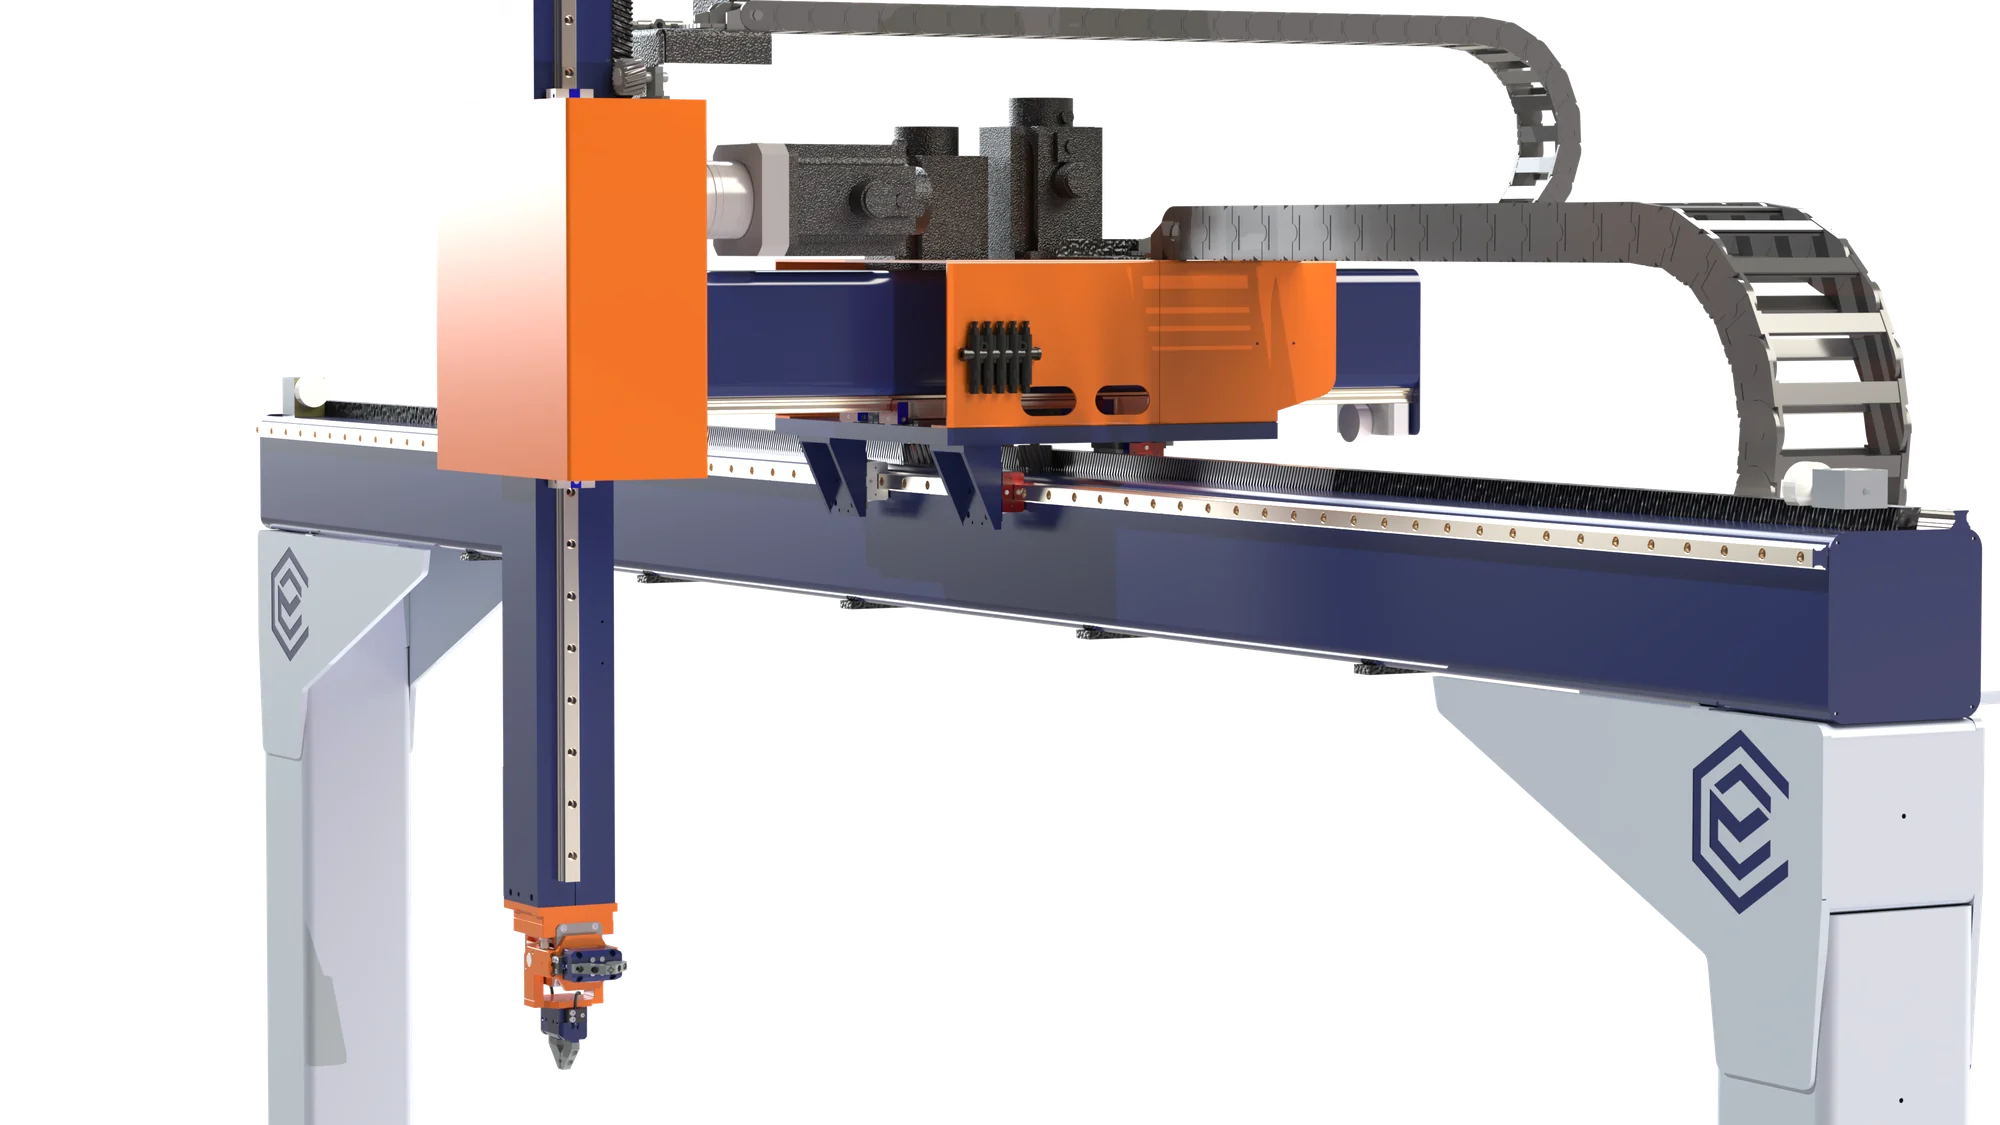
Modelo com uma coluna, utilizado principalmente na retirada de produtos na saída de injetoras.
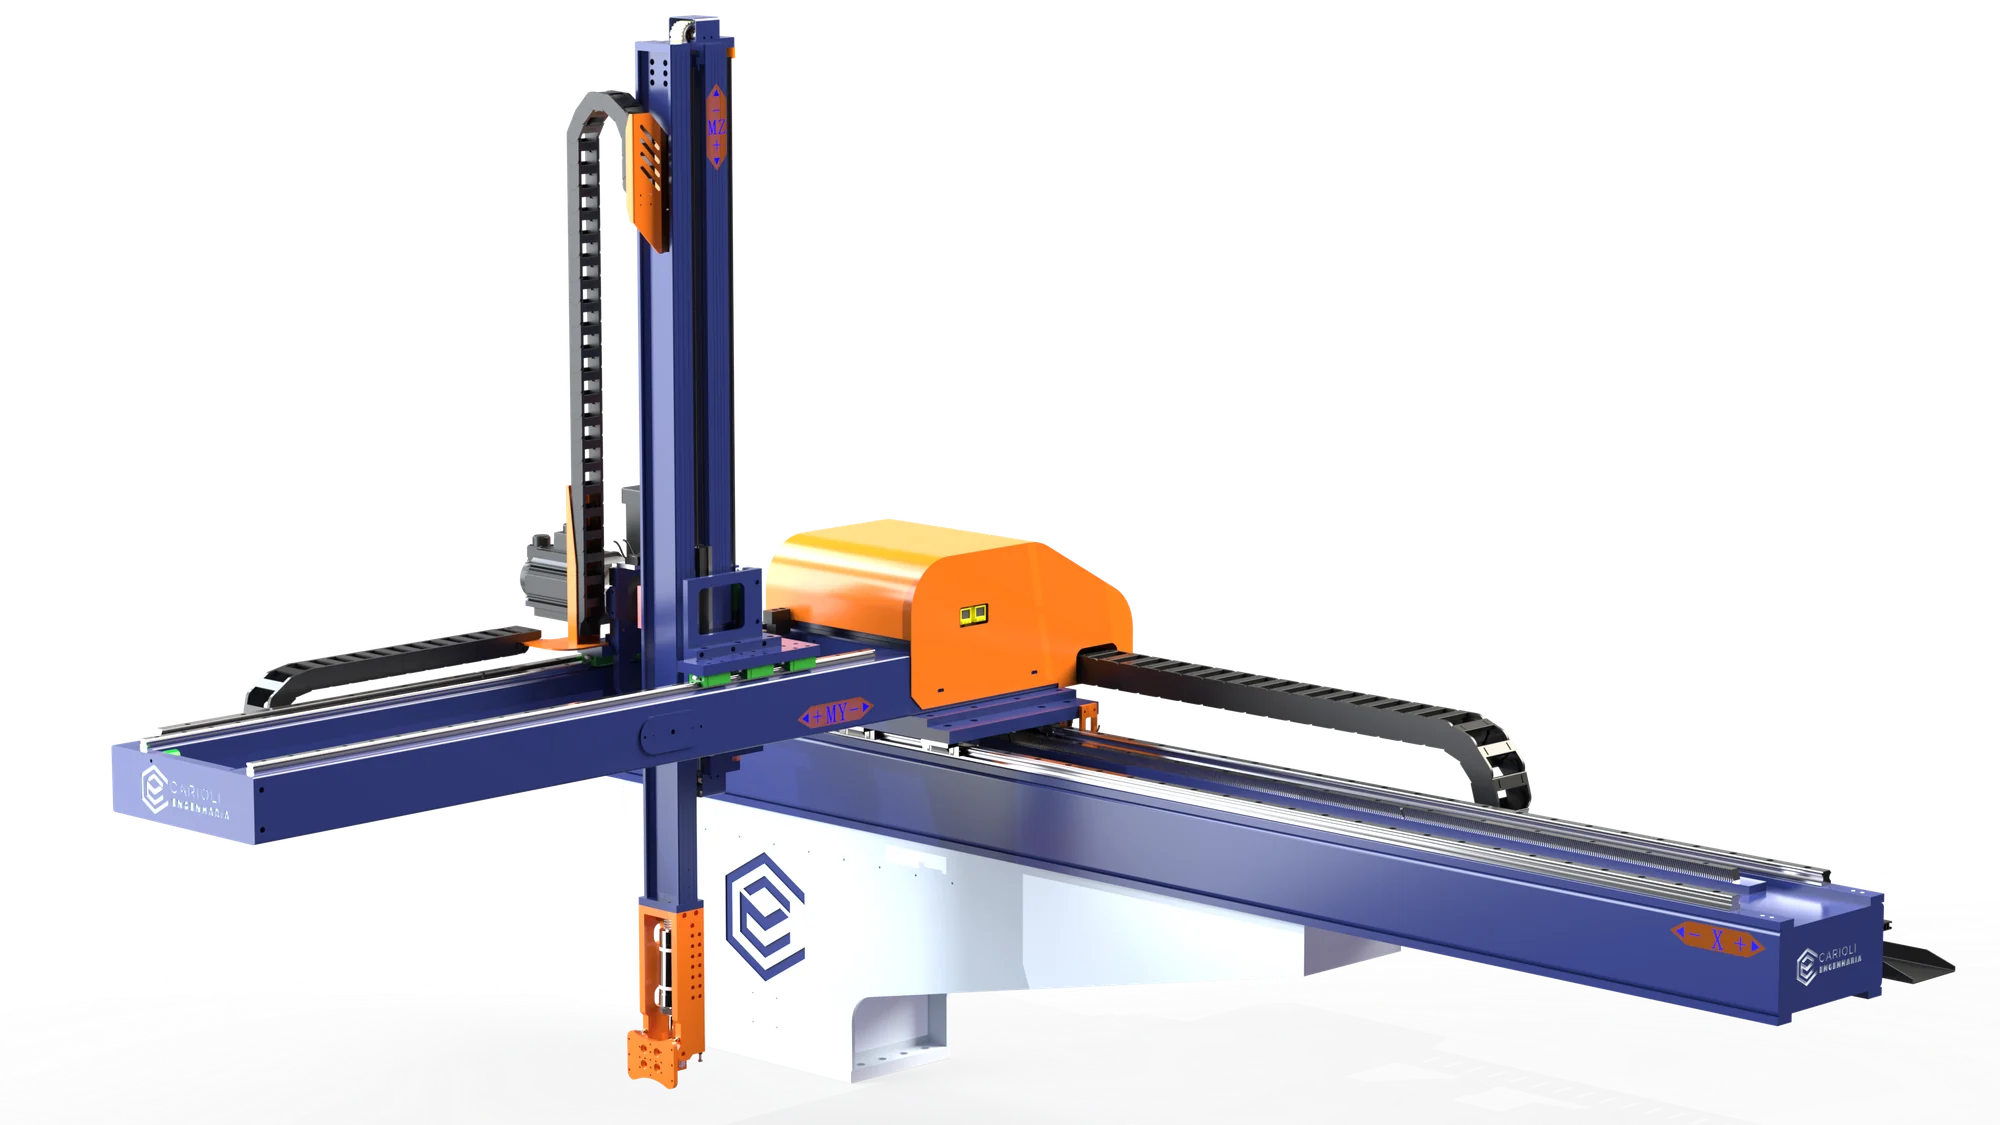
  • Acesso lateral à máquina
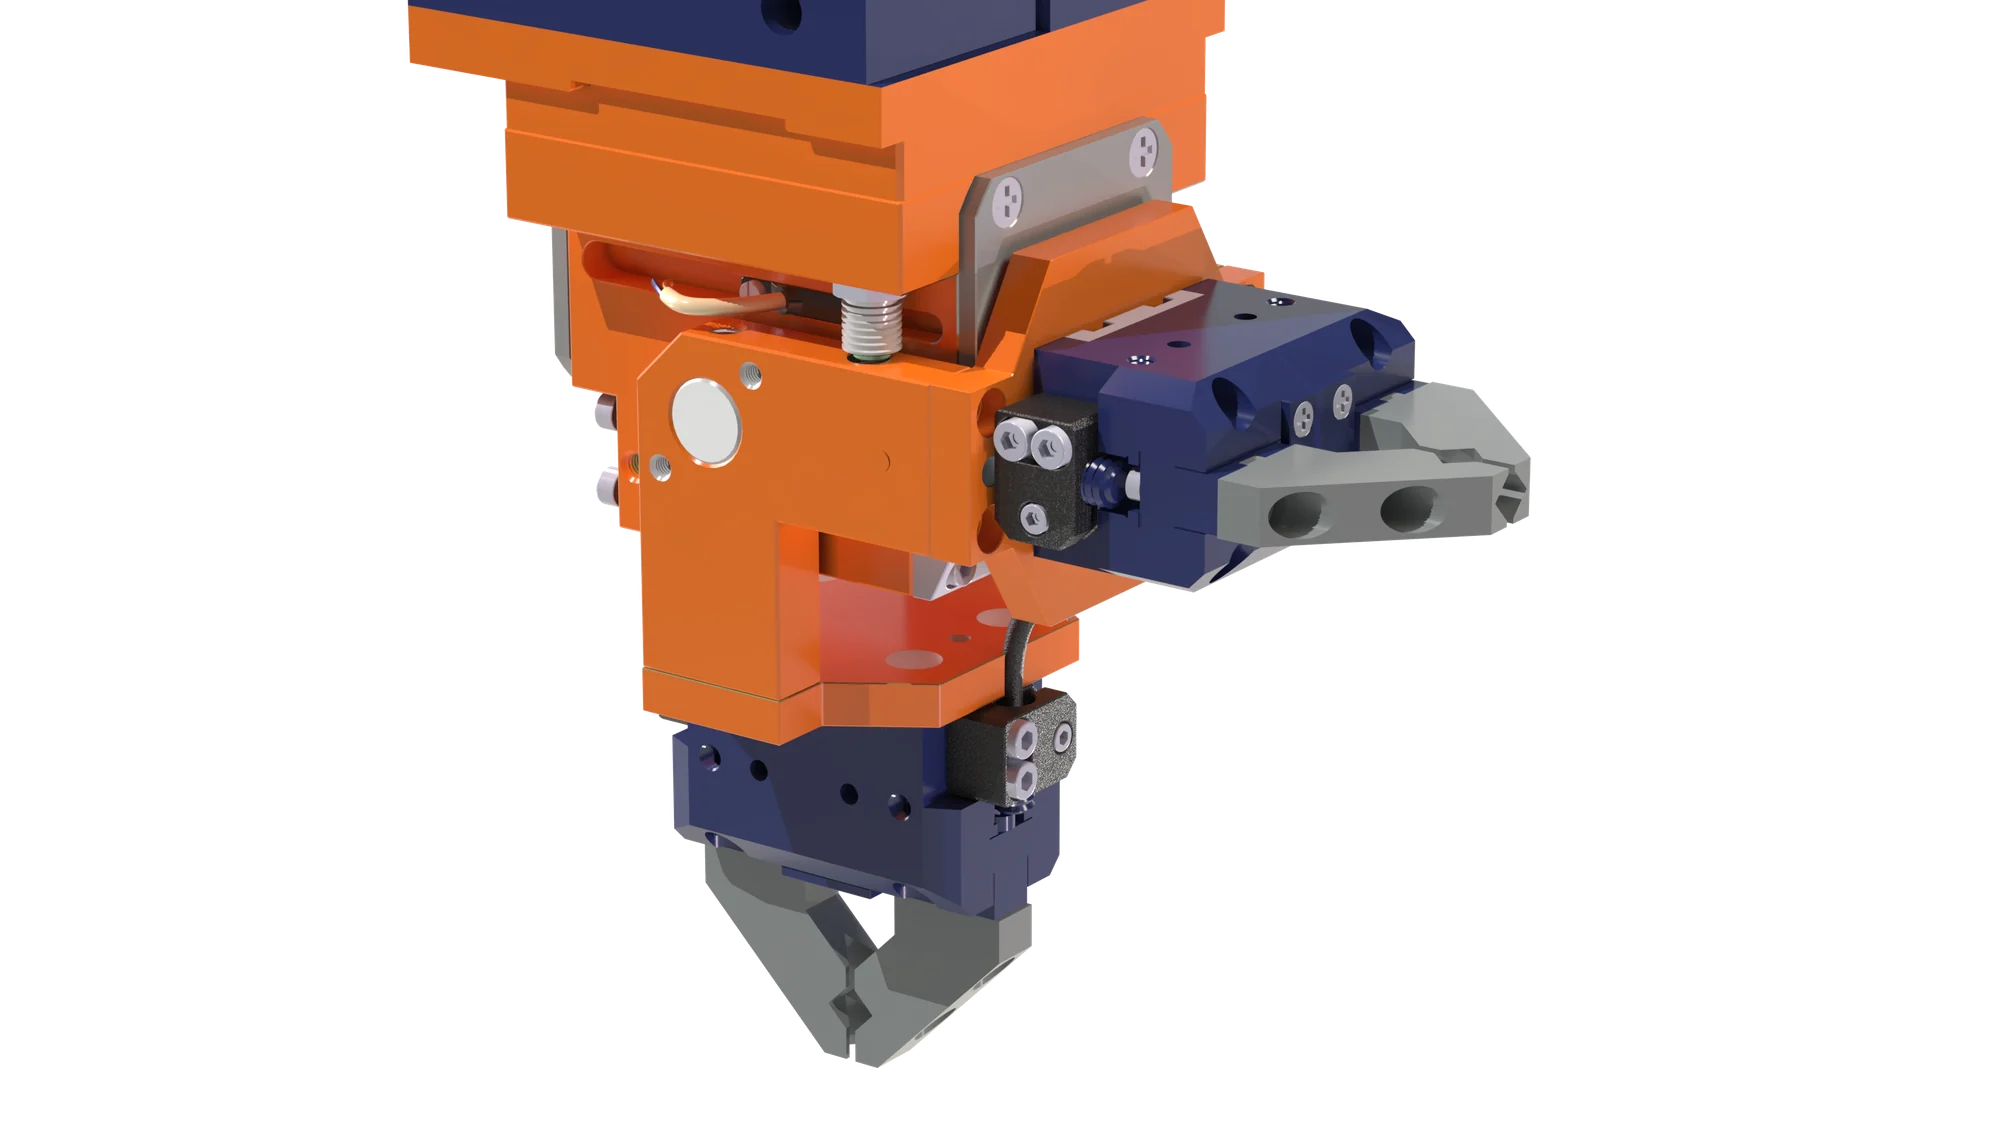
  • Eixo Z telescópico

A estrutura de uma coluna e o eixo em balanço permitem estudar o acesso ao ponto de retirada. O Z telescópico é uma opção para compatibilizar o movimento vertical com o espaço disponível.

O que avaliar no processo
  • Geometria e condição de pega da peça.
  • Ponto de retirada e destino após a extração.
  • Sincronismo com o ciclo da injetora.

Carga, cursos, ciclo e ferramenta são dimensionados em conjunto para a aplicação.

Avalie sua aplicação Ver dimensões e especificações

Detalhamento técnico

Dimensões e especificações CR-NX-1C
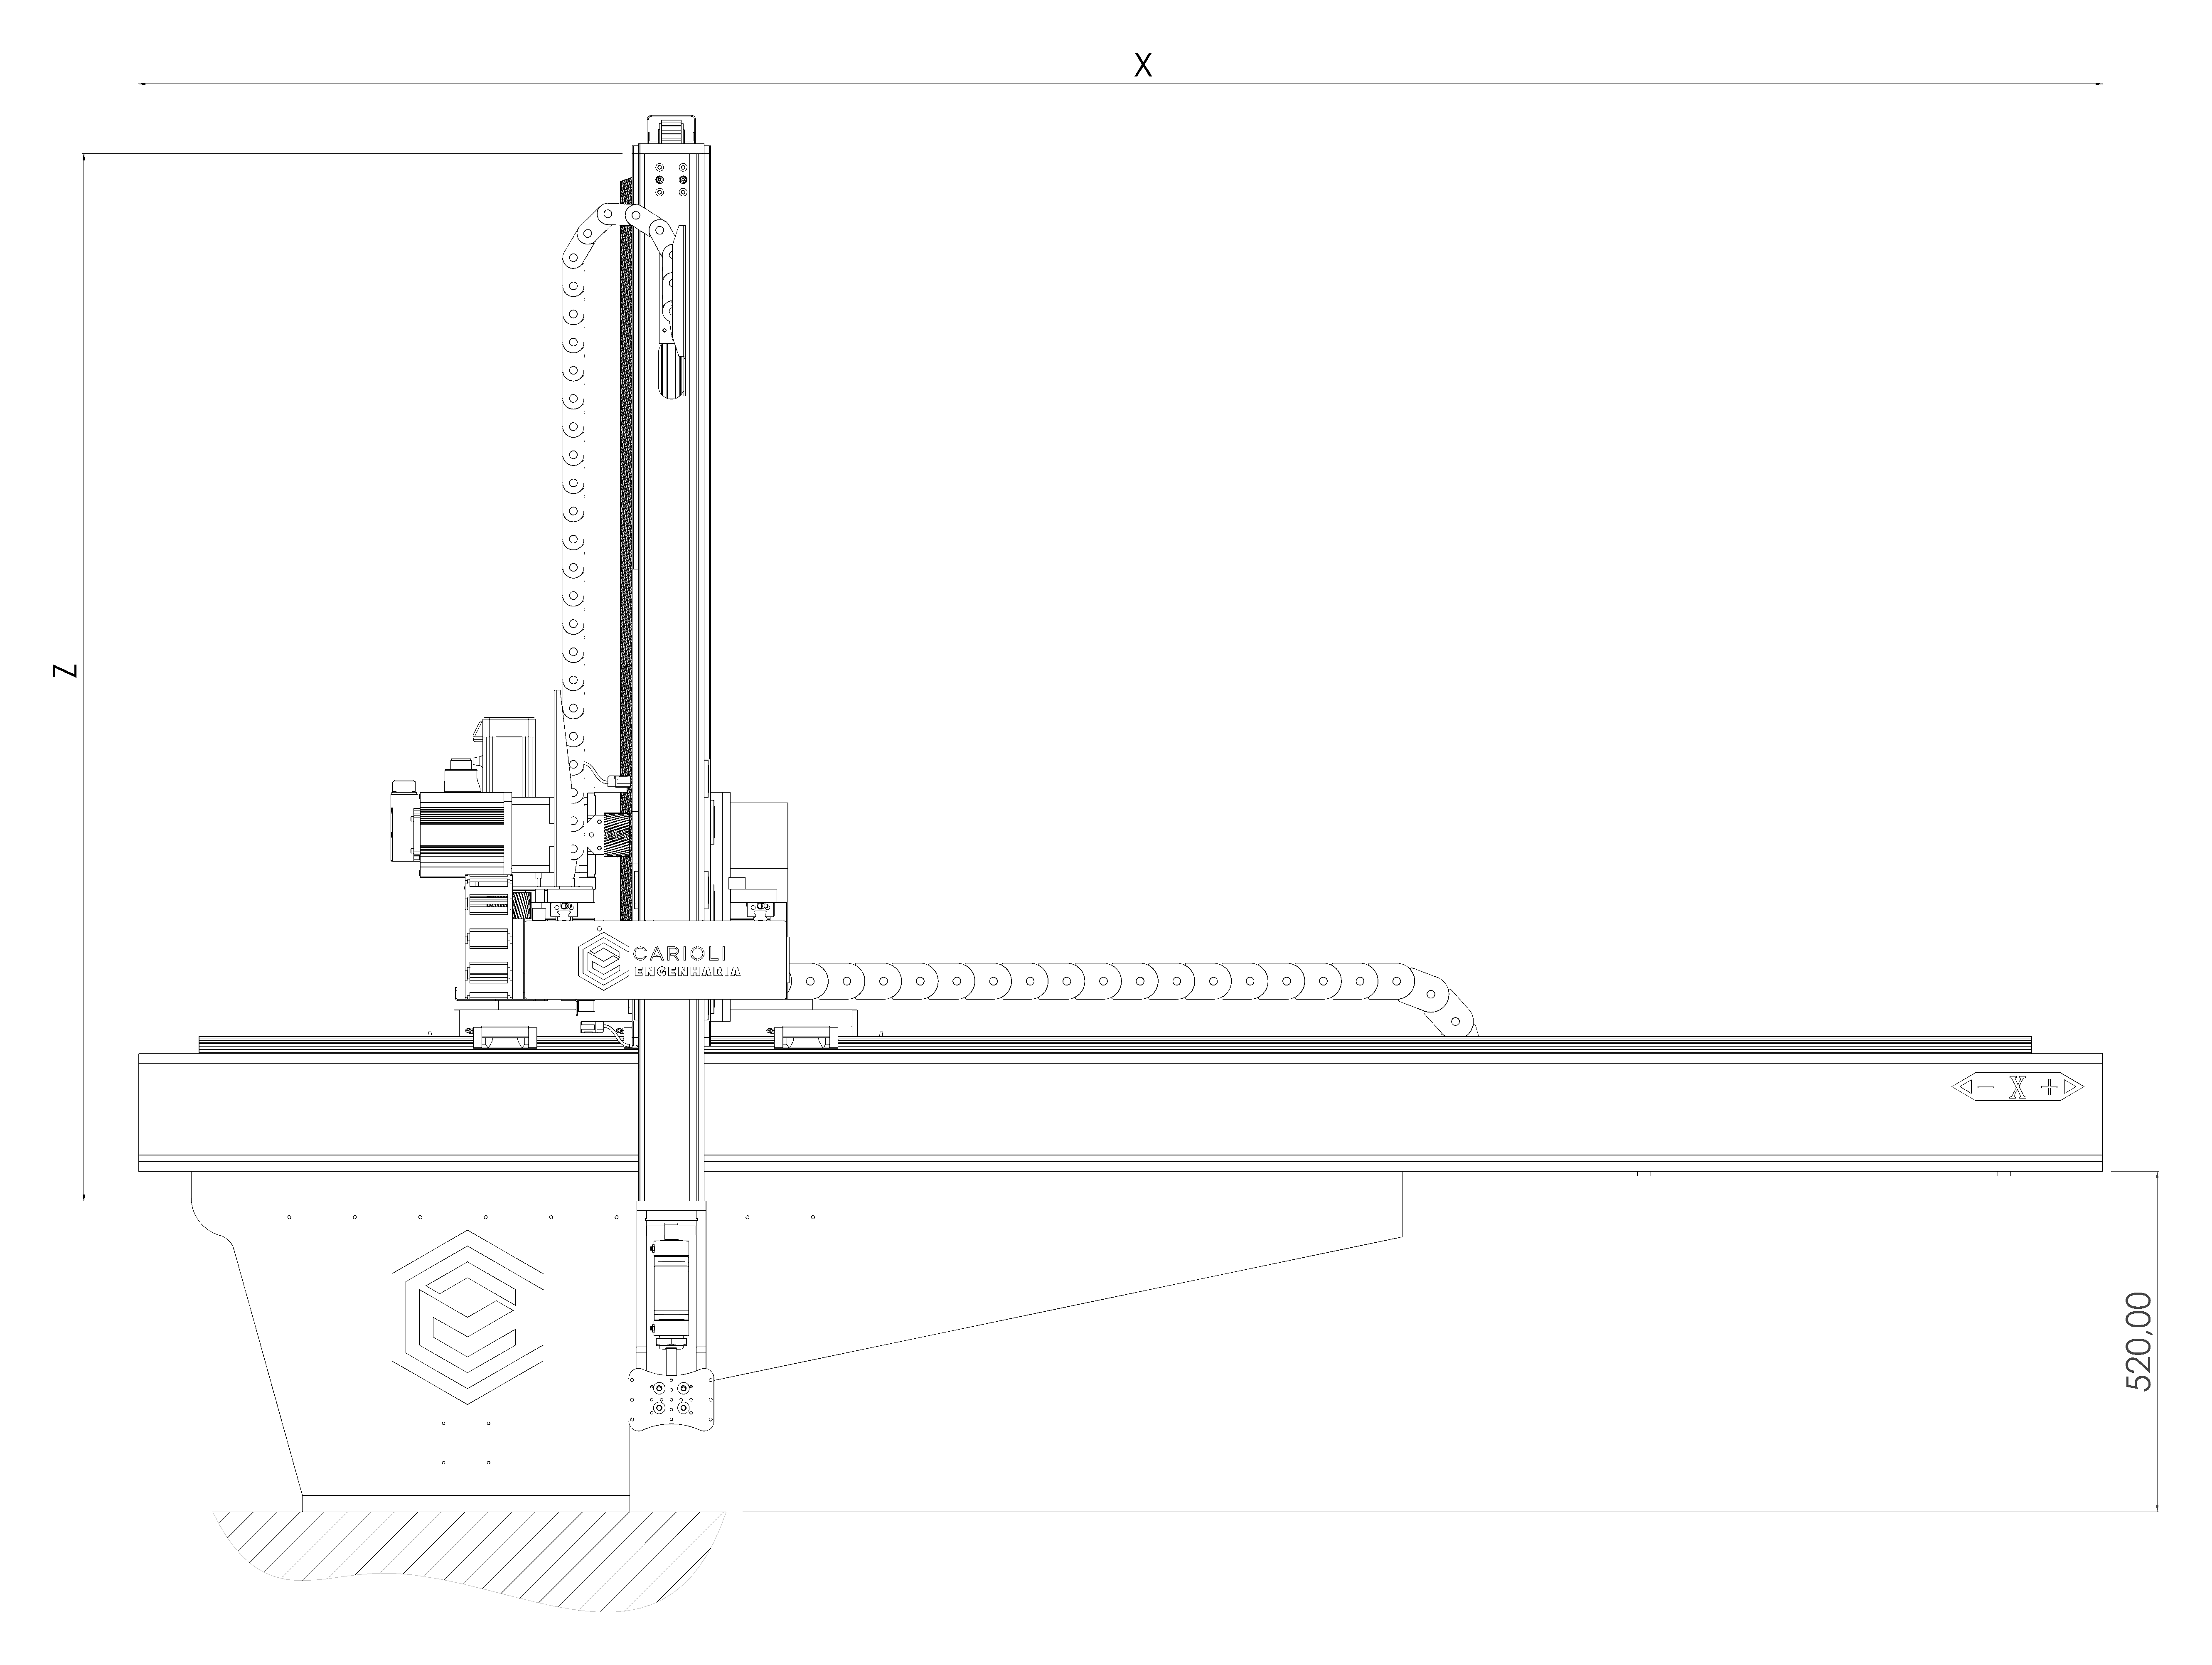
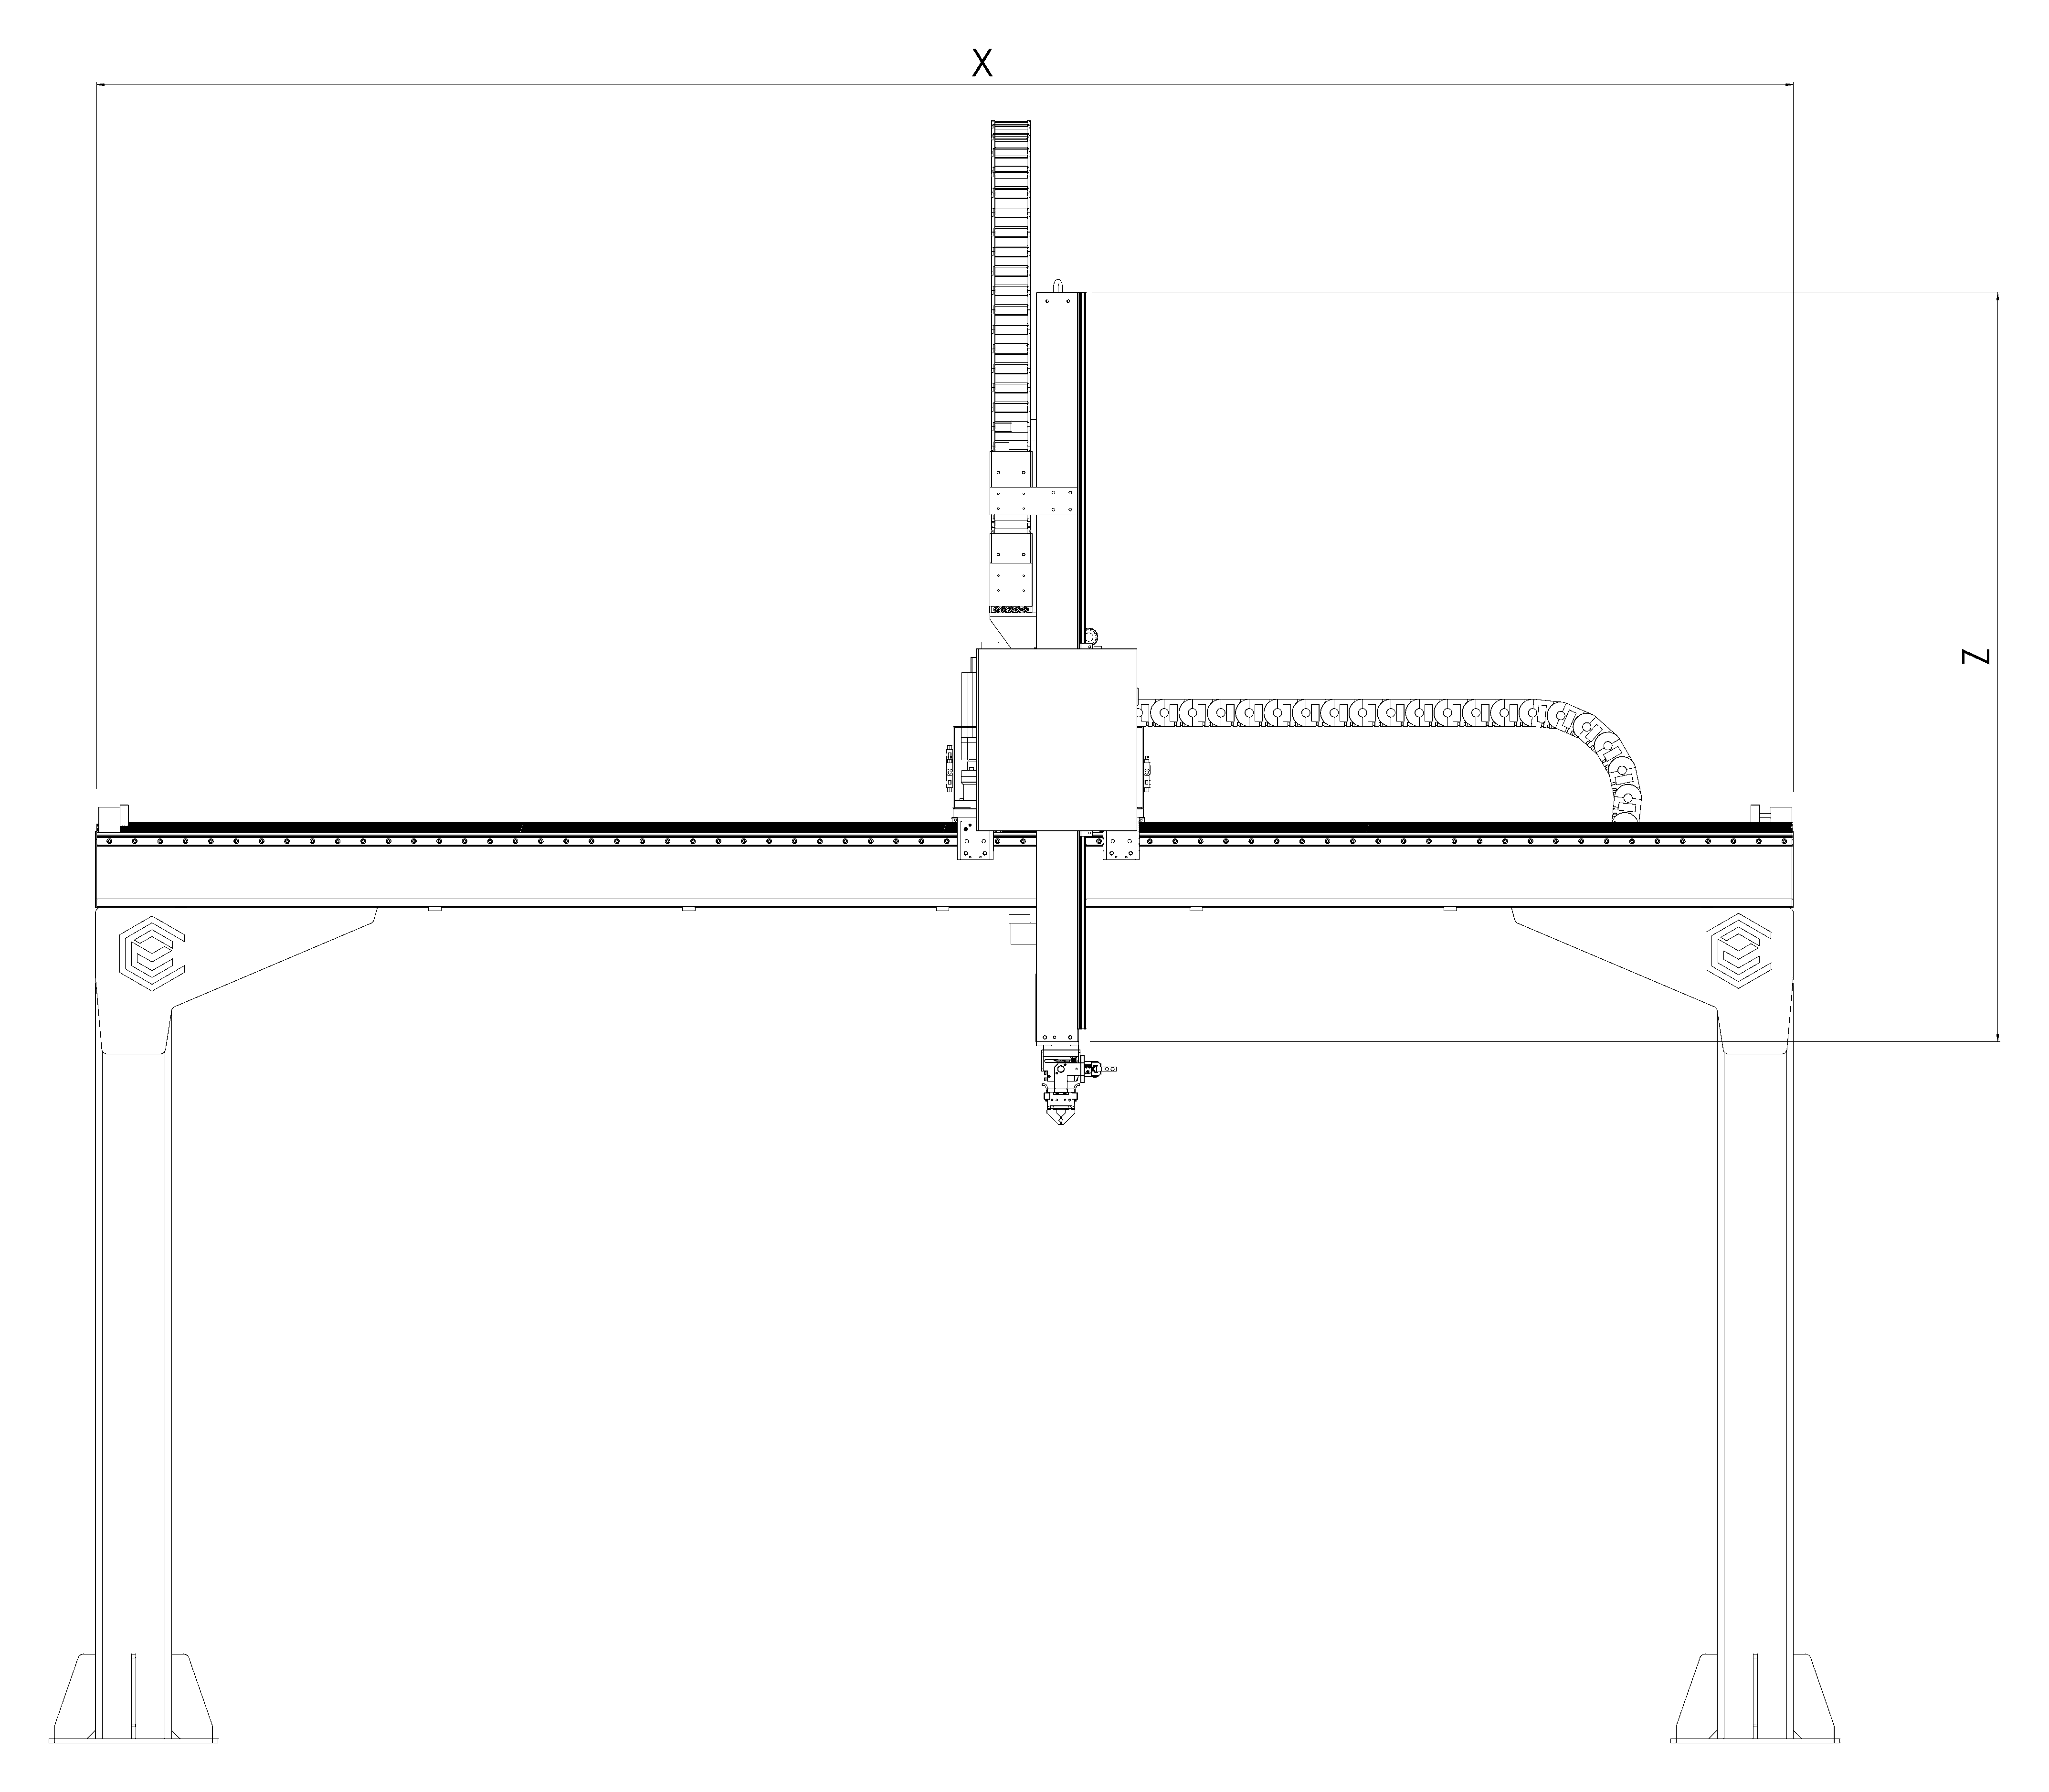
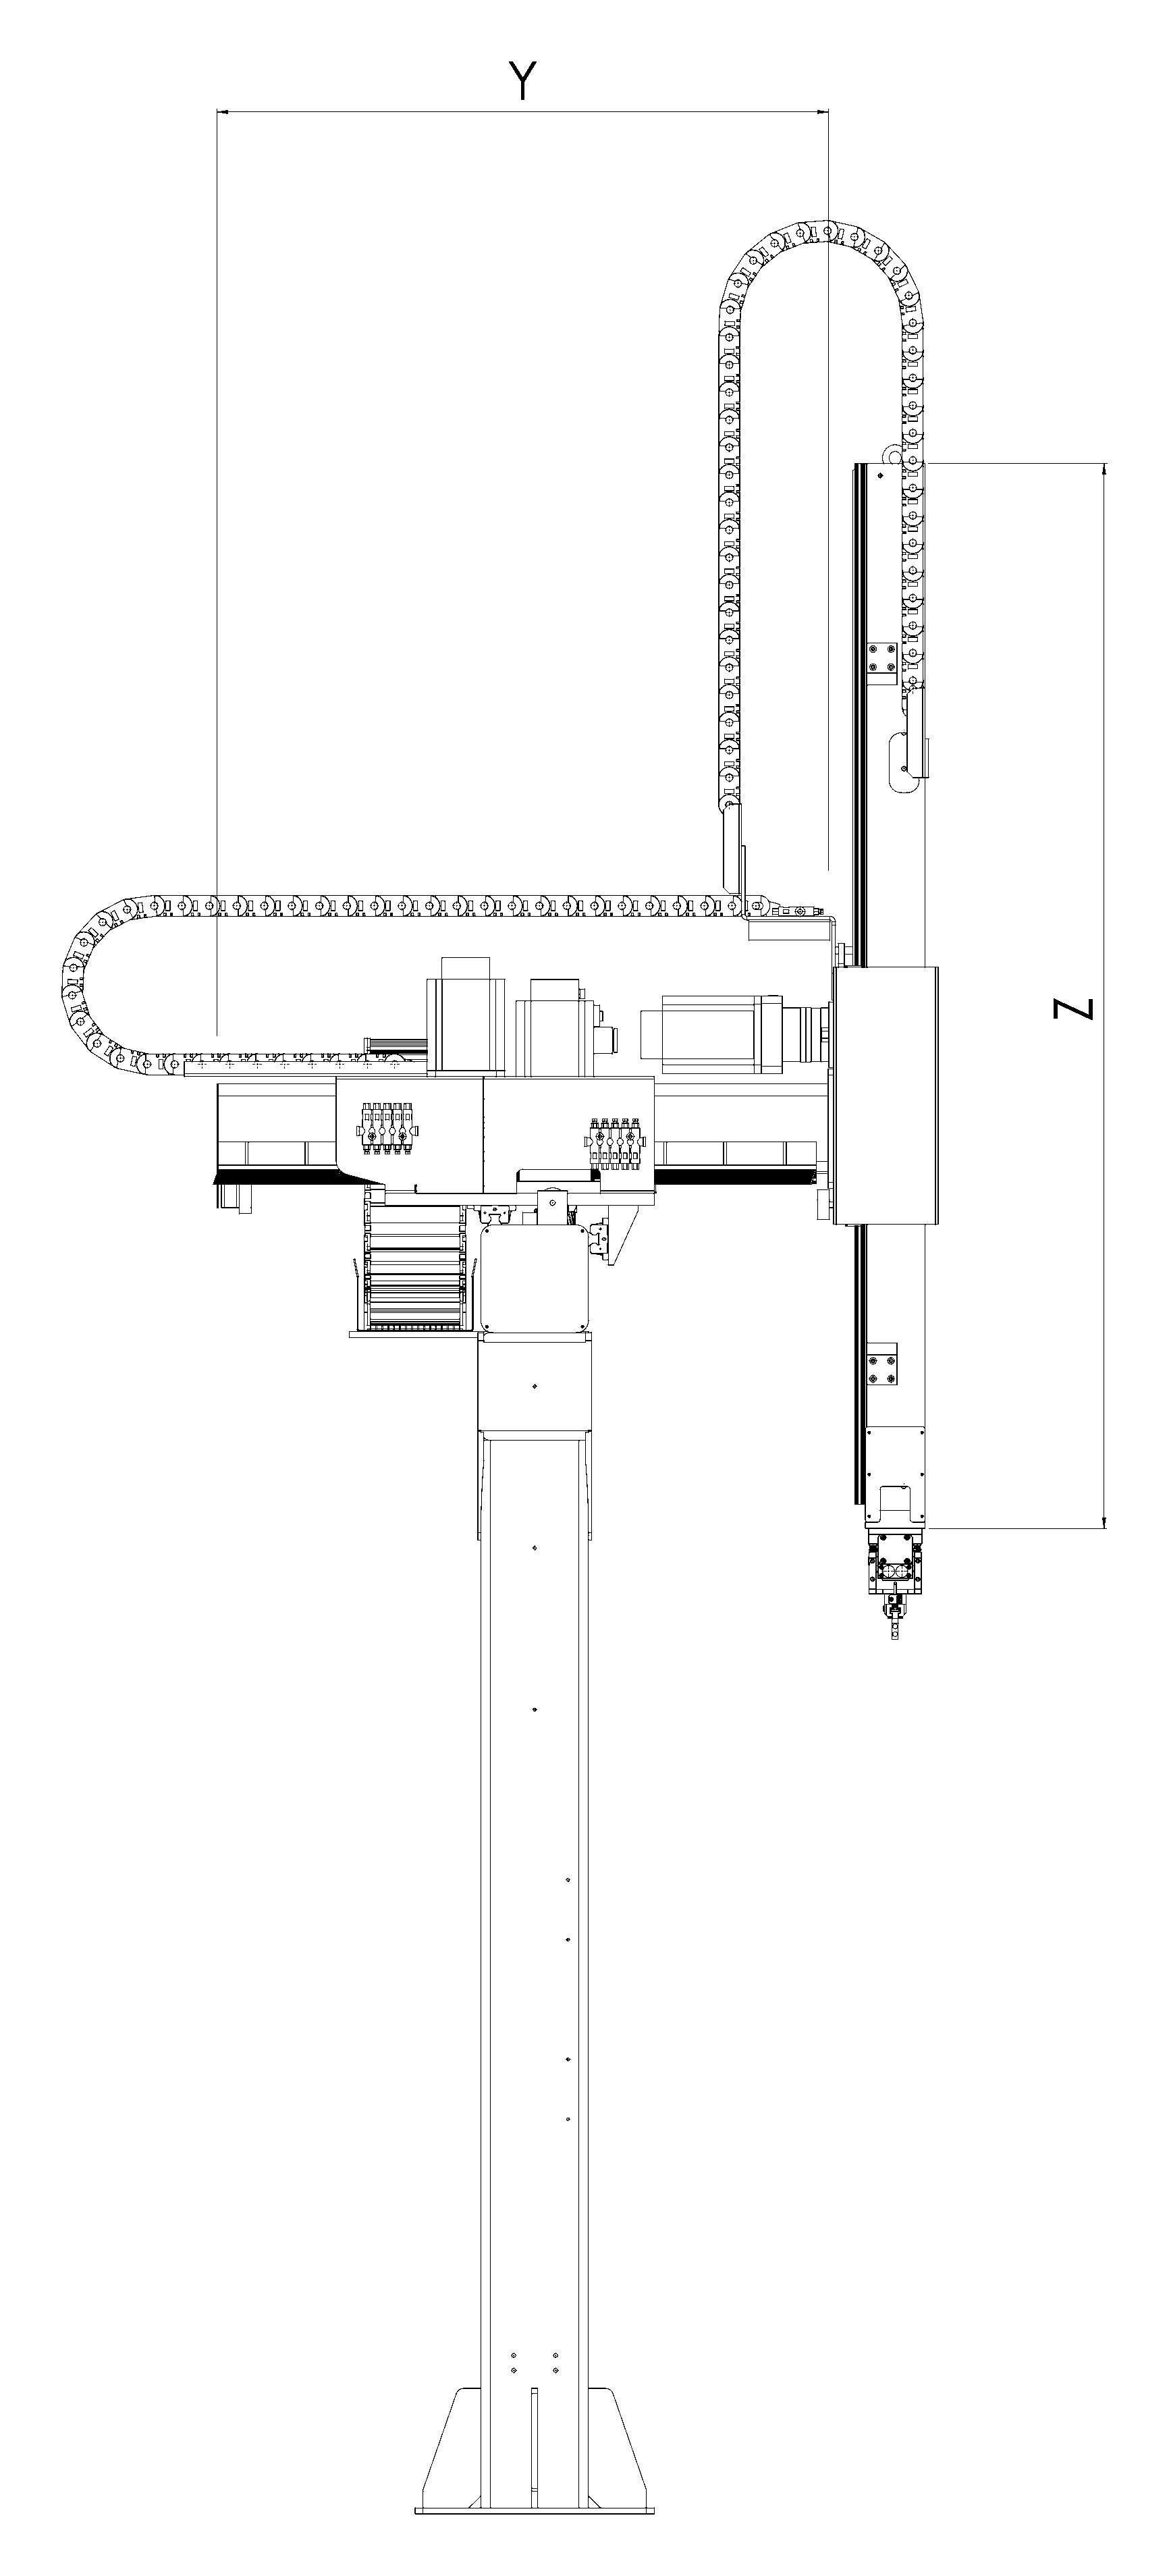
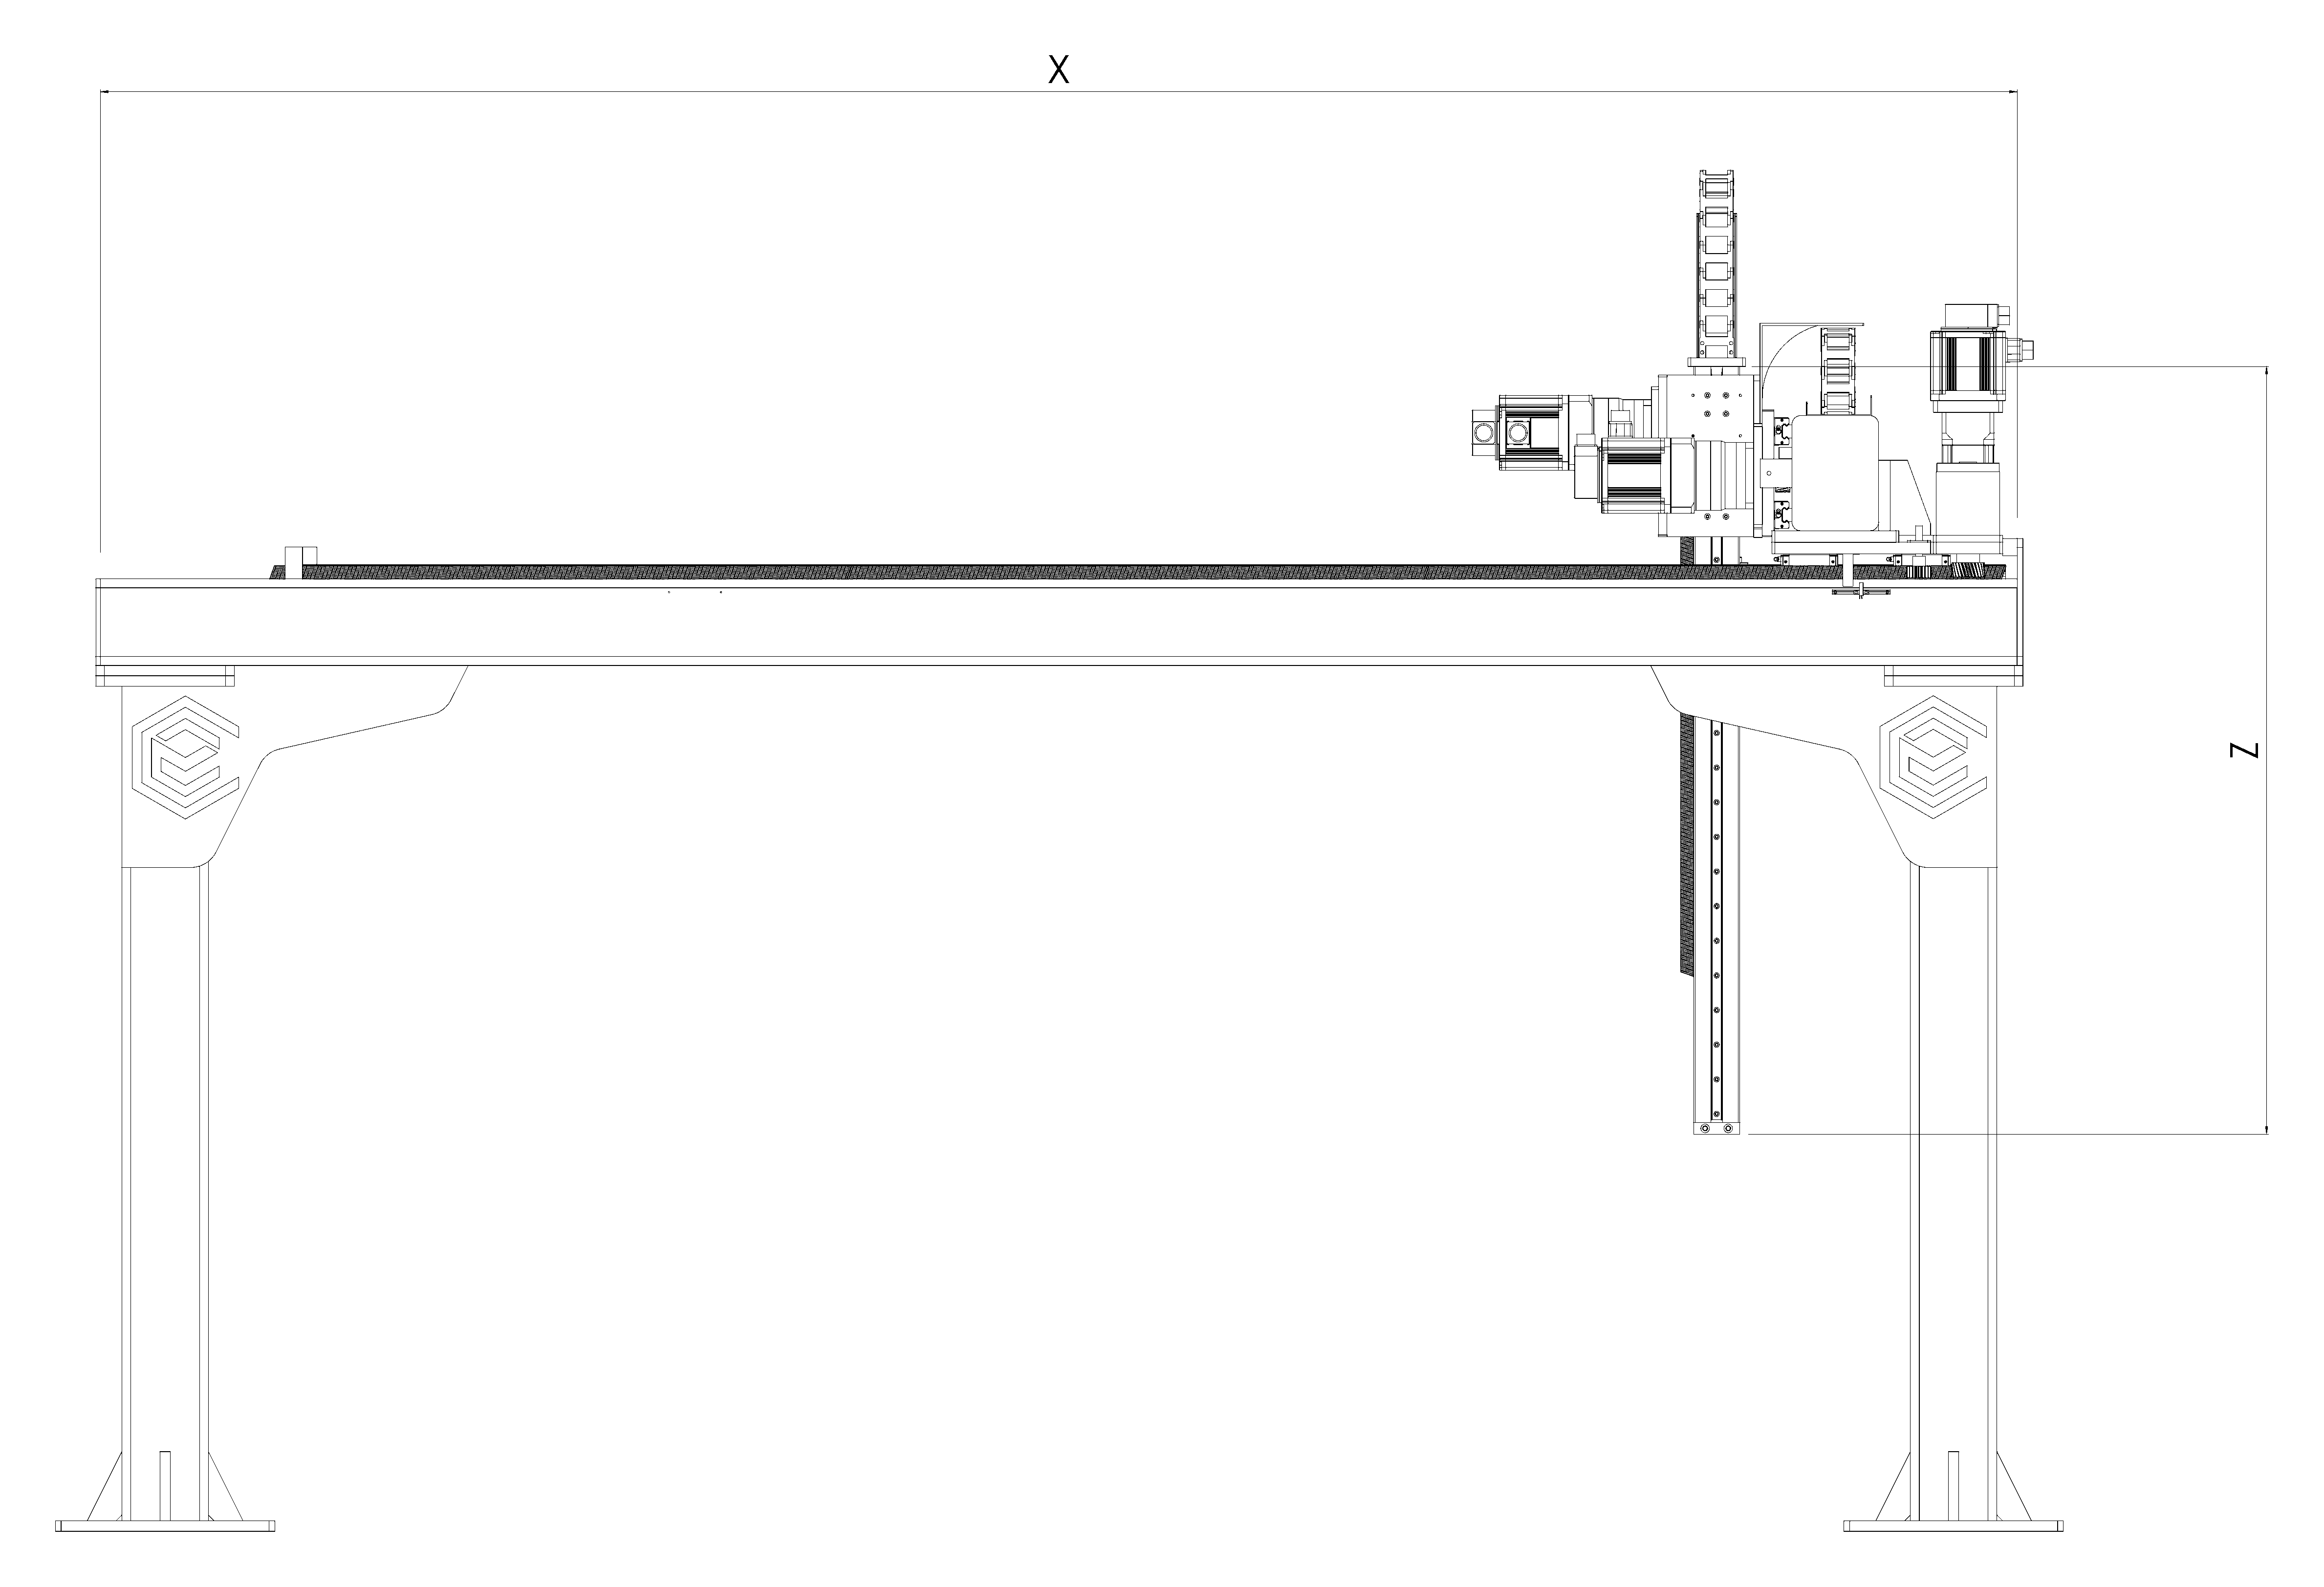
Desenho técnico do robô cartesiano CR-NX-1C da Carioli Engenharia em vista frontal, com cotas variáveis X e Z.
Vista frontalX / Z
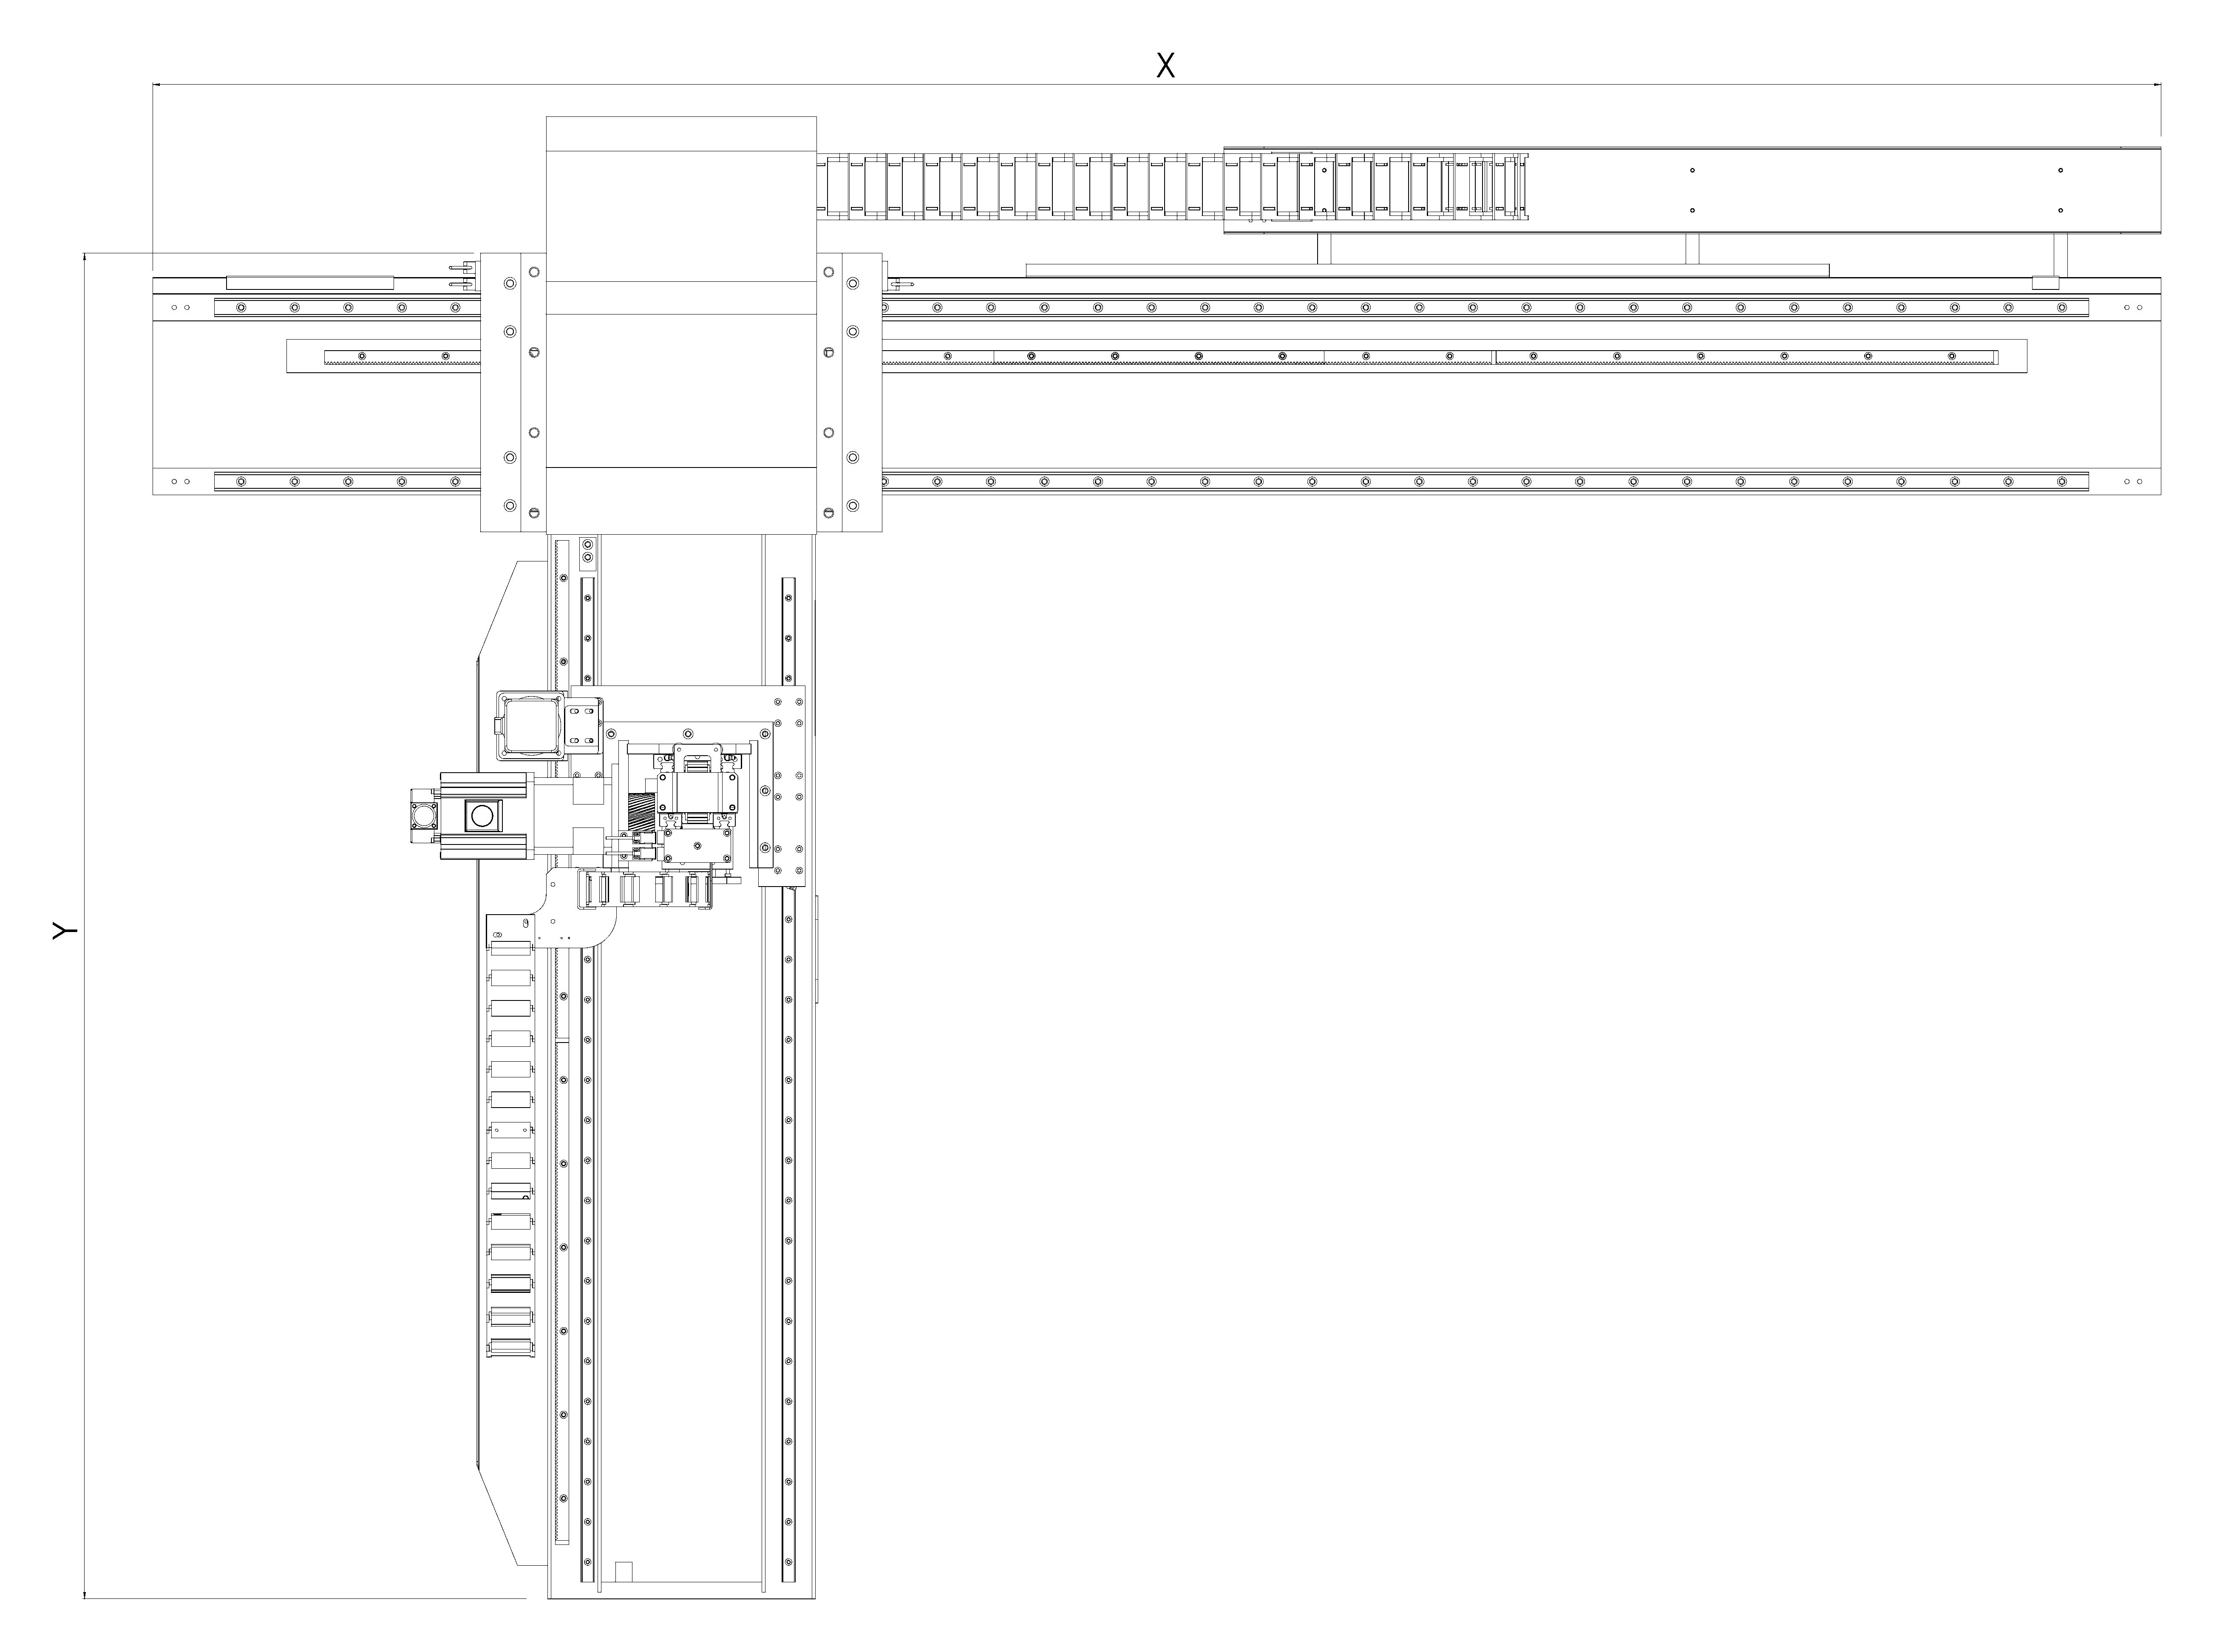
Desenho técnico do robô cartesiano CR-NX-1C da Carioli Engenharia em vista superior, com cotas variáveis X e Y.
Vista superiorX / Y

Vistas de referência das pranchas Carioli. X, Y e Z indicam dimensões variáveis do projeto. Consulte os cursos úteis e os comprimentos totais na tabela.

Selecione uma vista para ampliar os detalhes.

Faixas propostas de pré-dimensionamento, sujeitas à validação do conjunto. Os máximos de carga, curso e velocidade dependem da configuração e não são automaticamente simultâneos.

Especificações técnicas do CR-NX-1C
ParâmetroMínimoMáximo
Cargas
Carga de produtokg-15
Massa de ferramenta e acessórioskg-5
Carga total na interfacekg-20
Cursos úteis e comprimentos totais dos eixos
Curso útil Xmm5001.500
Comprimento total do eixo Xmm1.1002.100
Curso útil Ymm300800
Comprimento total do eixo Ymm1.0001.500
Curso útil Z telescópico — referênciamm3001.200
Comprimento total Z — referênciamm5501.450
Z telescópico estendido — opcional
Comprimento total do eixo Zmm-4.000
Curso útil Z na versão de 4.000 mm (previsto)mm3.3003.350
Cremalheira helicoidal — cenário de carga máxima
Servos X / Y / ZW750 / 400 / 400
Redução motor/pinhão X / Y / Z5:1 / 5:1 / 25:1
Rotação nominal dos servosrpm3000
Velocidade Xm/s0,001,00
Velocidade Ym/s0,001,00
Velocidade Zm/s0,000,40
Aceleração Xm/s²0,001,50
Aceleração Ym/s²0,001,50
Aceleração Zm/s²0,000,50
Alternativas de transmissão — cursos e velocidades próprios
Fuso XCurso útil 500 a 1000 mm; velocidade 0 a 0,31 m/s.
Fuso YCurso útil 300 a 800 mm; velocidade 0 a 0,44 m/s.
Fuso Z diretoCurso útil 300 a 800 mm; velocidade 0 a 0,22 m/s.
Correia sincronizadora X / YCurso útil X / Y: 500–1500 / 300–800 mm; velocidade: 0 a 1,00 m/s.

A carga total na interface soma produto, ferramenta e acessórios. Os comprimentos totais são dos eixos; não representam a altura de instalação. “-” indica mínimo não especificado.

Condições de configuração
Fusos
acionamento direto 1:1, apoio fixo-apoiado e aceleração até 0,50 m/s²; motores X / Y / Z de 750 / 400 / 400 W. O fuso em Z corresponde à versão direta, sem telescopia.
Correias
motores do cenário horizontal e reduções X / Y de 5:1 / 5:1. Perfil, largura e cordonel dependem da seleção do conjunto.
Z por cremalheira
400 W e redução 25:1; velocidade de 0,40 m/s com aceleração até 0,50 m/s². Cálculo com relação telescópica 2:1 assumida; confirmar massas efetivas, relação entre estágios e retenção segura do eixo.
Z telescópico estendido
opção com cremalheira e correia, disponível para 1C e 1P. Exige dimensionamento específico; as cargas e velocidades de referência não se transferem automaticamente para a opção de 4.000 mm.
Referências de componentes: DeltaHIWIN

Pick & place

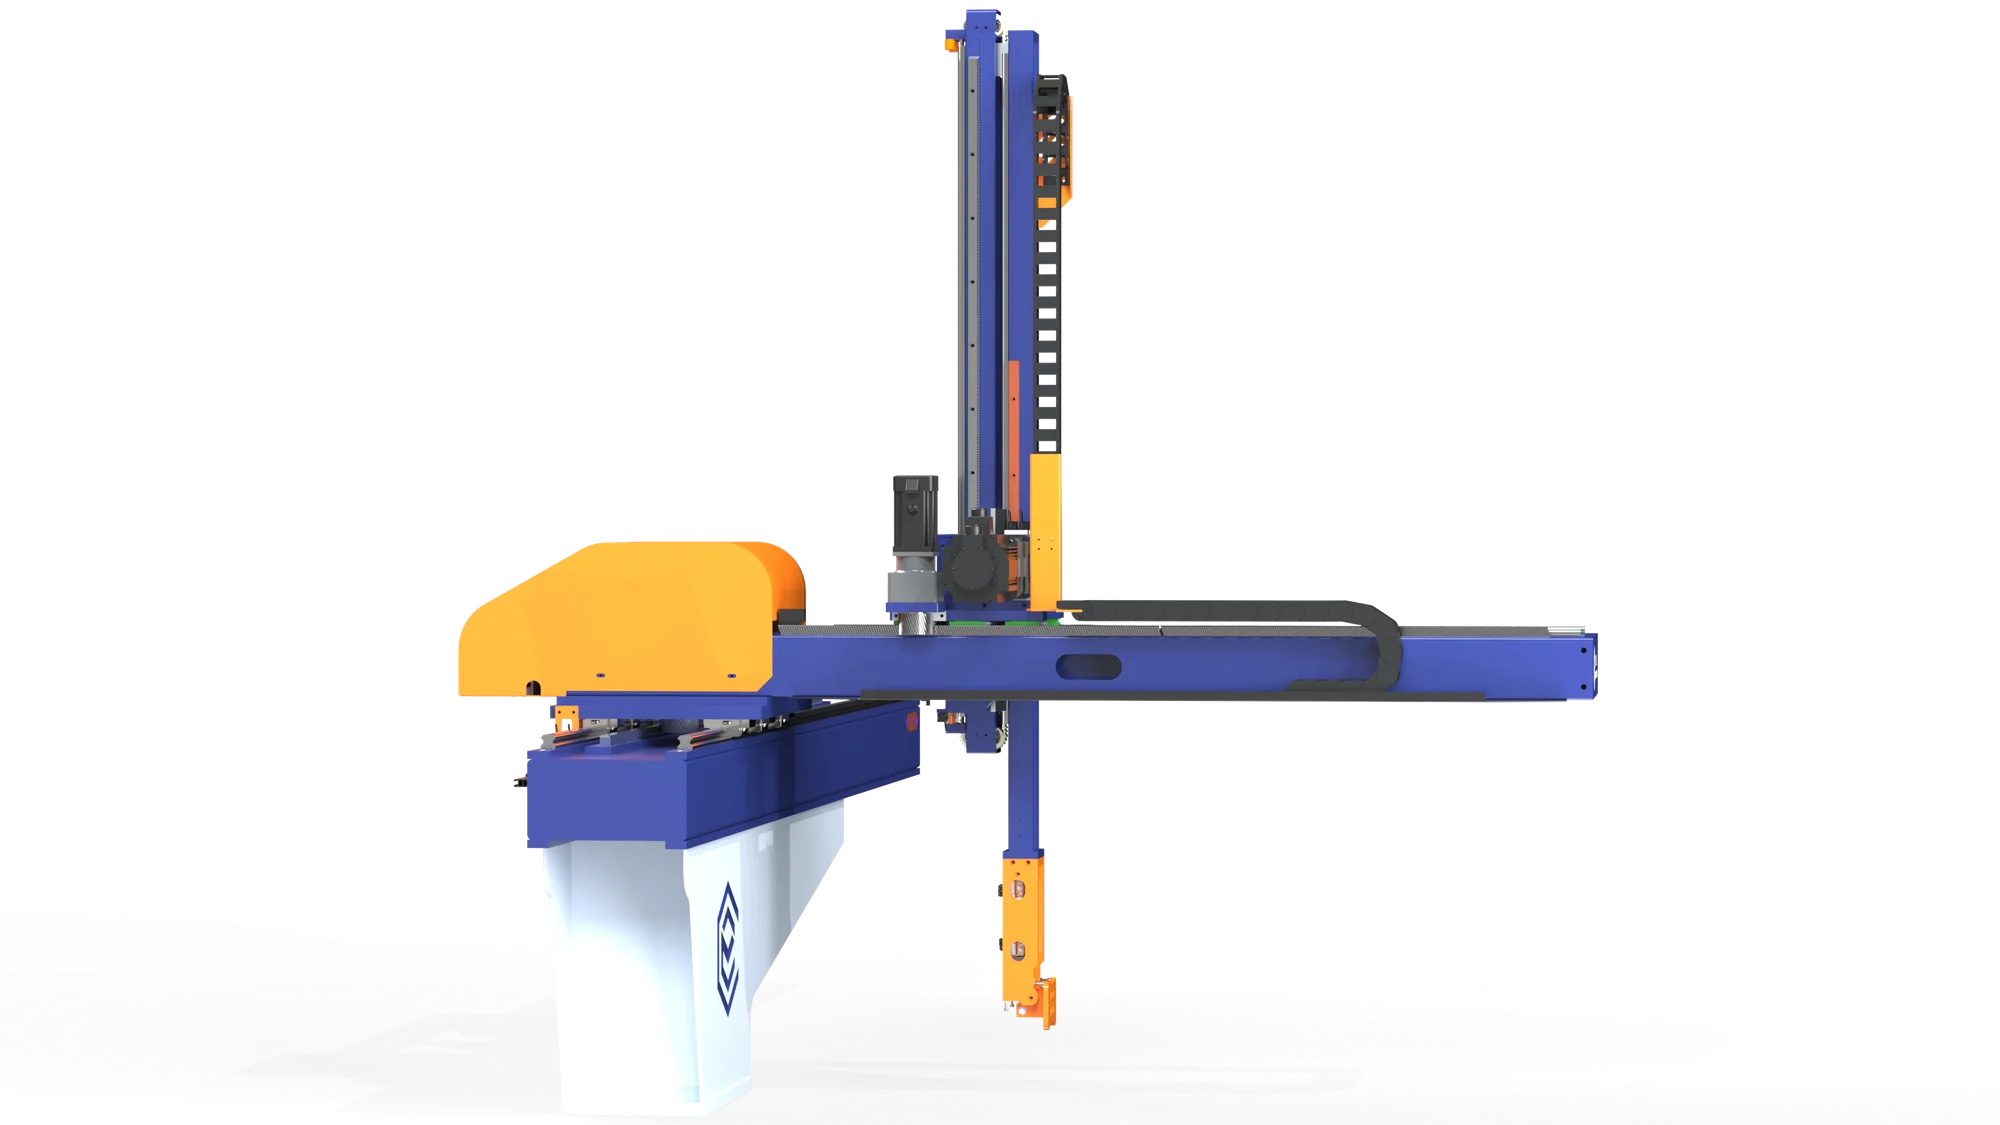
CR-NX-1P

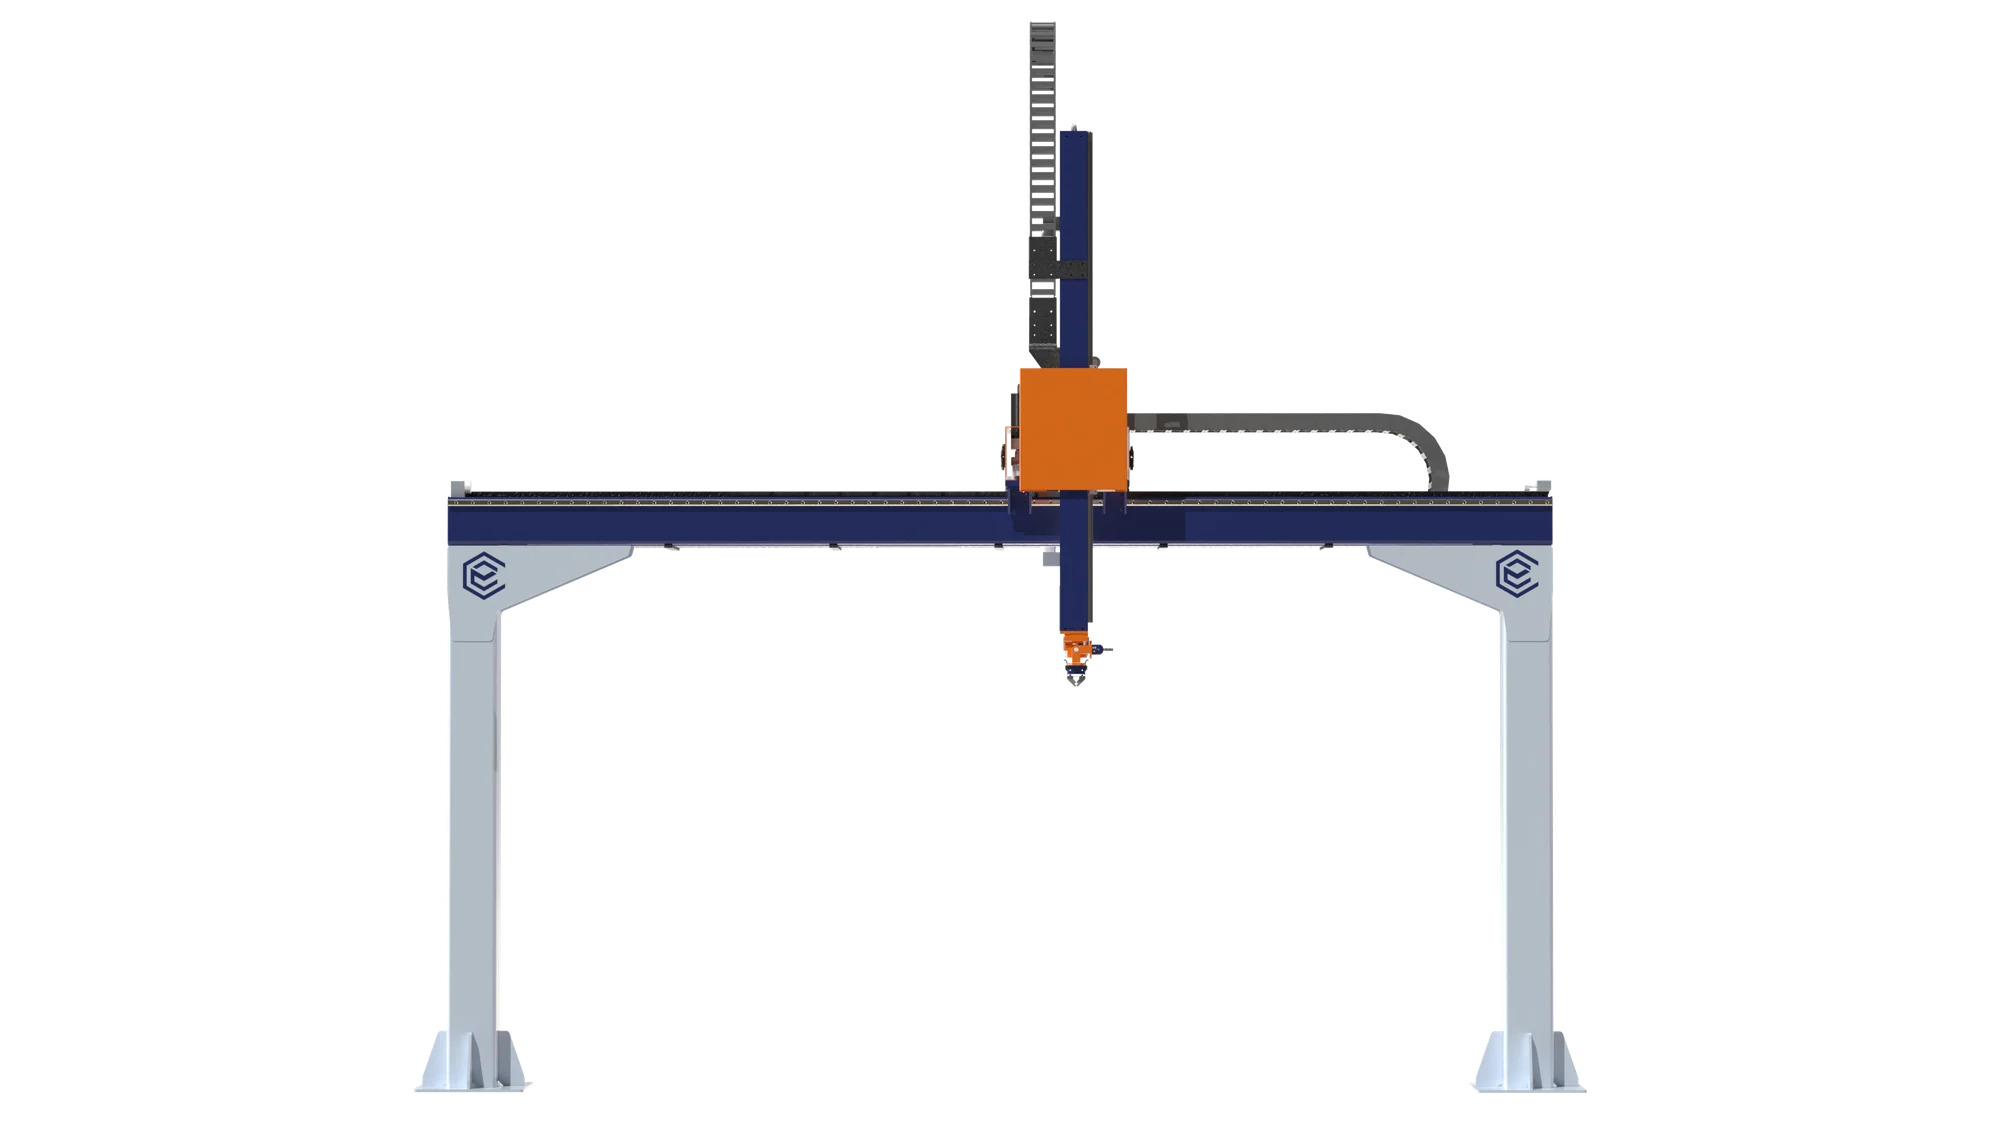
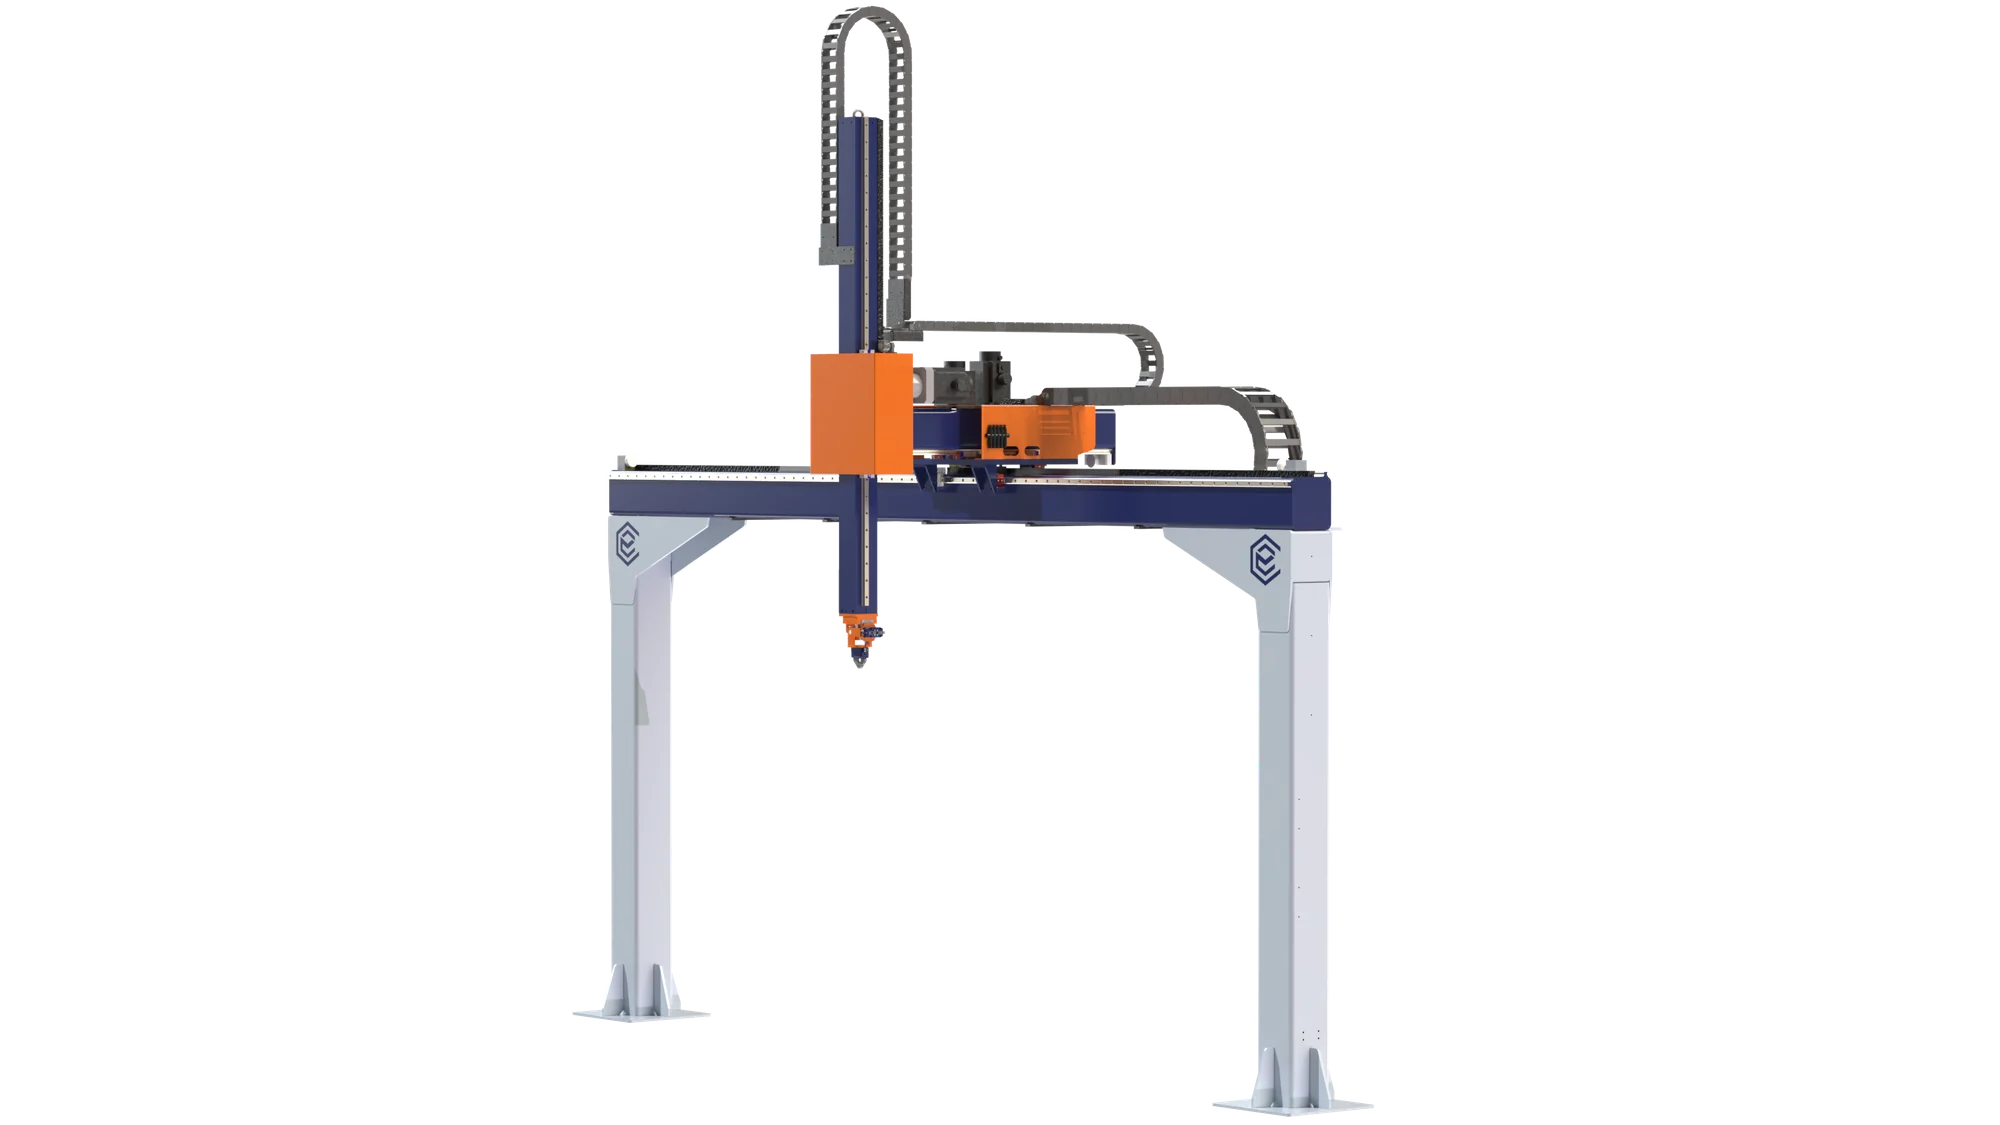
Modelo com um pórtico, utilizado principalmente em operações de pegar, transferir e posicionar produtos.

  • Transferência entre estações
  • Opção de Z telescópico

O pórtico sustenta o conjunto de movimentação, com eixo Y em balanço. A ferramenta de pega acompanha o produto e a operação. O eixo Z também pode receber configuração telescópica.

O que avaliar no processo
  • Posições de origem e destino do produto.
  • Trajetória, orientação e estabilidade da carga.
  • Cadência e integração com as estações.

Carga, cursos, ciclo e ferramenta são dimensionados em conjunto para a aplicação.

Avalie sua aplicação Ver dimensões e especificações

Detalhamento técnico

Dimensões e especificações CR-NX-1P

Desenho técnico do robô cartesiano CR-NX-1P da Carioli Engenharia em vista frontal, com cotas variáveis X e Z.
Vista frontalX / Z
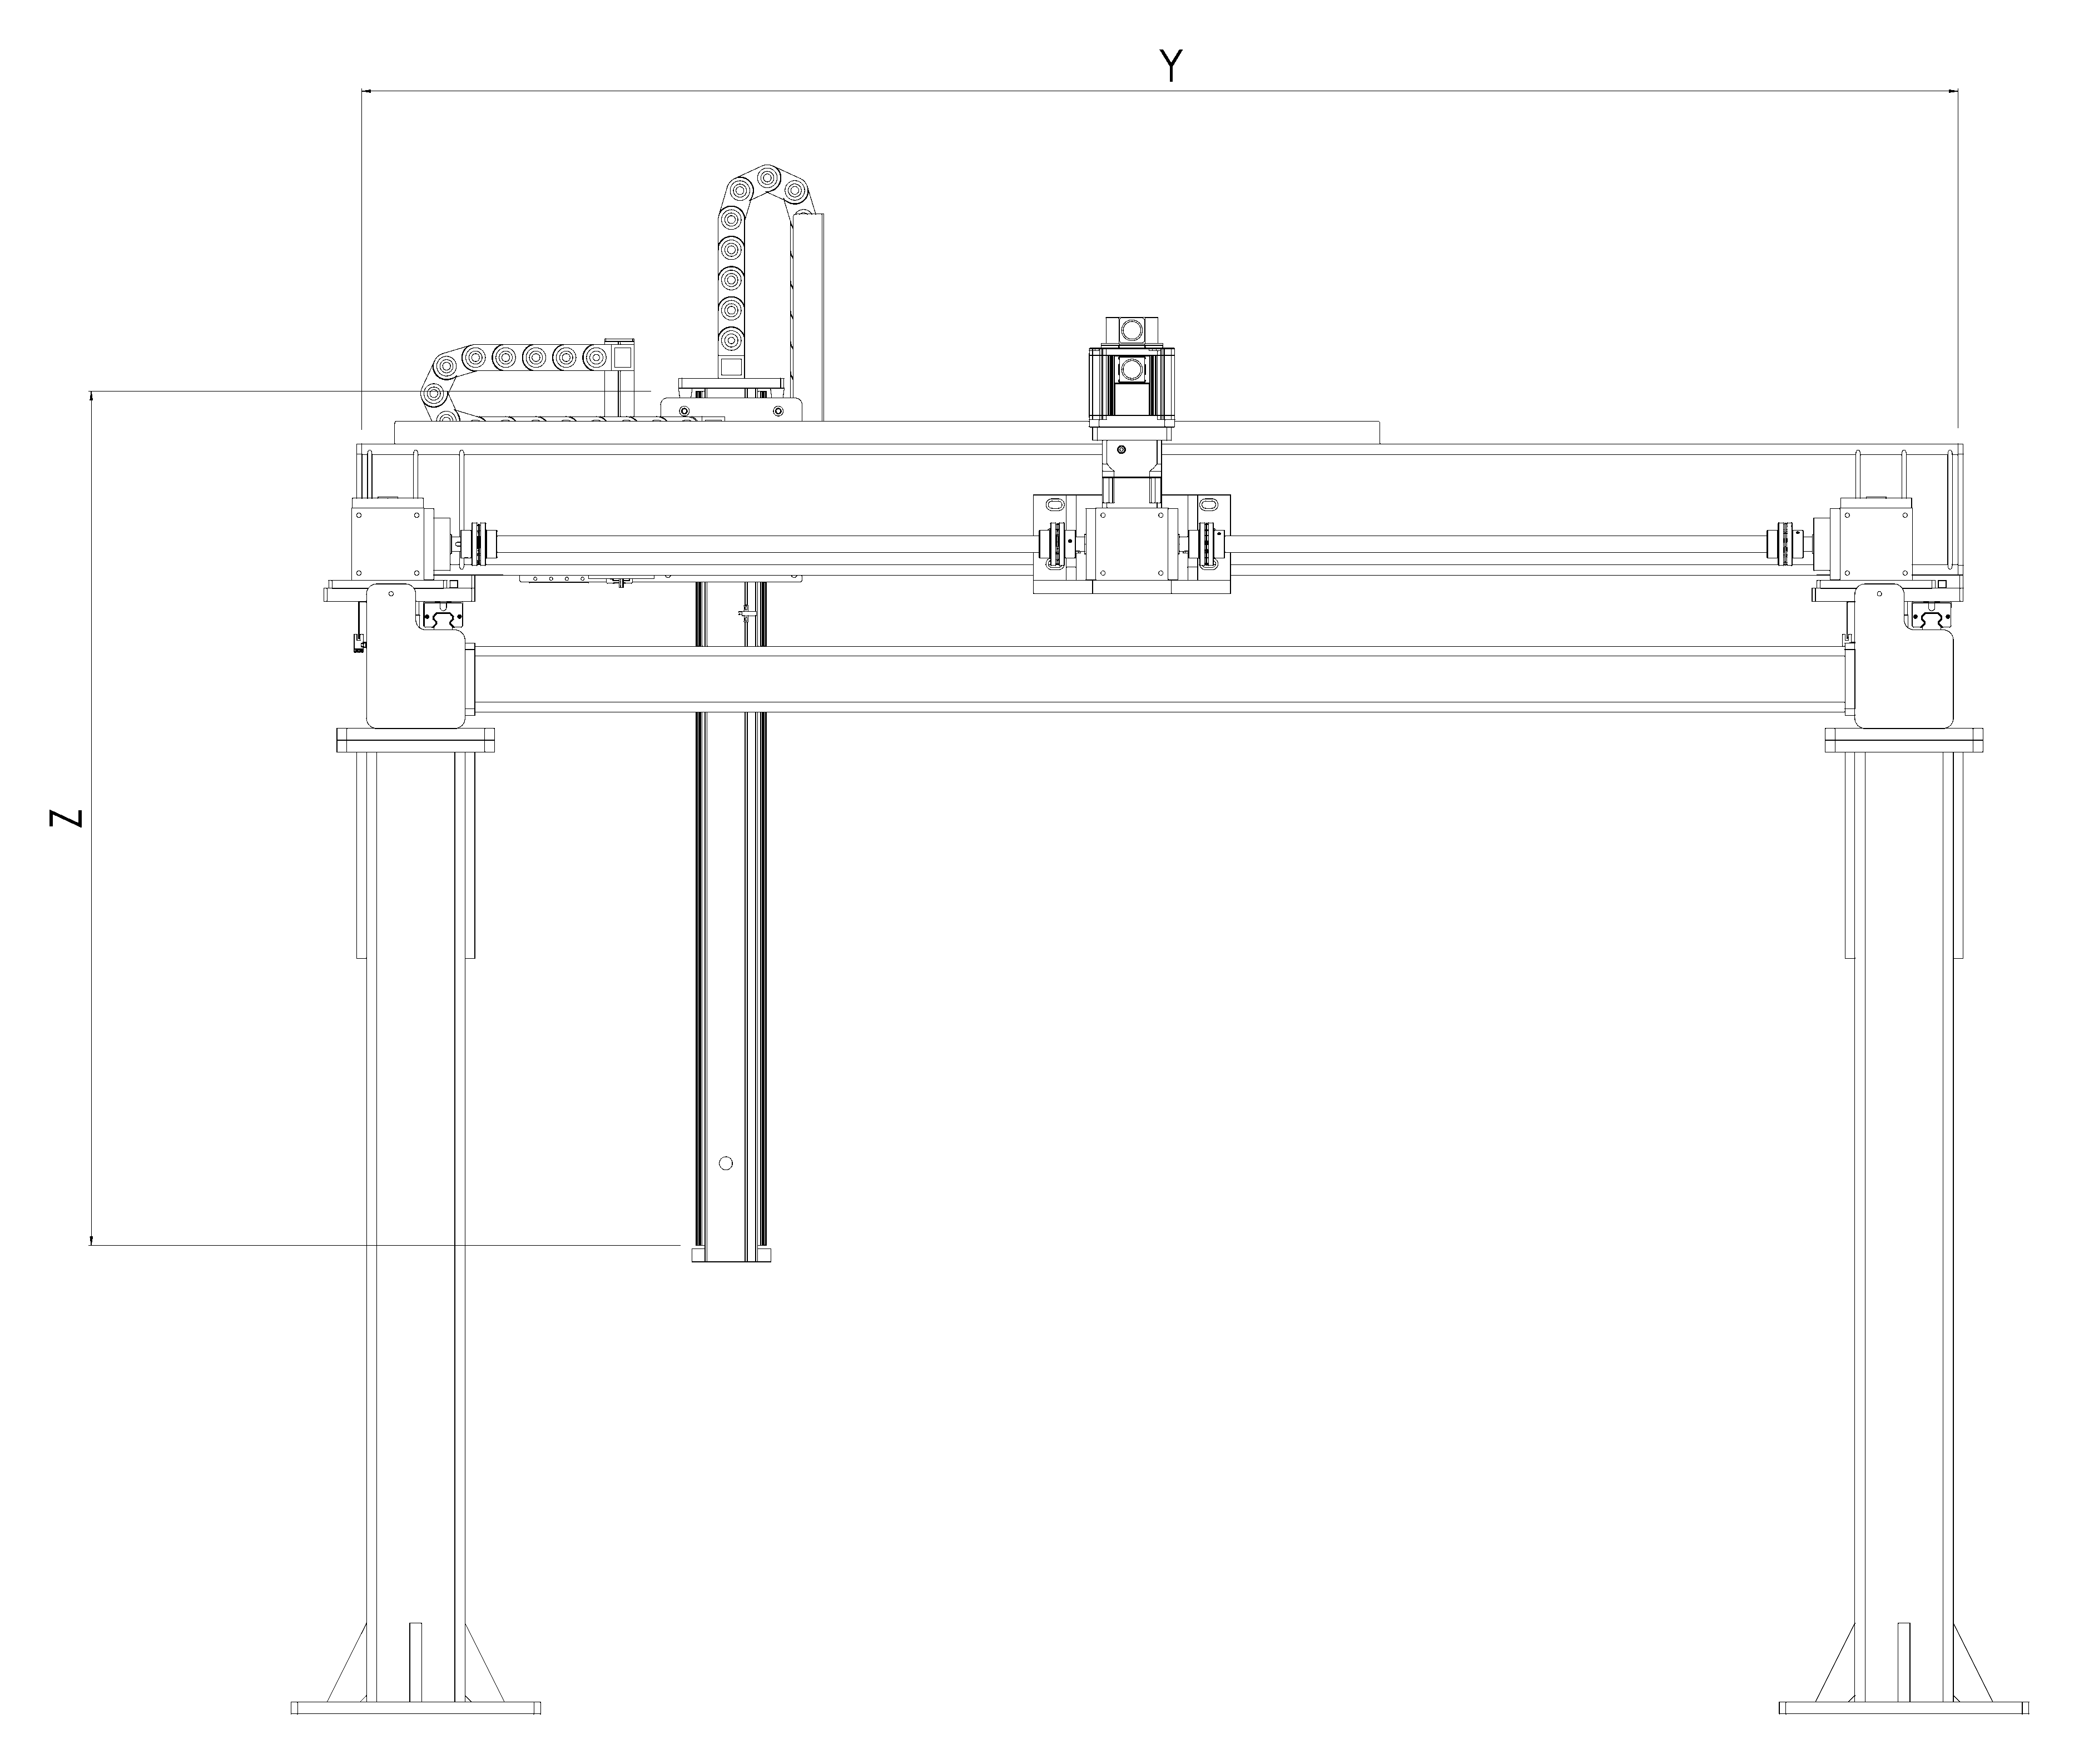
Desenho técnico do robô cartesiano CR-NX-1P da Carioli Engenharia em vista lateral, com cotas variáveis Y e Z.
Vista lateralY / Z

Vistas de referência das pranchas Carioli. X, Y e Z indicam dimensões variáveis do projeto. Consulte os cursos úteis e os comprimentos totais na tabela.

Selecione uma vista para ampliar os detalhes.

Faixas propostas de pré-dimensionamento, sujeitas à validação do conjunto. Os máximos de carga, curso e velocidade dependem da configuração e não são automaticamente simultâneos.

Especificações técnicas do CR-NX-1P
ParâmetroMínimoMáximo
Cargas
Carga de produtokg-40
Massa de ferramenta e acessórioskg-10
Carga total na interfacekg-50
Cursos úteis e comprimentos totais dos eixos
Curso útil Xmm8003.000
Comprimento total do eixo Xmm1.3003.500
Curso útil Ymm4001.200
Comprimento total do eixo Ymm9501.750
Curso útil Z direto — referênciamm4001.500
Comprimento total Z — referênciamm1.0502.150
Z telescópico estendido — opcional
Comprimento total do eixo Zmm-4.000
Curso útil Z na versão de 4.000 mm (previsto)mm3.3003.350
Cremalheira helicoidal — cenário de carga máxima
Servos X / Y / ZW750 / 750 / 1000
Redução motor/pinhão X / Y / Z10:1 / 5:1 / 10:1
Rotação nominal dos servosrpm3000
Velocidade Xm/s0,000,80
Velocidade Ym/s0,001,00
Velocidade Zm/s0,000,50
Aceleração Xm/s²0,001,50
Aceleração Ym/s²0,001,50
Aceleração Zm/s²0,000,80
Alternativas de transmissão — cursos e velocidades próprios
Fuso XCurso útil 800 a 1500 mm; velocidade 0 a 0,40 m/s.
Fuso YCurso útil 400 a 1000 mm; velocidade 0 a 0,34 m/s.
Fuso ZCurso útil 400 a 1200 mm; velocidade 0 a 0,29 m/s.
Correia sincronizadora X / YCurso útil X / Y: 800–3000 / 400–1200 mm; velocidade: 0–0,80 / 0–1,00 m/s.

A carga total na interface soma produto, ferramenta e acessórios. Os comprimentos totais são dos eixos; não representam a altura de instalação. “-” indica mínimo não especificado.

Condições de configuração
Fusos
acionamento direto 1:1, apoio fixo-apoiado e aceleração até 0,50 m/s²; motores X / Y / Z de 750 / 750 / 1.000 W. O fuso em Z corresponde à versão direta, sem telescopia.
Correias
motores do cenário horizontal e reduções X / Y de 10:1 / 5:1. Perfil, largura e cordonel dependem da seleção do conjunto.
Z por cremalheira
1.000 W na configuração direta de referência; conferir massas efetivas, condições térmicas e redutor, pois a margem adicional de torque é limitada.
Z telescópico estendido
opção com cremalheira e correia, disponível para 1C e 1P. Exige dimensionamento específico; as cargas e velocidades de referência não se transferem automaticamente para a opção de 4.000 mm.
Referências de componentes: DeltaHIWIN

Paletização

CR-NX-2P

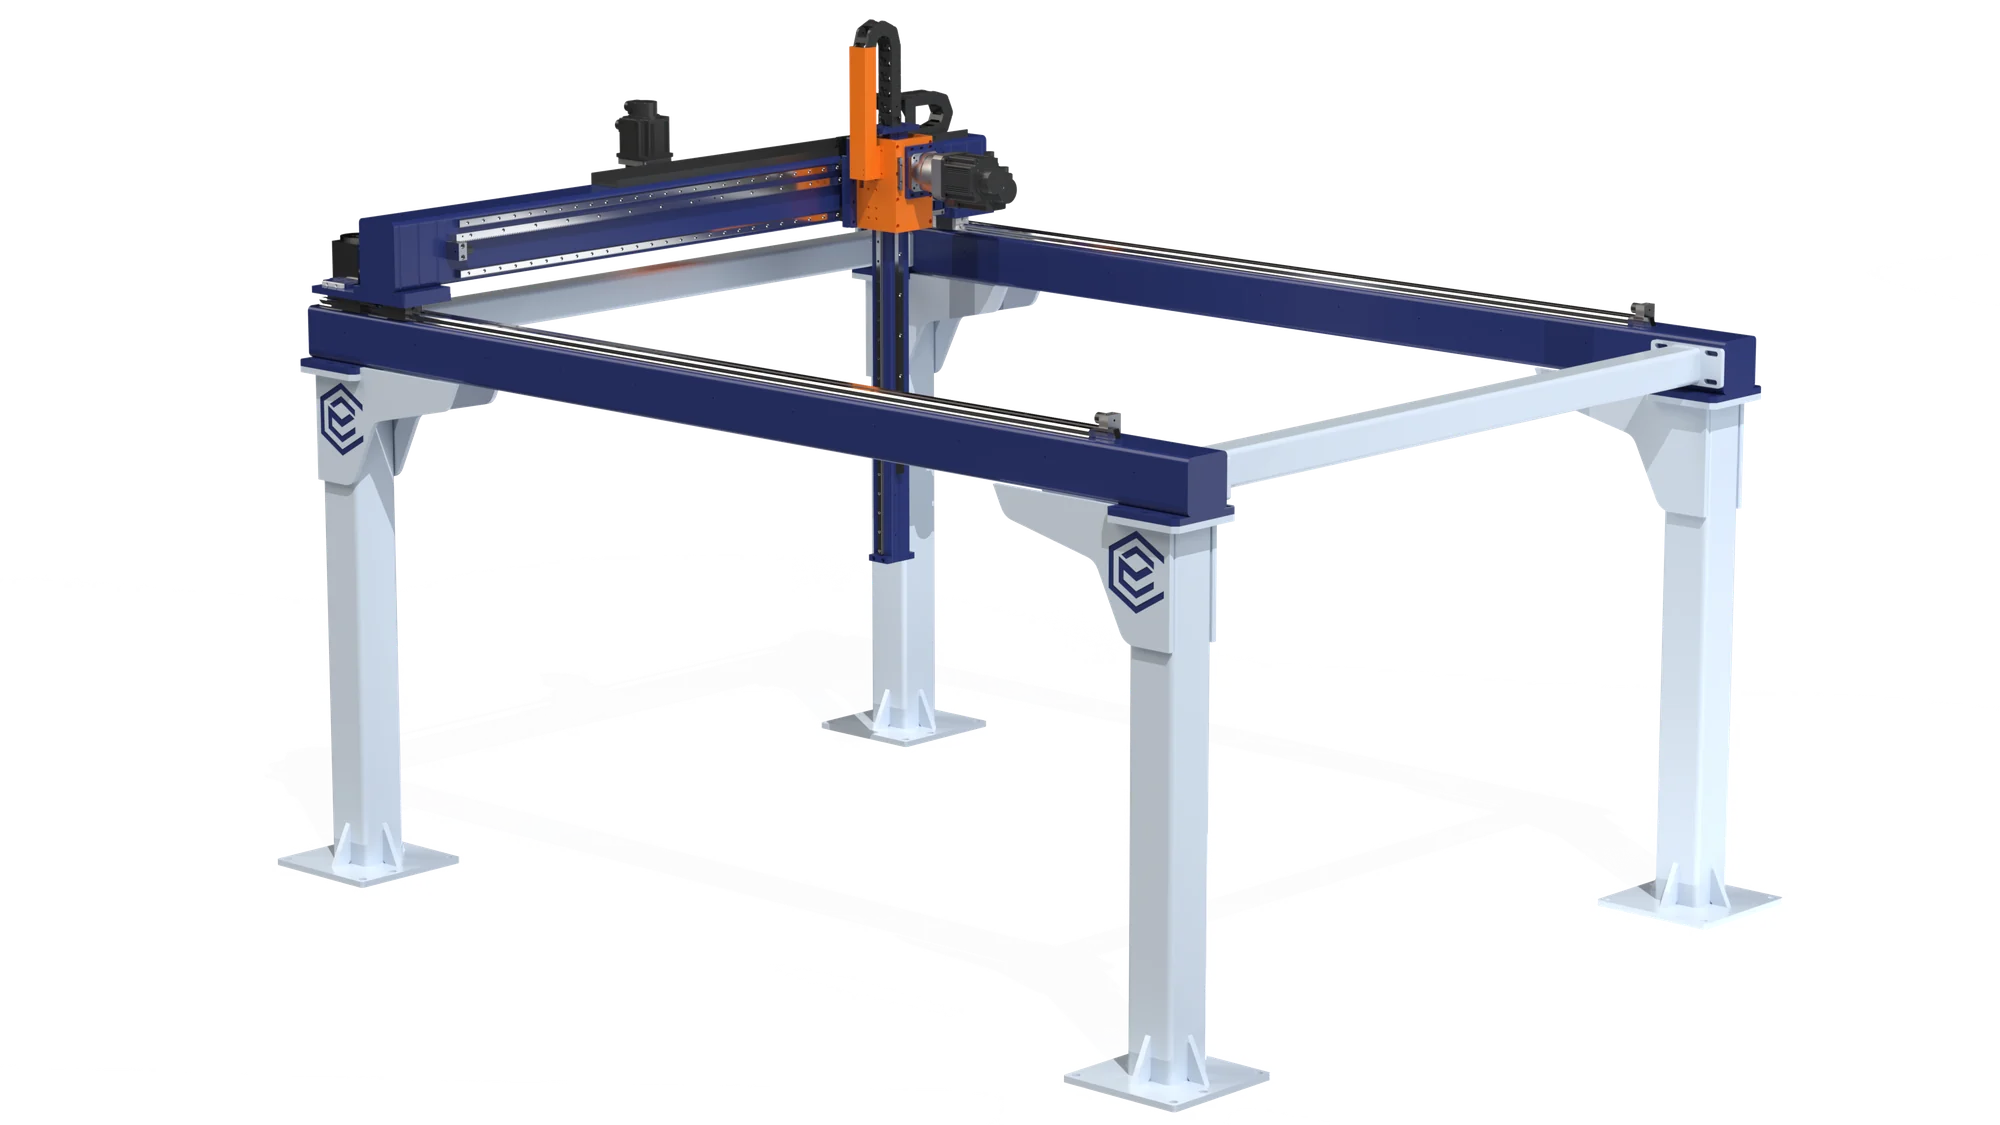
Modelo com dois pórticos para paletização, com movimentos X, Y, Z e giro da garra na configuração de referência. O sistema Carioli calcula camadas e posições a partir das dimensões do produto.

  • Área de trabalho entre pórticos
  • Sincronismo dos dois lados

A travessa se movimenta sobre os dois lados da estrutura. O sincronismo pode utilizar um único servo e um eixo mecânico transversal, como no render, ou dois servos sincronizados eletronicamente, conforme o projeto.

O que avaliar no processo
  • Dimensões e massa dos produtos e paletes.
  • Formação das camadas e altura de empilhamento.
  • Chegada dos produtos e troca dos paletes.

Carga, cursos, ciclo e ferramenta são dimensionados em conjunto para a aplicação.

Avalie sua aplicação Ver dimensões e especificações

Detalhamento técnico

Dimensões e especificações CR-NX-2P

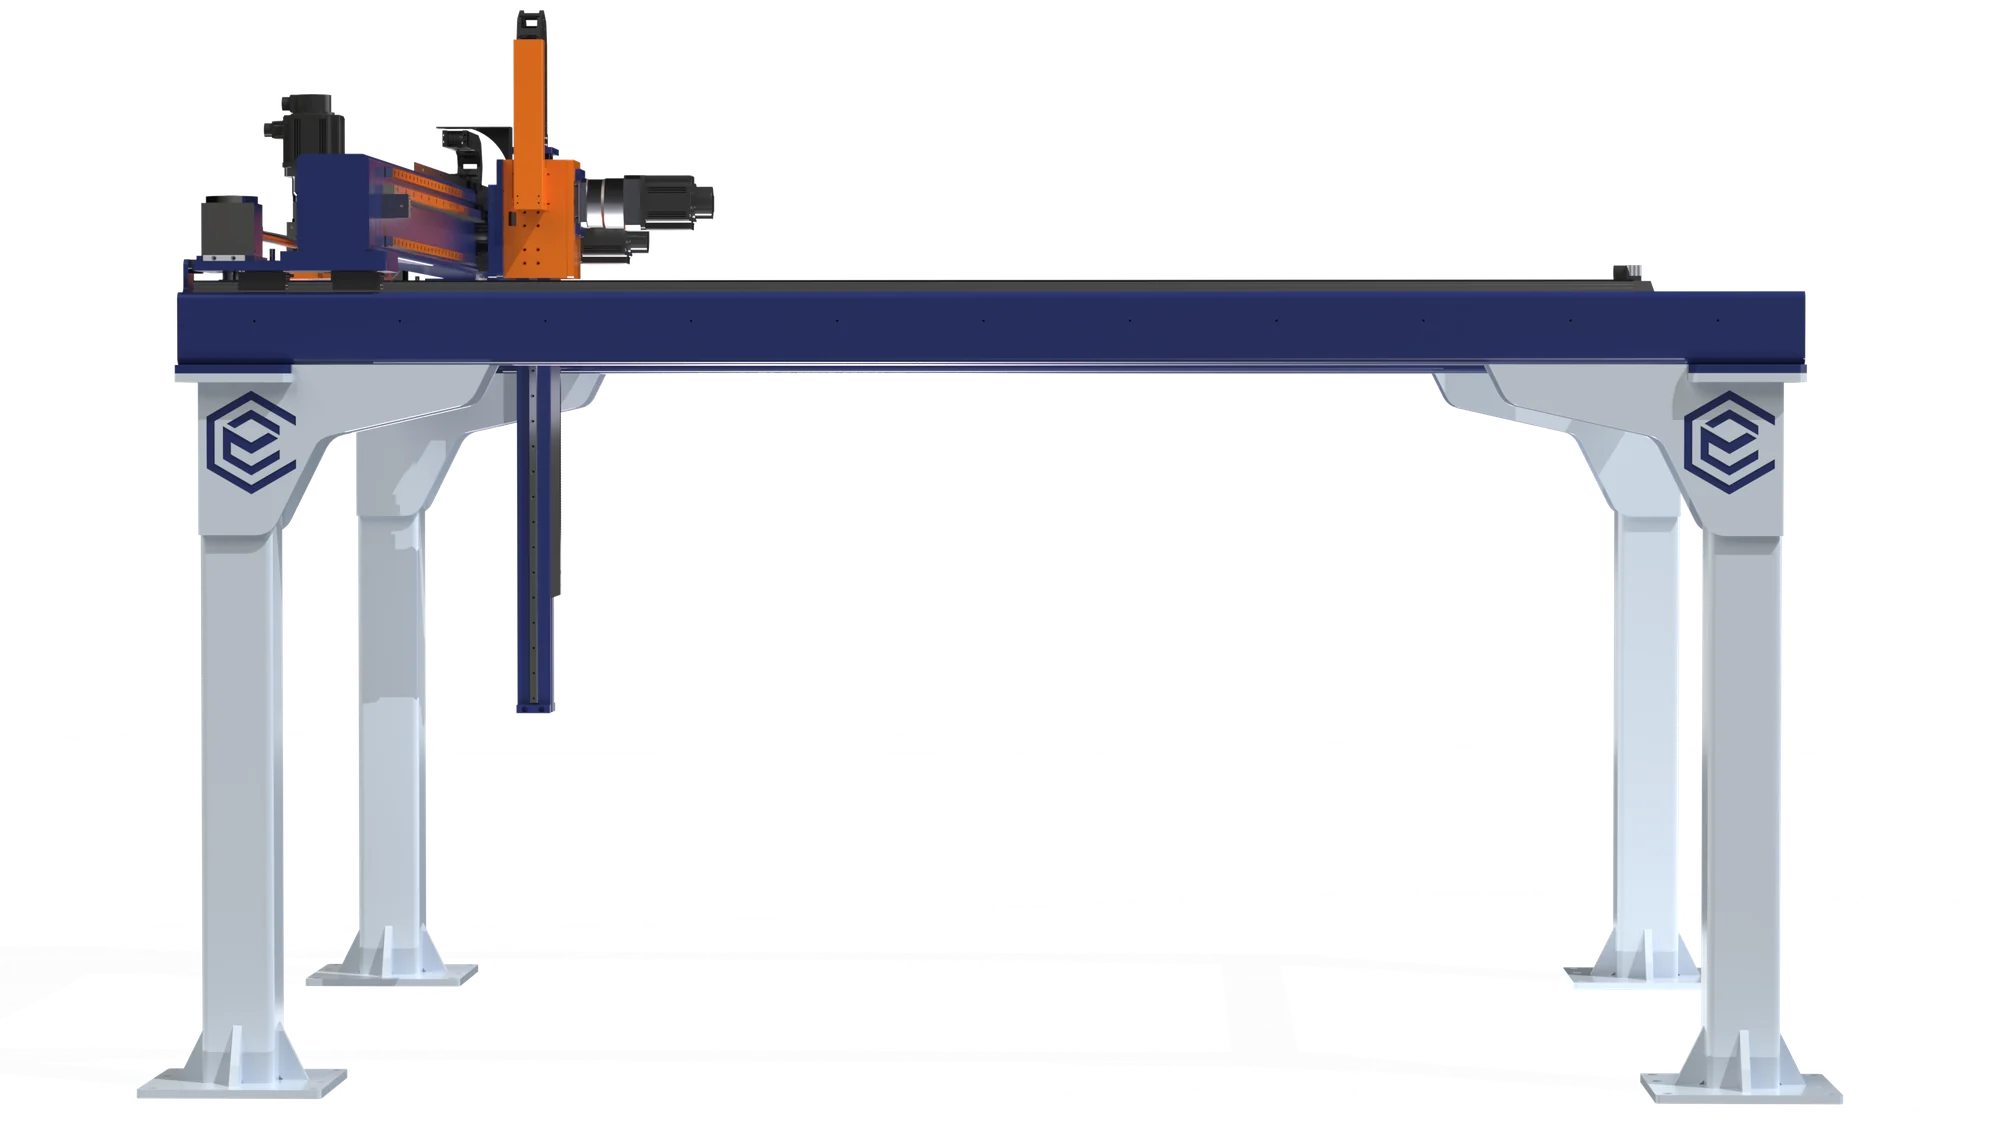
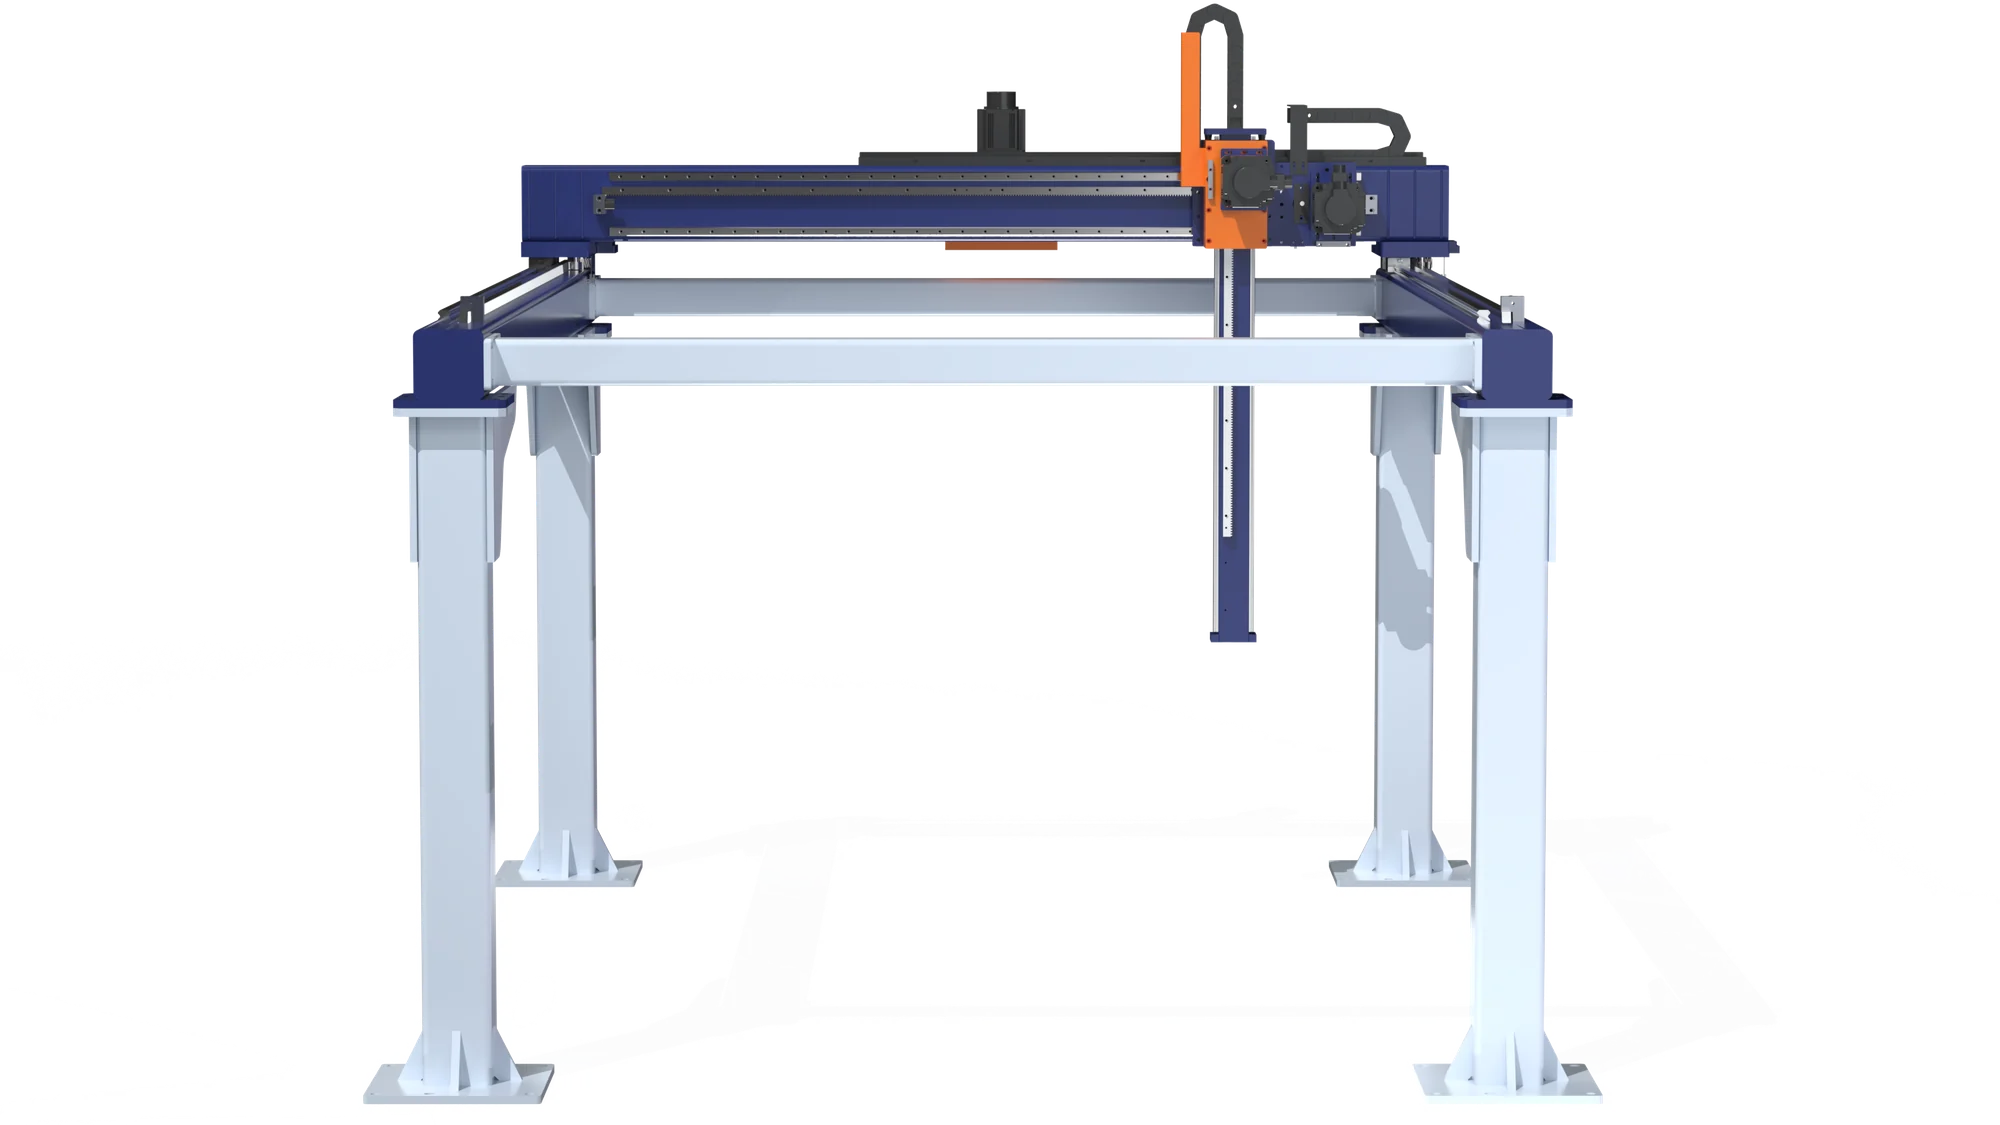
Desenho técnico do robô cartesiano CR-NX-2P da Carioli Engenharia em vista frontal, com cotas variáveis X e Z.
Vista frontalX / Z
Desenho técnico do robô cartesiano CR-NX-2P da Carioli Engenharia em vista lateral, com cotas variáveis Y e Z.
Vista lateralY / Z

Vistas de referência das pranchas Carioli. X, Y e Z indicam dimensões variáveis do projeto. Consulte os cursos úteis e os comprimentos totais na tabela.

Selecione uma vista para ampliar os detalhes.

Faixas propostas de pré-dimensionamento, sujeitas à validação do conjunto. Os máximos de carga, curso e velocidade dependem da configuração e não são automaticamente simultâneos.

Especificações técnicas do CR-NX-2P
ParâmetroMínimoMáximo
Cargas
Carga de produtokg-1.000
Massa de ferramenta e acessórioskg-150
Carga total na interfacekg-1.150
Cursos úteis e comprimentos totais dos eixos
Curso útil X por cremalheira helicoidalmm1.50020.000
Comprimento total do eixo Xmm2.24020.740
Curso útil Ymm8003.000
Comprimento total do eixo Ymm1.5953.795
Curso útil Z diretomm5002.000
Comprimento total do eixo Zmm8102.310
Cremalheira helicoidal — cenário de carga máxima
Servos X / Y / ZW2000 / 2000 / 2000
Redução motor/pinhão X / Y / Z20:1 / 15:1 / 100:1
Rotação nominal dos servosrpm2000
Velocidade Xm/s0,000,60
Velocidade Ym/s0,000,50
Velocidade Zm/s0,000,08
Aceleração Xm/s²0,000,30
Aceleração Ym/s²0,000,30
Aceleração Zm/s²0,000,10
Configuração do modelo 2P
Transmissão X / Y / ZCremalheira helicoidal
Sincronismo dos dois lados de XUm servo com eixo mecânico transversal; alternativa: dois servos sincronizados eletronicamente.
Servo de referência do cenário máximo2 kW · 2000 rpm · 9,55 N·m

A carga total na interface soma produto, ferramenta e acessórios. Os comprimentos totais são dos eixos; não representam a altura de instalação. “-” indica mínimo não especificado.

Condições de configuração
Potência
2 kW por eixo corresponde ao cenário de 1.000 kg de produto. A potência de outras configurações é definida pela aplicação; não é um padrão obrigatório de toda a linha 2P.
Acionamento
a variante de 2 kW a 3.000 rpm não é equivalente à referência de 2.000 rpm. Conferir redutores, eficiência, inércias e condições térmicas.
Z por cremalheira
a redução de 100:1 resulta na velocidade proposta de até 0,08 m/s. A margem adicional de torque é limitada; confirmar massas efetivas, capacidade do redutor e retenção segura do eixo e da carga.
Estrutura e montagem
o curso útil X de até 20 m requer apoios e alinhamento conforme o projeto da instalação; verificar rigidez da travessa, momentos da ferramenta e sincronismo dos dois lados.

Referências de componentes: DeltaHIWIN

Renders dos projetos Carioli. Ferramentas, proteções e configuração final variam conforme a aplicação.

Da seleção à integração

O modelo acompanha o processo.

As aplicações principais orientam a primeira conversa. A seleção considera também os pontos de retirada e entrega, as características do produto, o espaço disponível e o ritmo da produção.

O robô pode compor uma célula integrada a esteiras, dispositivos e equipamentos existentes, conforme as necessidades da operação.

Entenda a célula robotizada

Dados para escolher a configuração

Produto e garra
Peso, dimensões e condição de manuseio do produto, incluindo a ferramenta de pega.
Movimento e ciclo
Cursos, posições, orientação e tempo disponível para cada etapa.
Layout e interfaces
Área útil, acessos e comunicação com os equipamentos do processo.
Prepare o levantamento

Paletização com o CR-NX-2P

Novos produtos.
A mesma lógica de operação.

O sistema Carioli calcula posições, camadas e trajetórias a partir das dimensões do produto. Nas configurações atendidas, o operador altera parâmetros pela IHM, sem ensinar cada ponto de movimento manualmente.

Conheça o sistema Carioli
Orientação da carga
O giro da garra permite orientar o produto e alternar sua posição nas camadas do palete.
Compensação da pega
O modelo matemático considera o ponto de pega da caixa para calcular a posição de depósito.
Mecânica por eixo
A configuração pode combinar transmissões diferentes para atender curso, carga e dinâmica.

Tecnologia e componentes

Conheça os componentes da configuração.

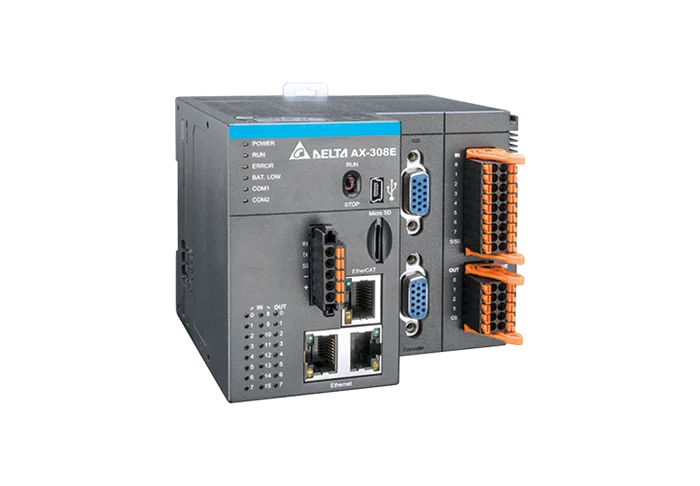
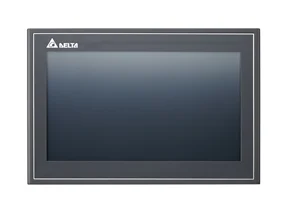
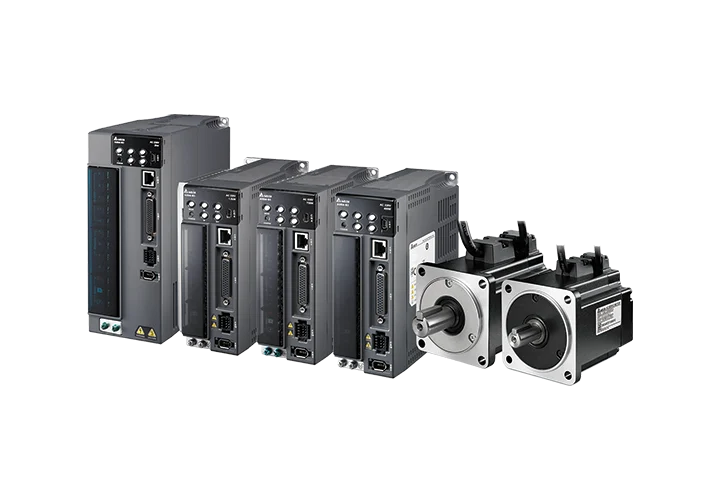
Controlador AX-308, servossistema ASDA-B3 e IHM DOP-110WS: a base Delta se combina às ferramentas, transmissões e ao sistema desenvolvido pela Carioli.

A linha combina tecnologia Delta e engenharia Carioli. Potências, cursos, ferramenta e recursos habilitados são definidos para a aplicação e detalhados na proposta técnica.

Controlador de movimento Delta AX-308E com terminais de conexão e interfaces de comunicaçãoDelta AX-308E · controlador de movimentoMovimento coordenado em EtherCATControlador Delta AX-308

Controlador de movimento da família AX-3, baseado em CODESYS. Coordena os eixos do CR-NX e a troca de sinais com as máquinas da linha.

Programação
CODESYS, com linguagens IEC 61131-3 e funções de movimento PLCopen.
Sincronismo
Até 8 eixos servo via EtherCAT no controlador. A quantidade utilizada depende da configuração do robô.
Trajetórias
Interpolação multieixo, engrenamento eletrônico e came eletrônico para coordenar movimentos.
Integração
OPC UA, EtherNet/IP e Modbus para comunicação com supervisórios e outros sistemas, conforme as interfaces do projeto.
Expansão
16 entradas e 8 saídas digitais embarcadas, com expansão por módulos da série AS.
Documentação Delta · AX-308E
Interface touchscreen Delta DOP-110WS, com tela widescreen de 10,1 polegadasDelta DOP-110WS · interface de operaçãoOperação em tela de 10,1 polegadasIHM Delta DOP-110WS

A interface touchscreen concentra comandos, parâmetros e informações do processo. O operador acompanha a máquina e configura os dados da aplicação pela tela.

Tela
TFT widescreen de 10,1 polegadas, resolução de 1024 × 600 e Ethernet integrado.
Operação
Receitas, gráficos de tendência e histórico de alarmes, conforme as telas e funções configuradas.
Monitoramento
Servidor VNC e monitoramento de registradores pelo navegador. O acesso depende da rede e das permissões configuradas.
Acesso remoto
Pode ser restrito a monitoramento, sem comandos remotos, conforme a configuração da interface.
Registros
Recursos de envio de alarmes por e-mail e sincronização de horário por NTP, quando habilitados no projeto.
Documentação Delta · DOP-110WS
Servodrive e servomotor da família Delta ASDA-B3Delta ASDA-B3 · drive e servomotorRealimentação de posição em 24 bitsServossistema Delta ASDA-B3

O conjunto de drive e servomotor transforma as trajetórias calculadas em movimento. Cada eixo é dimensionado conforme a carga, o curso e o ciclo da aplicação.

Encoder
Resolução de 24 bits: 16.777.216 posições por volta do motor. A repetibilidade do robô depende também da mecânica e da aplicação.
Ajuste
Autotuning e recursos de supressão de vibração apoiam o ajuste do acionamento à dinâmica da carga.
Dimensionamento
Potência e torque selecionados por eixo, considerando produto, garra, transmissão e trajetória.
Segurança
Função STO de desativação segura de torque integrada à cadeia de segurança, conforme o drive especificado e o projeto.
Documentação Delta · ASDA-B3
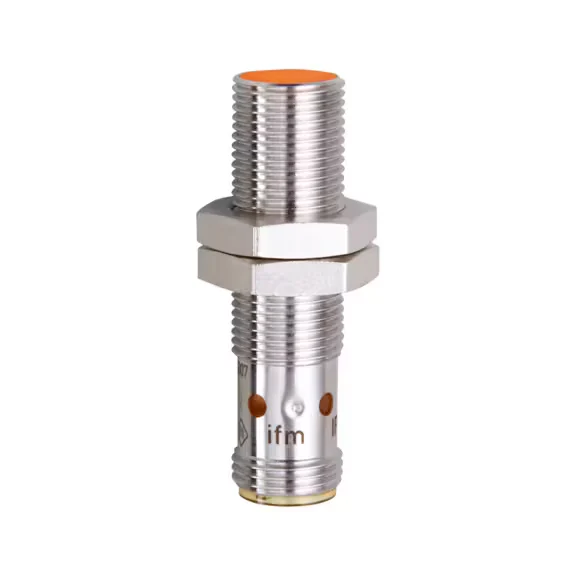
Exemplo de sensor indutivo cilíndrico com corpo metálico roscado e conectorSensor indutivo · imagem de referênciaReferenciamento e fim de cursoSensores indutivos

A detecção sem contato mecânico fornece referências de posição para os eixos e sinais de limite de deslocamento ao controlador.

Referência
Homing dos eixos combinado à leitura do encoder do servomotor.
Limites
Sinais de fim de curso e limites por software ajudam a controlar a área de movimento.
Seleção
Modelo, alcance e proteção ambiental definidos para a montagem e as condições de operação.
Imagem de referência · ifm electronic
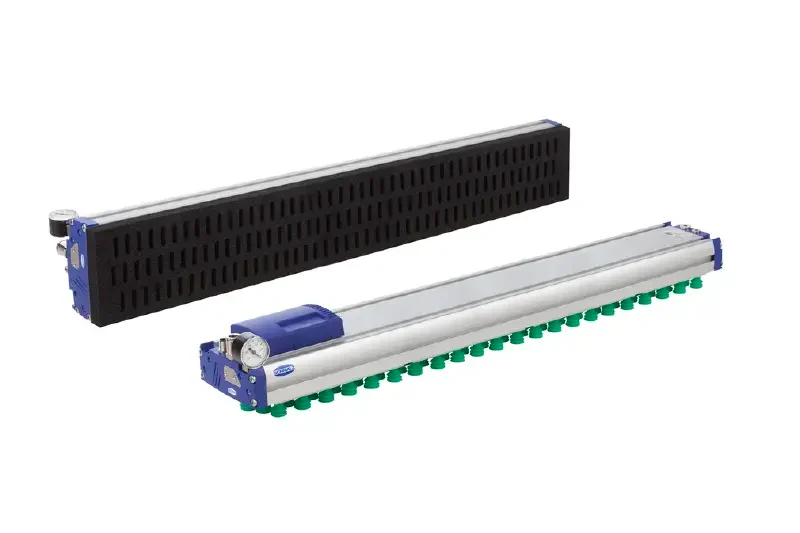
Exemplo de garra de área a vácuo para manipulação de produtosGarra a vácuo · imagem de referênciaMecânica, pneumática ou vácuoGarras e ferramentas

A ferramenta é projetada para o produto: caixas, sacos, bandejas, fardos ou peças. Forma de pega, retenção e orientação são avaliadas em conjunto.

Mecânica
Acionamento por motor ou servo, com abertura e força ajustadas conforme a ferramenta. A pega pode dispensar ar comprimido.
Pneumática
Atuadores e válvulas para pega e liberação; pressão e consumo de ar definidos para a aplicação.
Vácuo
Ventosas para pega pela superfície, com avaliação da vedação, porosidade, resistência da embalagem e retenção da carga.
Orientação
O giro da garra orienta o produto durante o ciclo e a formação das camadas. Acionamento e posições são definidos no projeto.
Imagem de referência · Schmalz
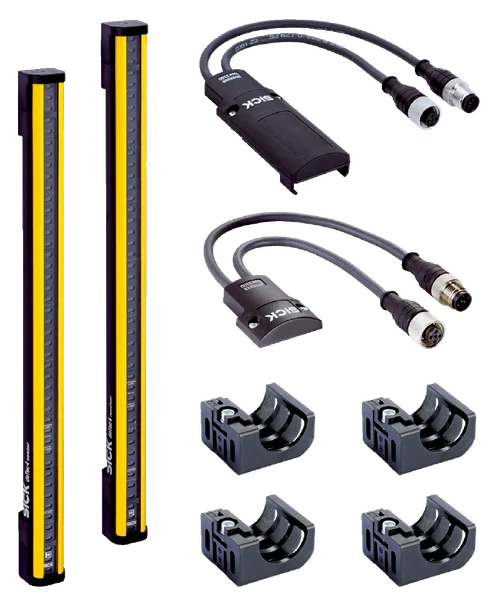
Exemplo de conjunto de cortina de luz com emissor, receptor e suportes de montagemCortina de luz · imagem de referênciaLayout, acessos e requisitos da NR-12Proteção da operação

As medidas de proteção são definidas pela apreciação de riscos, considerando o layout, o abastecimento e a frequência de acesso à máquina.

Gradil
Barreiras físicas e acessos com intertravamento, conforme as necessidades da operação.
Cortina de luz
Detecção óptica nos acessos previstos. Distâncias, parada e rearme são definidos na análise de segurança.
Scanner laser
Monitoramento de áreas com zonas configuradas para o layout e a arquitetura de segurança escolhida.
Conjunto
Proteções, intertravamentos e funções de parada são integrados e validados para atender aos requisitos aplicáveis da NR-12.
Imagem de referência · SICK
Solicite a configuração para o seu projeto
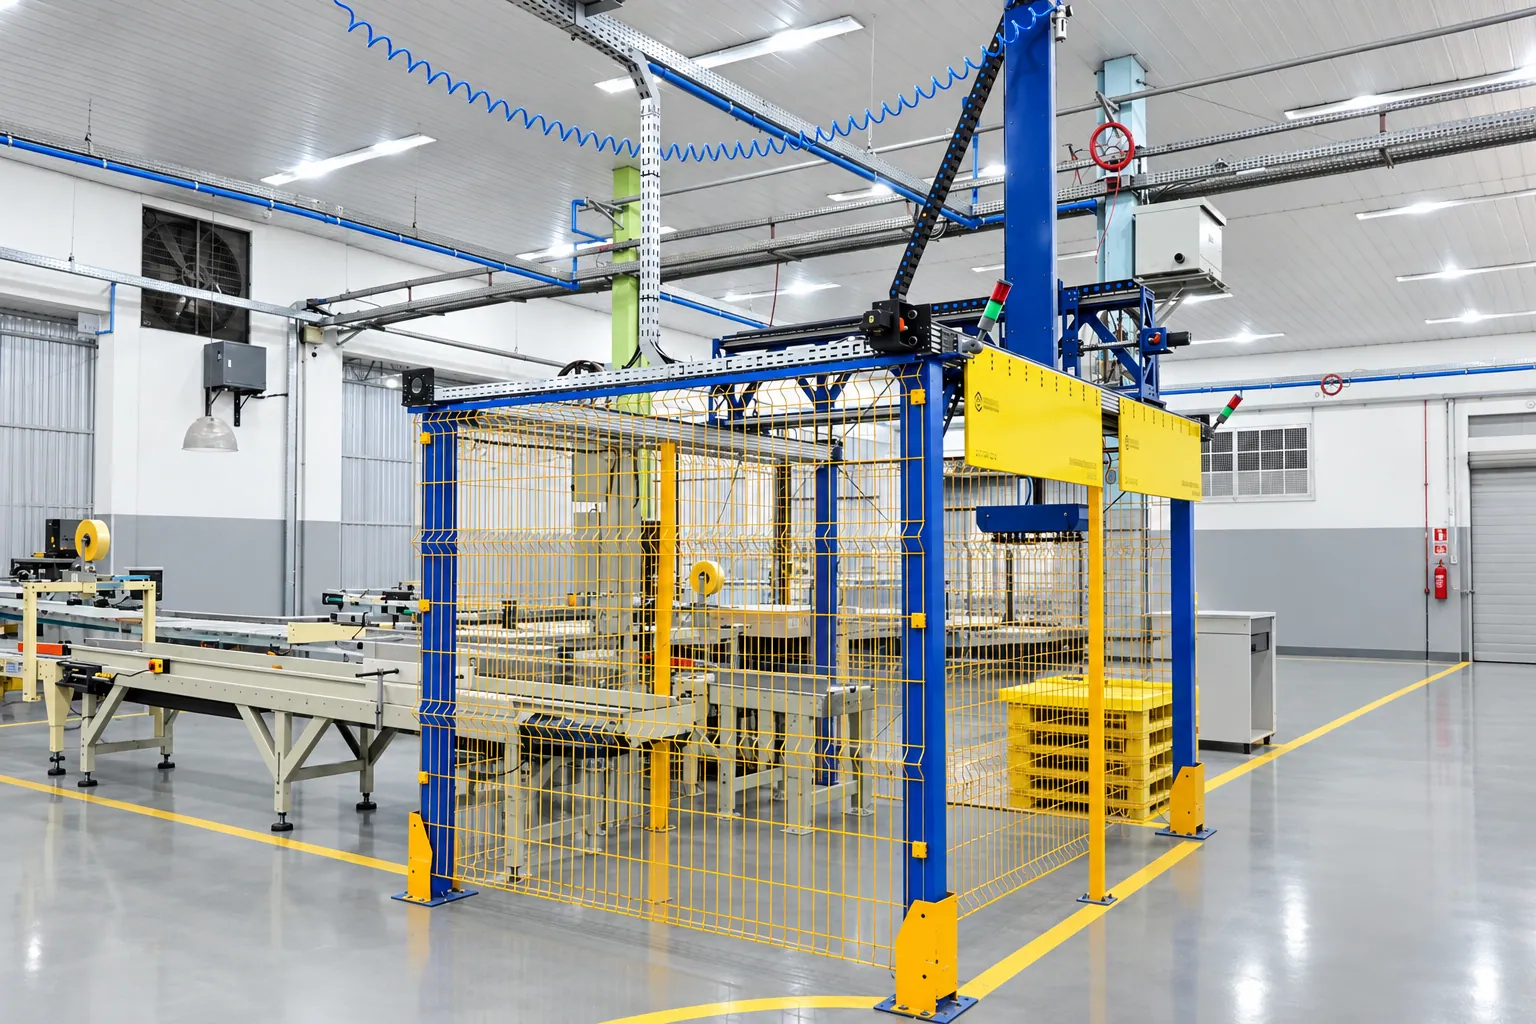
Vista geral do robô cartesiano Carioli com esteiras e fechamento de proteção na Midiograf
Instalação Carioli na Midiograf. Registro da instalação fornecido pela Carioli.

Na indústria · Midiograf

Mais ritmo. Menos esforço manual.

Na operação relatada por Nivaldo Benvenho, a equipe passou de 5 para 3 pessoas e a velocidade da linha, de 240 para até 300 m/min, no contexto de caixas pequenas.

Conheça a aplicação e o relato completo de quem acompanha a produção.

Veja os resultados do case

Qual modelo atende à sua operação?

Compartilhe o produto, os movimentos e o ciclo esperado. Nossa engenharia avalia a estrutura e a configuração para o seu processo.

Solicitar análise e orçamento

Imagem ampliada

A Carioli Engenharia estará na Mercopar 2026. Visite o estande Z14, de 20 a 23 de outubro, das 13h às 20h, no Centro de Feiras e Eventos Festa da Uva, em Caxias do Sul, RS.