Aplicaciones de robots cartesianos
Extracción de inyectoras
Retirar la pieza dentro de la ventana de tiempo de la máquina.
El proceso
Desde la apertura del molde hasta la entrega de la pieza.
La extracción deberá respetar la apertura del molde, la posición de extracción y las señales de autorización de la máquina de inyección. Además de llegar a la pieza, el robot debe abandonar la zona dentro del tiempo disponible y entregar el producto sin comprometer el ciclo.
Arquitectura para evaluar
CR-NX-1C
La estructura de una sola columna es la referencia inicial para las salidas de moldeo por inyección. La selección depende del acceso a la máquina, del producto y de la trayectoria.
Comparar modelos CR-NX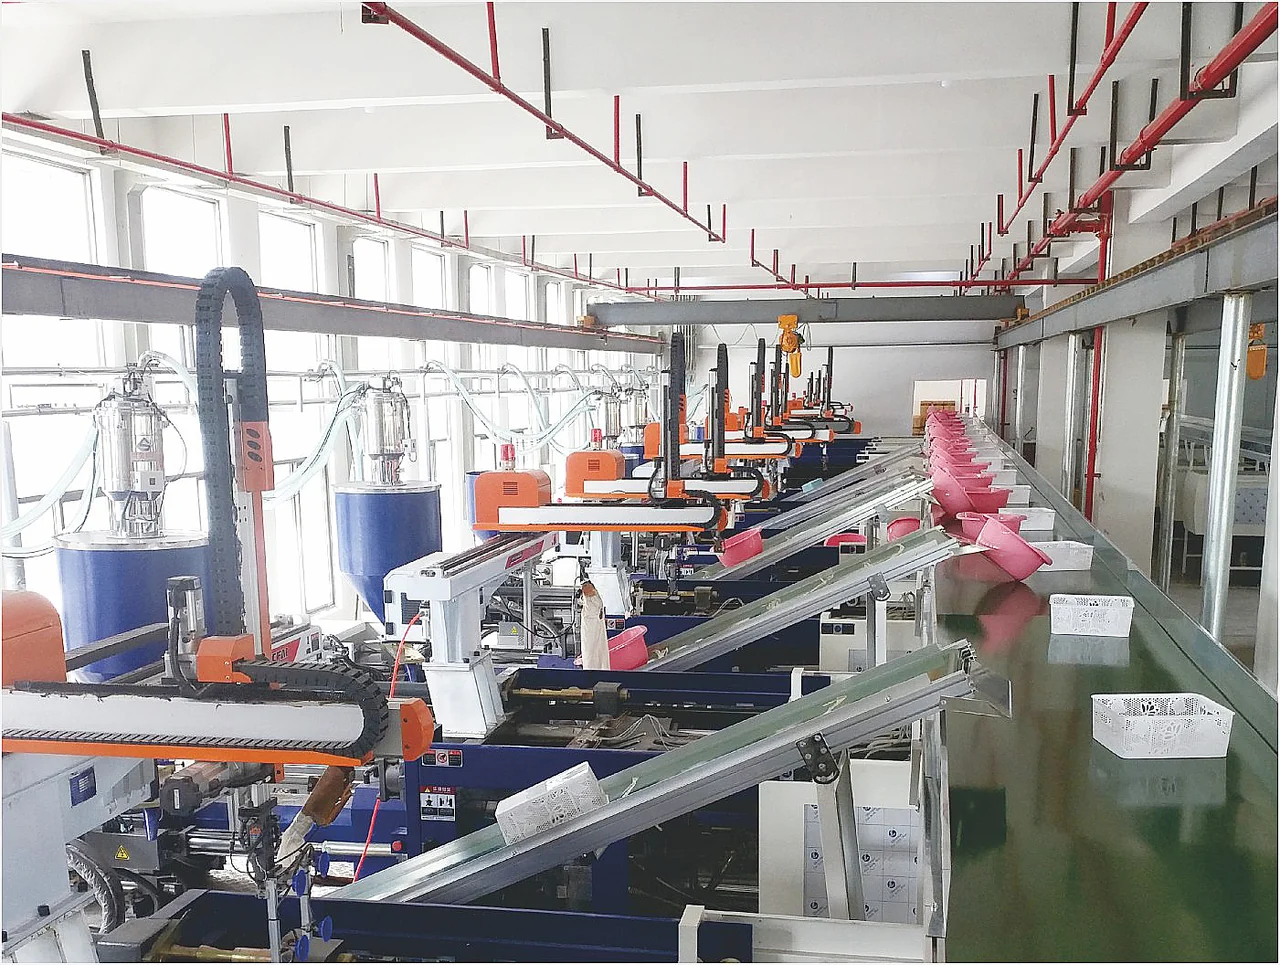
Como funciona
La operación en 3 pasos.
- Liberar la entrada
Con el molde abierto y la extracción en la posición esperada, la máquina de inyección permite la entrada del robot. Este intercambio de señales coordina la retirada e impide que la secuencia avance antes de que se suelte la máquina.
- Sujetar y retirar
El pinza recoge la pieza en puntos definidos por su geometría y temperatura. El robot avanza por el camino de salida respetando la interferencia del molde y el tiempo disponible para liberar la zona de cierre.
- Entregar el producto
Fuera de la zona del molde, el robot coloca la pieza sobre el soporte o transportador, en la orientación necesaria para la siguiente operación. Al soltar la pinza y regresar a la posición de espera se completa la secuencia.
Antes de dimensionar
Los datos que marcan la diferencia.
- Pieza, canales de inyección, temperatura y posibles puntos de agarre.
- Apertura del molde, posición de extracción e interferencias.
- Tiempo permitido para entrada, recogida y salida del robot.
- Señales de autorización, enclavamientos y protecciones del conjunto.
Condiciones a evaluar
- La pinza debe ser adecuada para la geometría y la temperatura de la pieza.
- La trayectoria debe respetar el molde, columnas y componentes de la máquina.
- La sincronización y las protecciones se evalúan en el conjunto robot-inyector.
Qué validar en el momento de la entrega
Secuencia de recogida y entrega validada con piezas representativas y sincronización con la máquina.
Conozca nuestra metodologíaConecta los pasos
Explorar procesos relacionados.
¿Evaluamos la eliminación de las inyecciones en su operación?
Converse sobre esta aplicación con nuestro equipo de ingeniería. Puede añadir detalles del producto, el ciclo y la disposición al contactarnos.